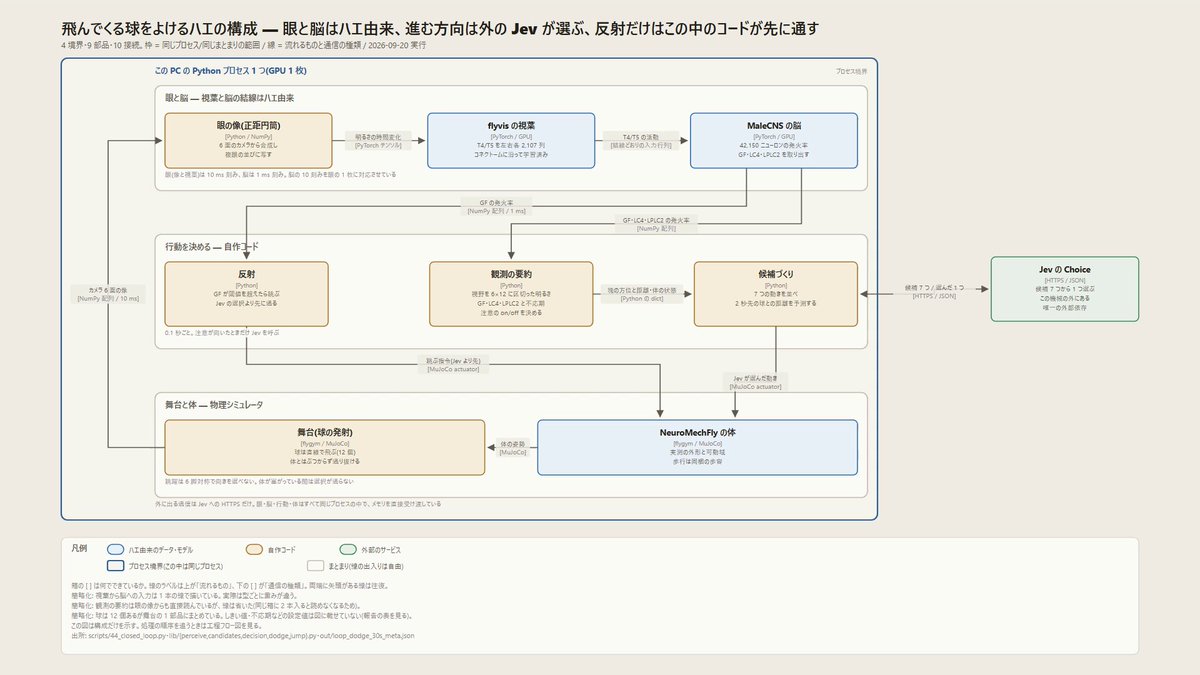
Elegir una de siete maniobras a partir de trayectorias precalculadas y dejar visión y reflejos a módulos separados
 Inicio de bestjev
Jev para Hardware
Consulta 38 demos reales de Jev aplicado a control robótico, guía visual y decisiones de dispositivos, con vídeos y publicaciones originales.
Última actualización
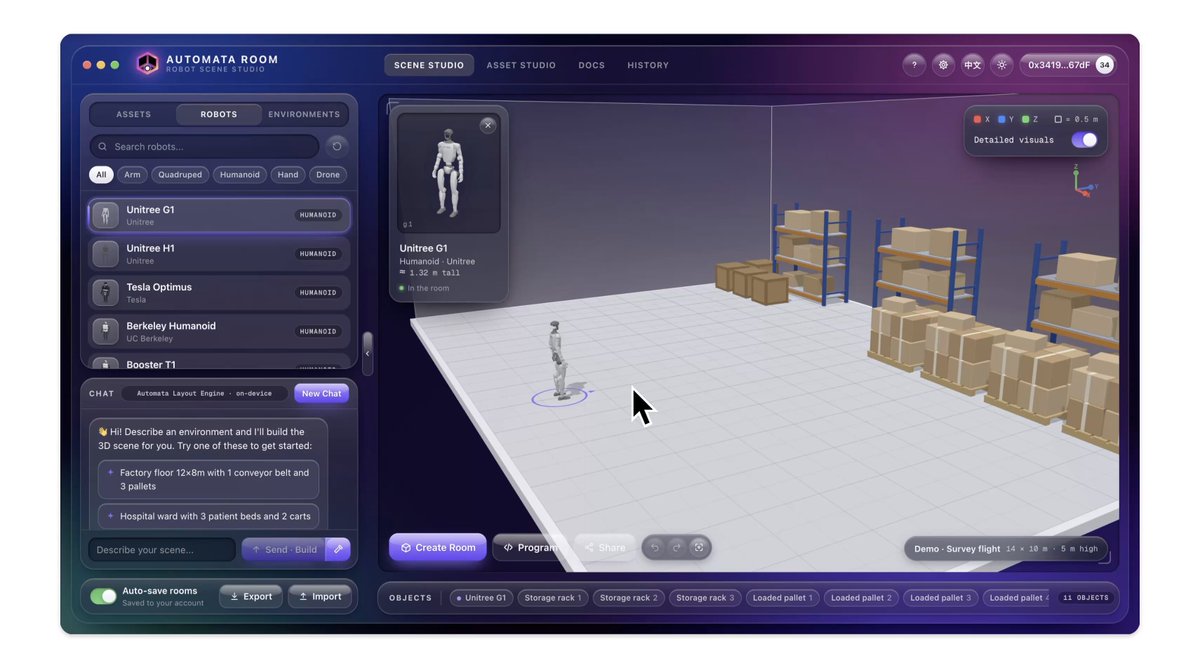
Planificar la ruta de un Unitree G1 para mover cuatro cajas y volver con menos trayectos y más cortos
Traducir actividad neuronal simulada en decisiones rápidas y movimiento físico para un robot bioinspirado
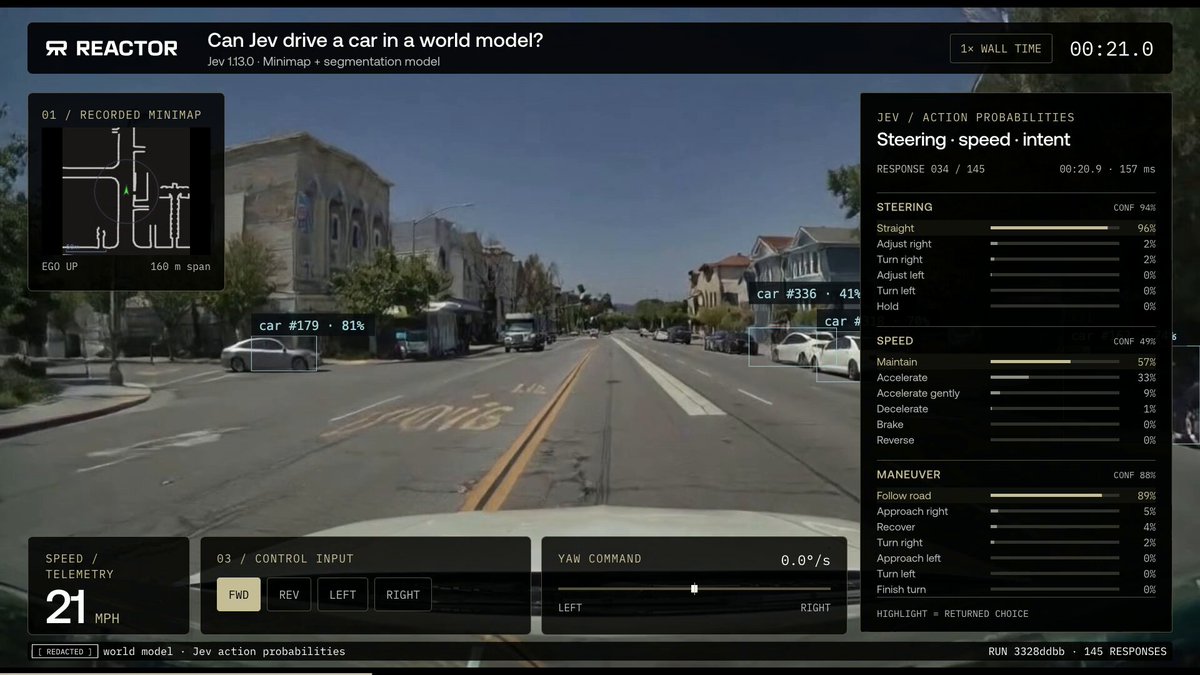
Combinar un modelo de mundo y segmentación local para aportar estado textual a decisiones de conducción
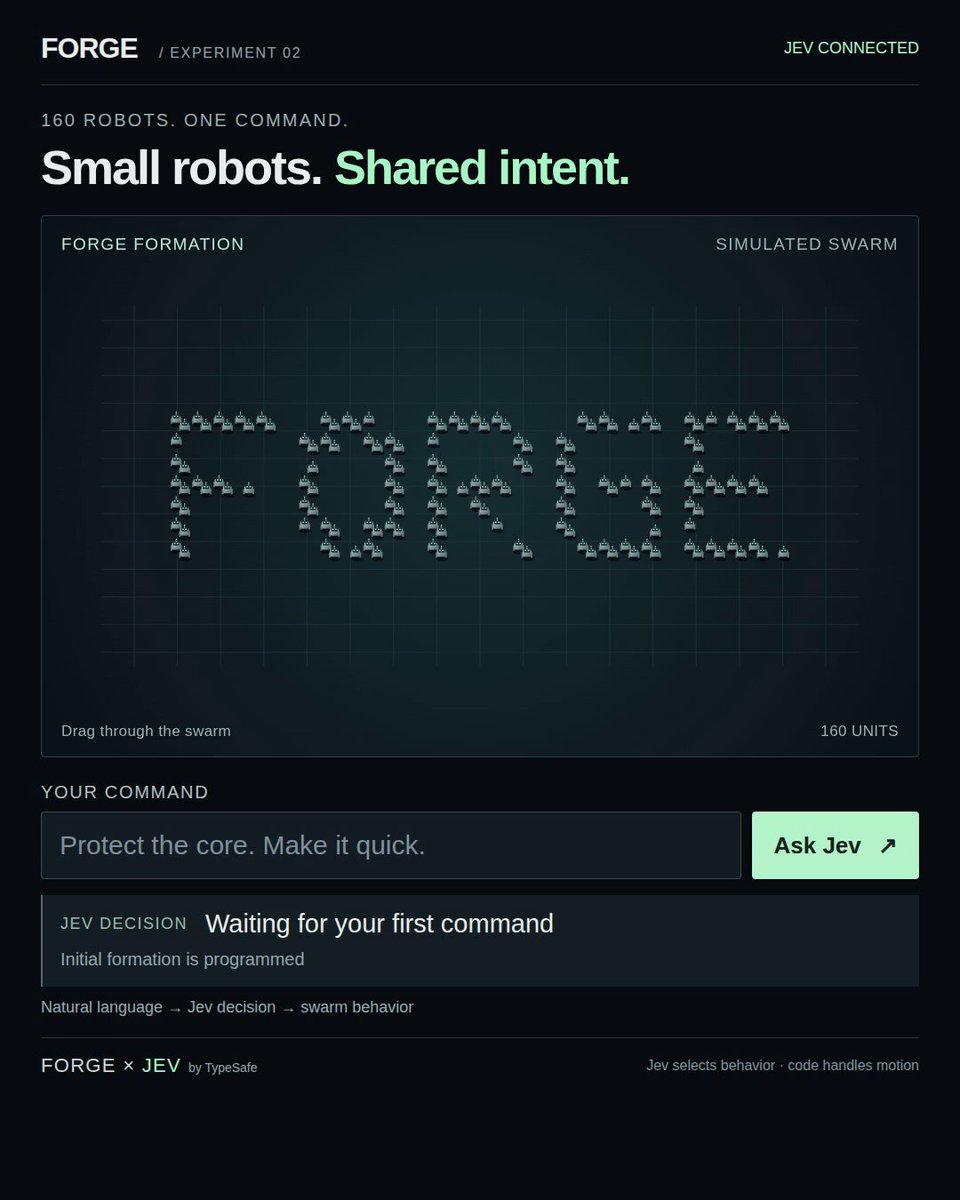
Coordinar 160 robots simulados tras ampliar un experimento más pequeño de control
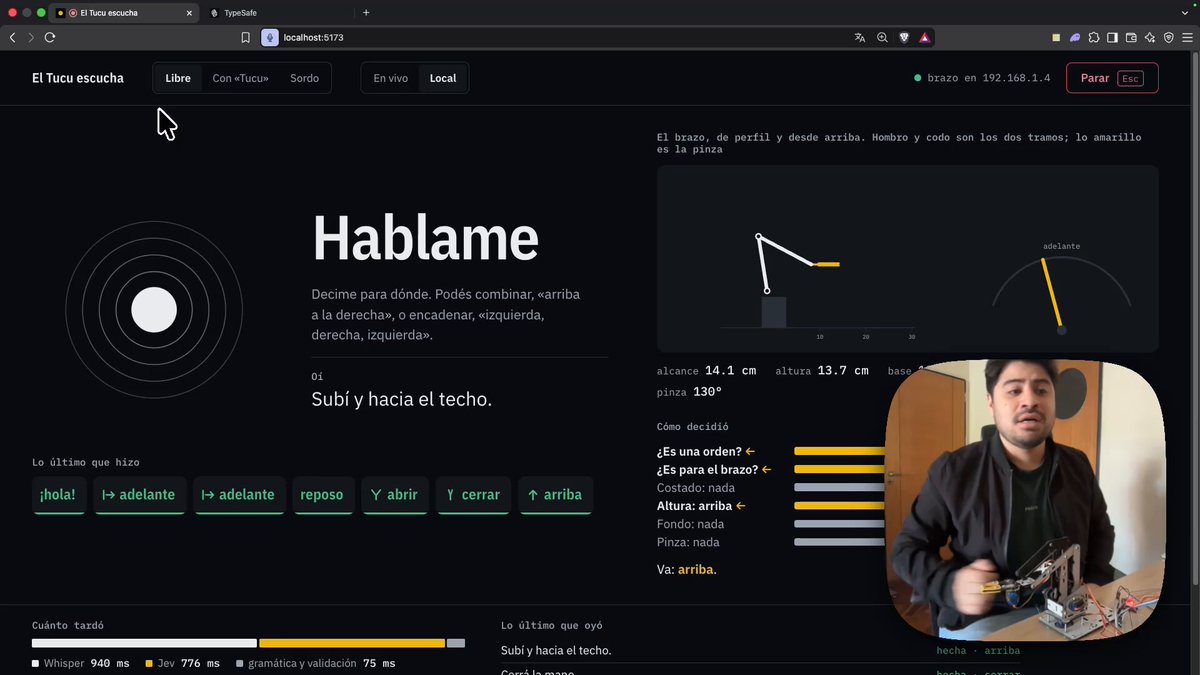
Traducir órdenes como abrir, subir o estirarse al máximo en acciones de un brazo robótico
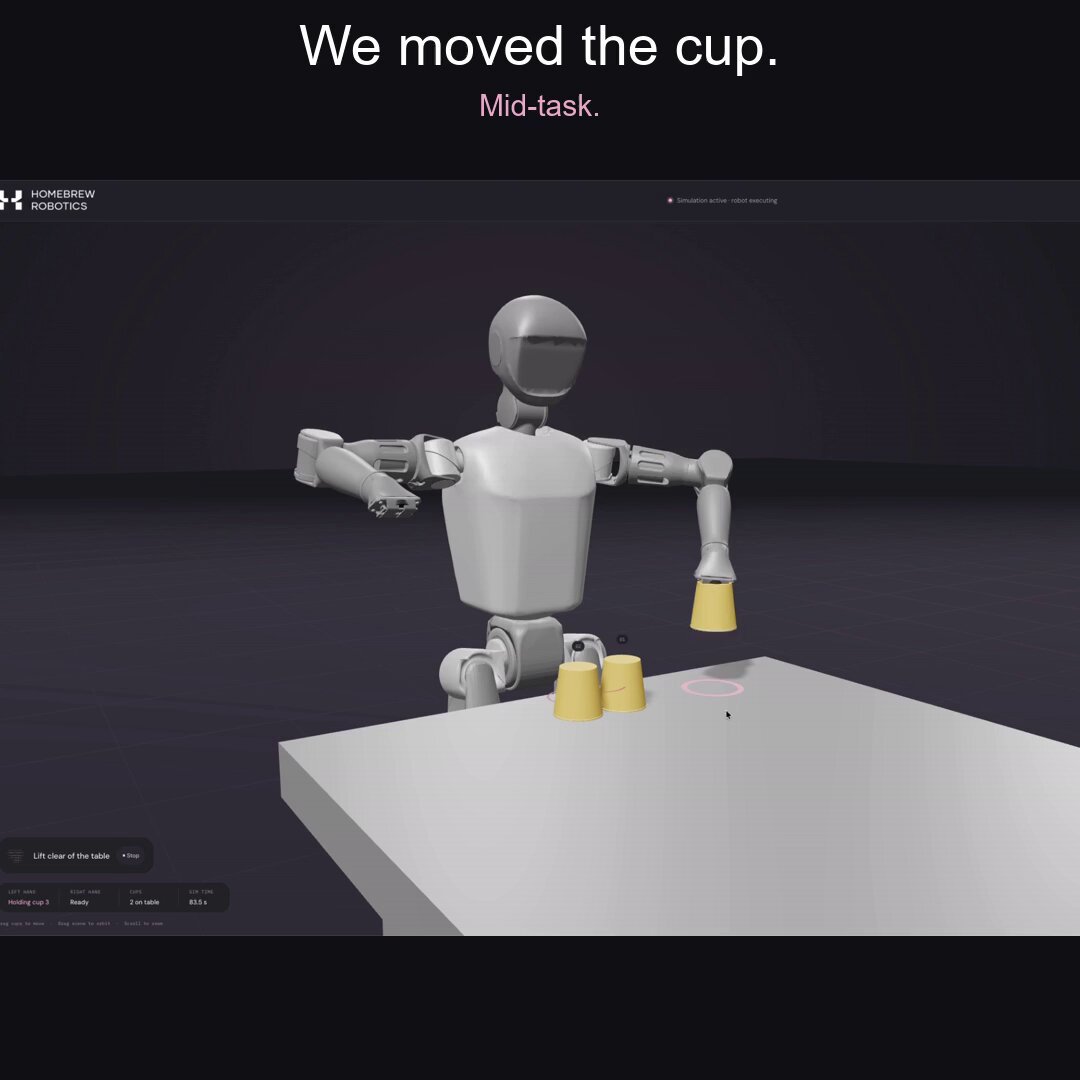
Elegir entre seis recuperaciones tras mover una taza y replanificar el apilado humanoide con 65% de confianza
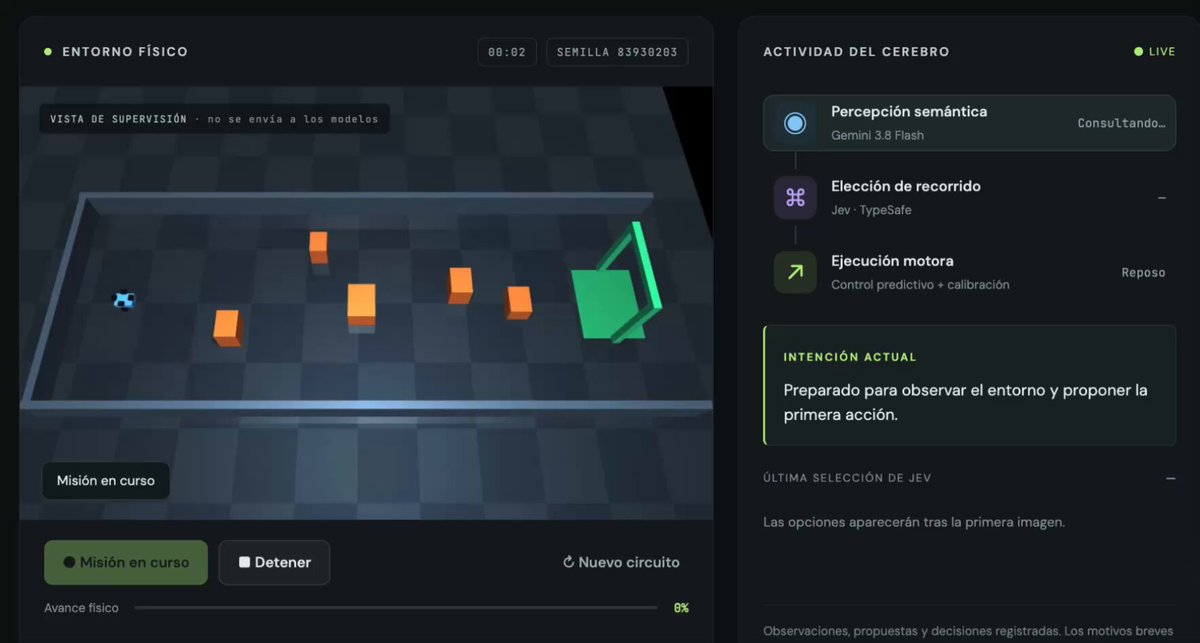
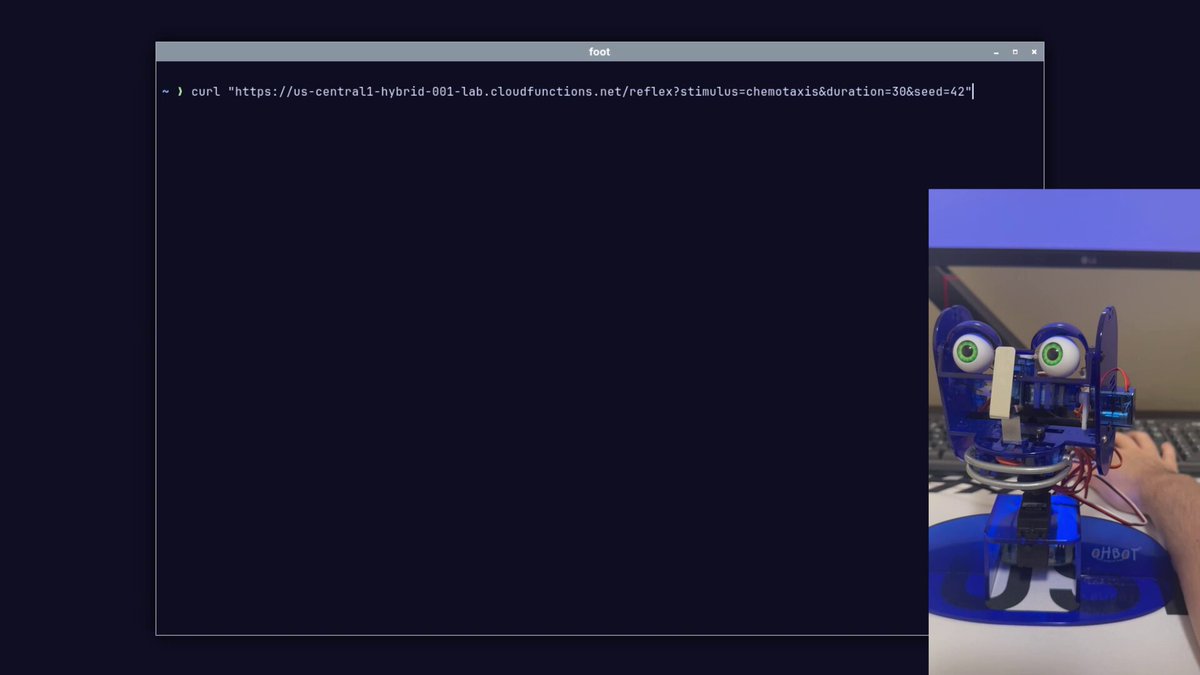
Aportar decisiones rápidas a un prototipo de robot autónomo que carecía de una capa de control ágil
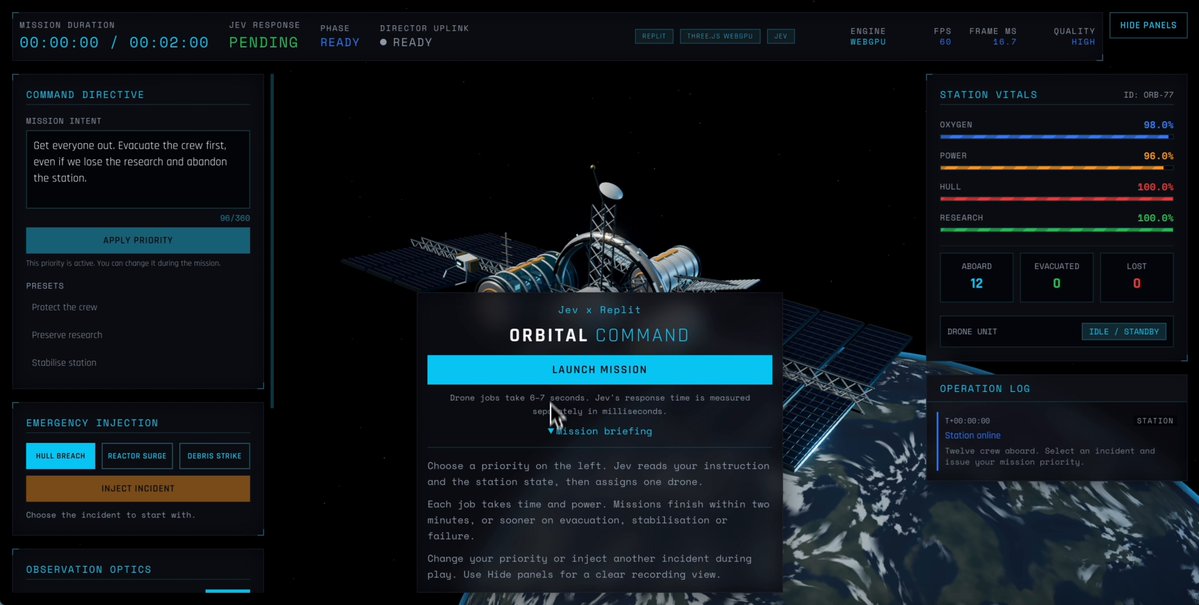
Evaluar el riesgo y la urgencia de una estación para elegir la siguiente acción de un dron, rescatando a 12 tripulantes con una respuesta media reportada de 208 ms
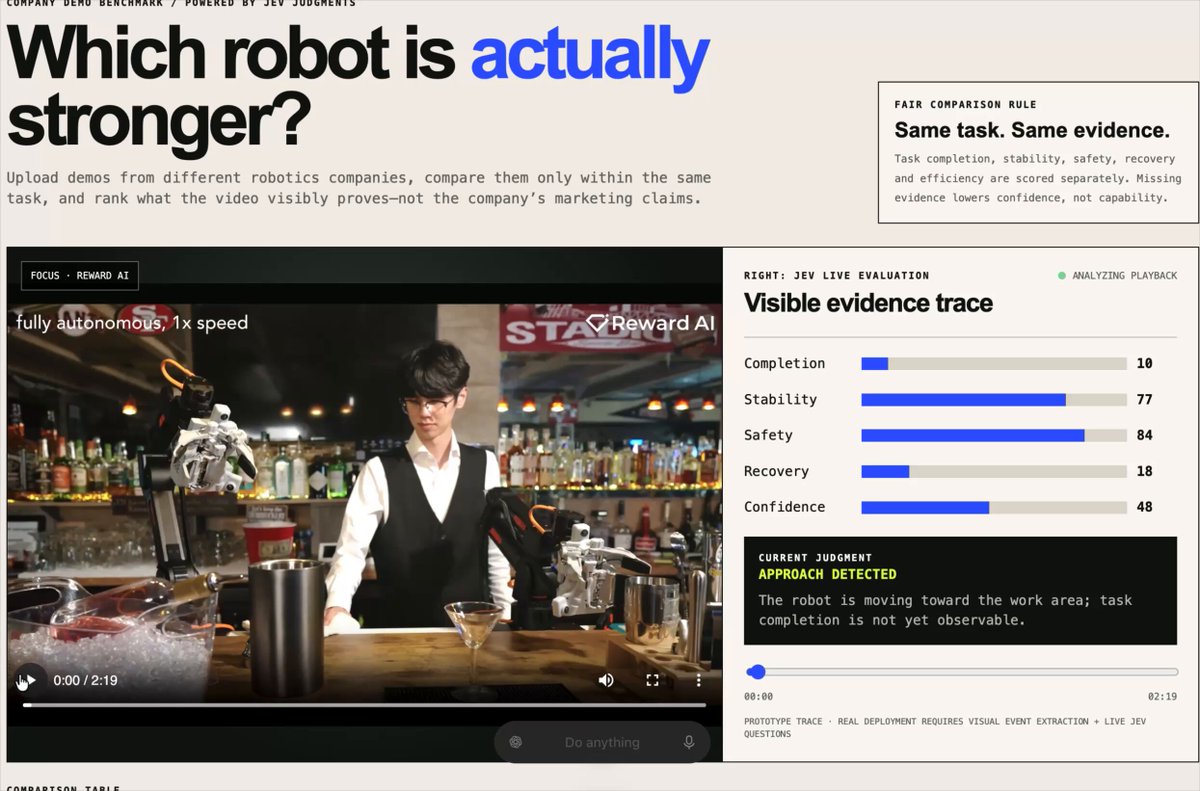
Seguir finalización, estabilidad, seguridad, recuperación e incertidumbre en demos robóticas
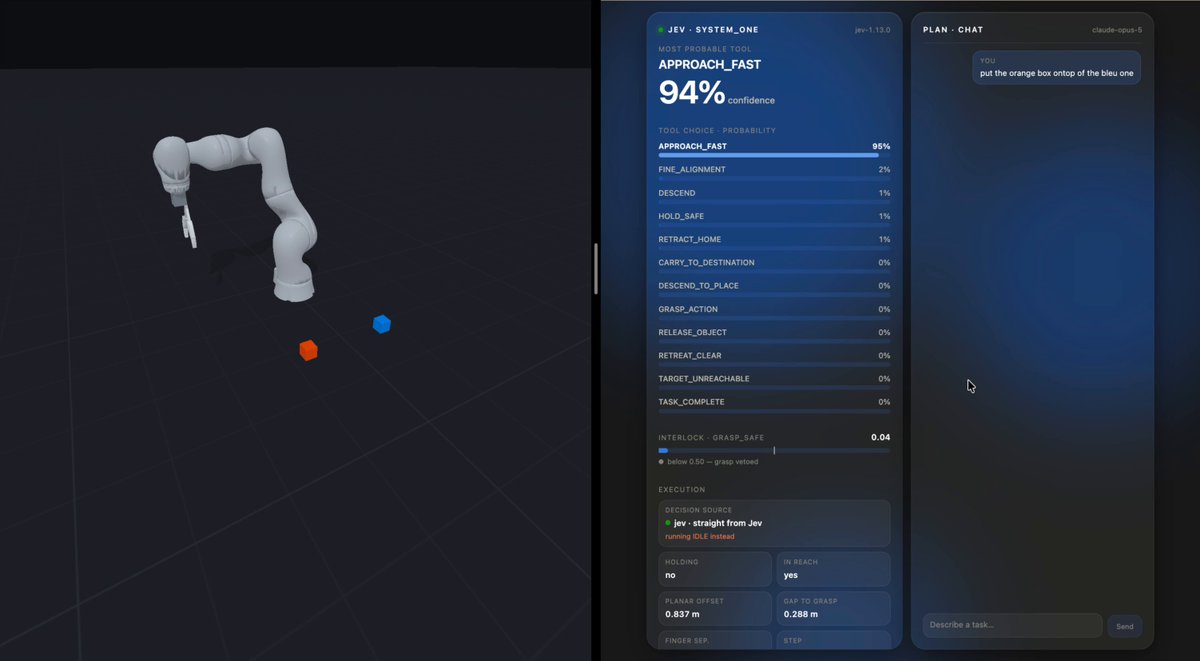
Planificar cubos con Claude y adaptar acciones del robot PyBullet en menos de 100 ms con Jev
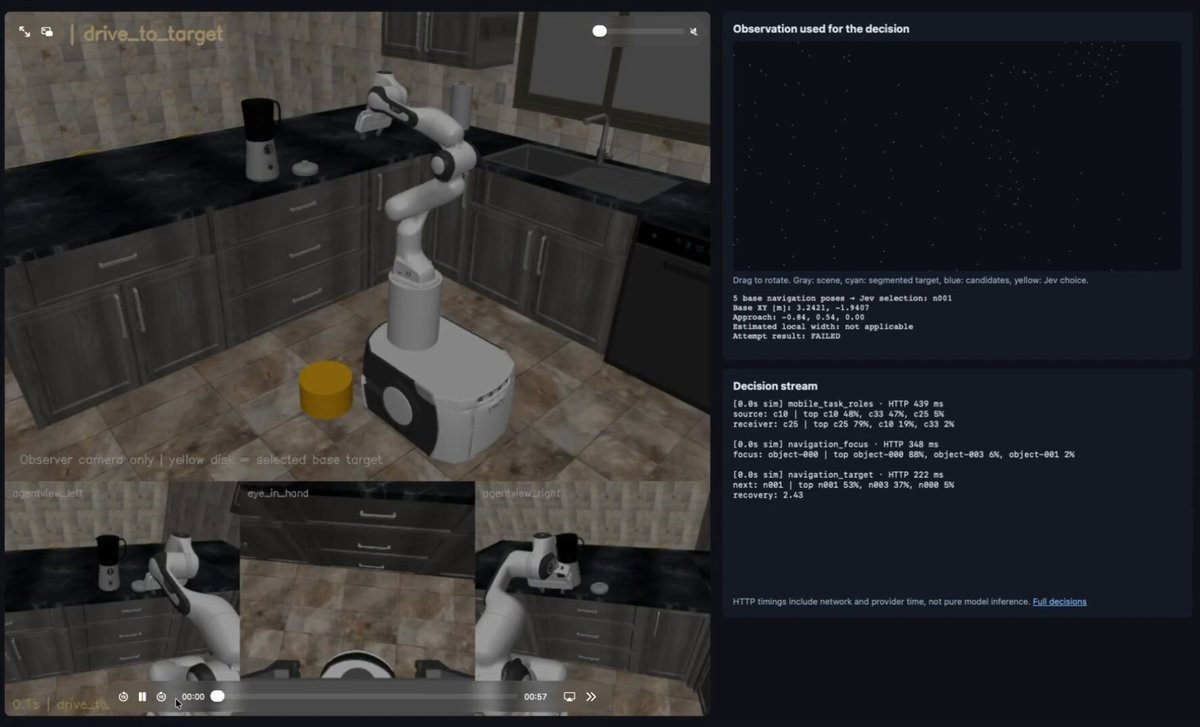
Combinar observaciones de profundidad de SAM 3 con poses de movimiento, agarre y colocación, y ordenar acciones para un robot móvil simulado
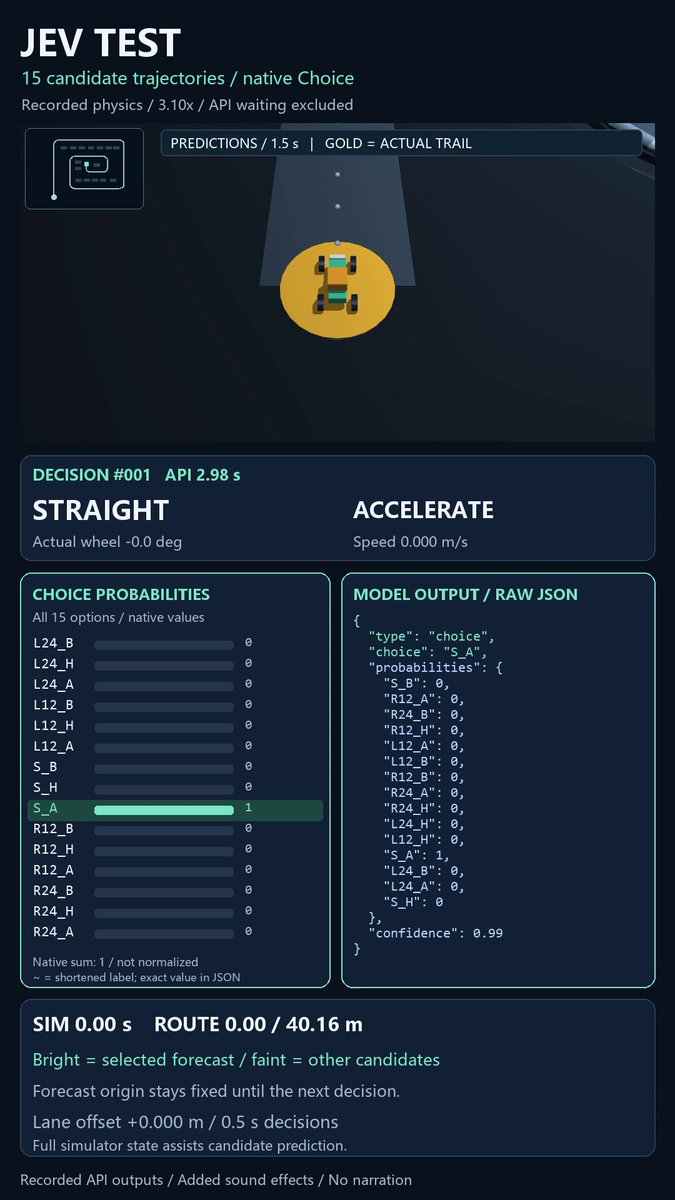
Eligiendo entre 15 trayectorias simuladas cada 0,5 segundos y completando 261 llamadas sin colisiones reportadas por 0,18 dólares
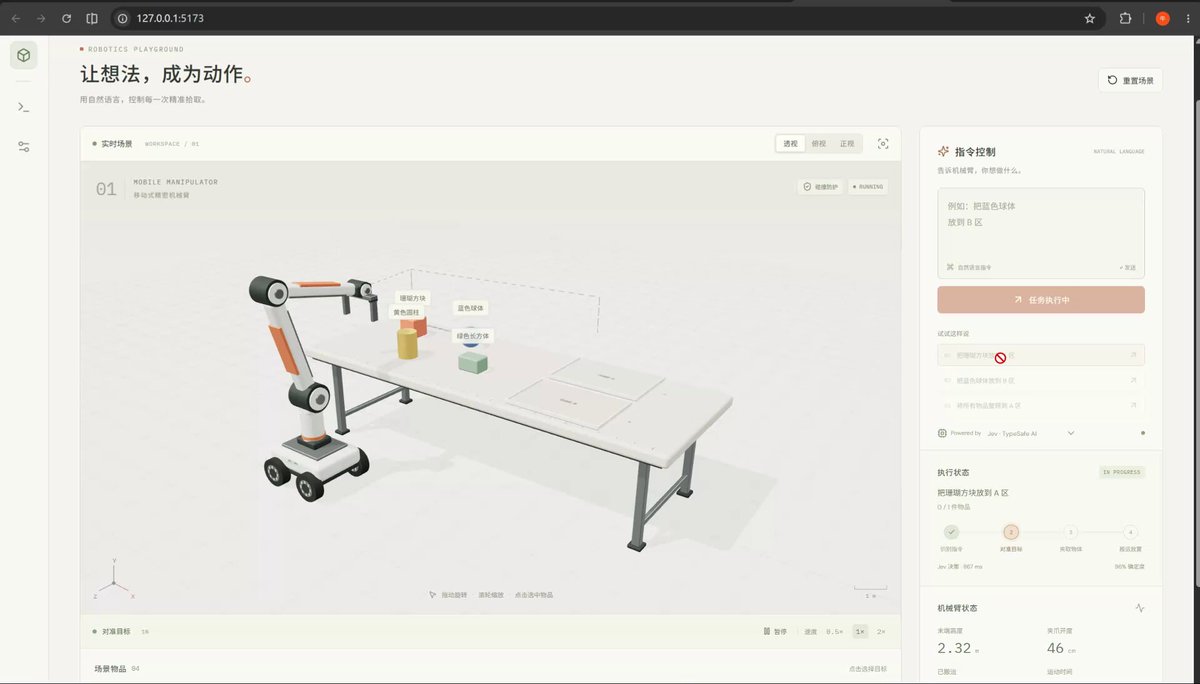
Ejecutar tareas por texto con un brazo robótico usando cinemática y modelado generados por GPT 6 Astra
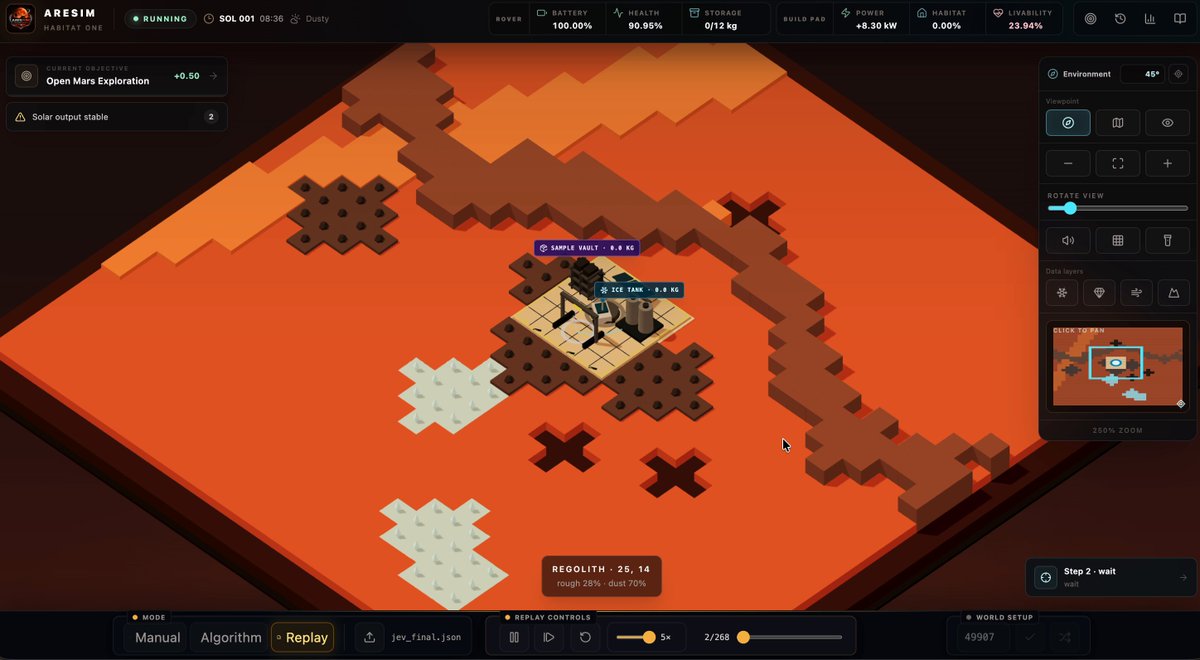
Guiando un rover de AresSim durante 50 pasos e igualando según el autor una política Masked PPO
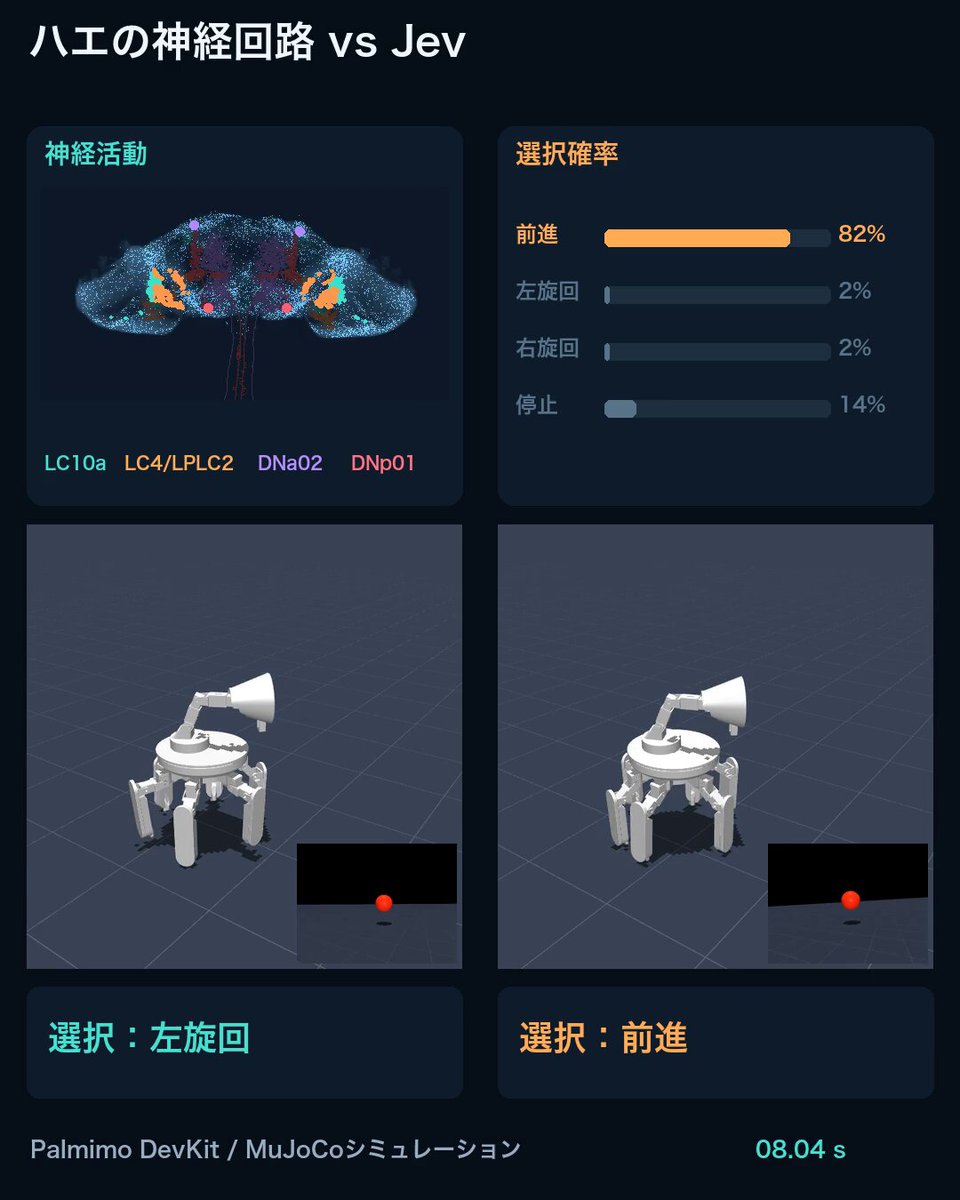
Comparar Jev con un modelo de mosca de unas 160.000 neuronas al seguir una bola roja y detenerse al acercarse en MuJoCo, con victoria reportada de Jev
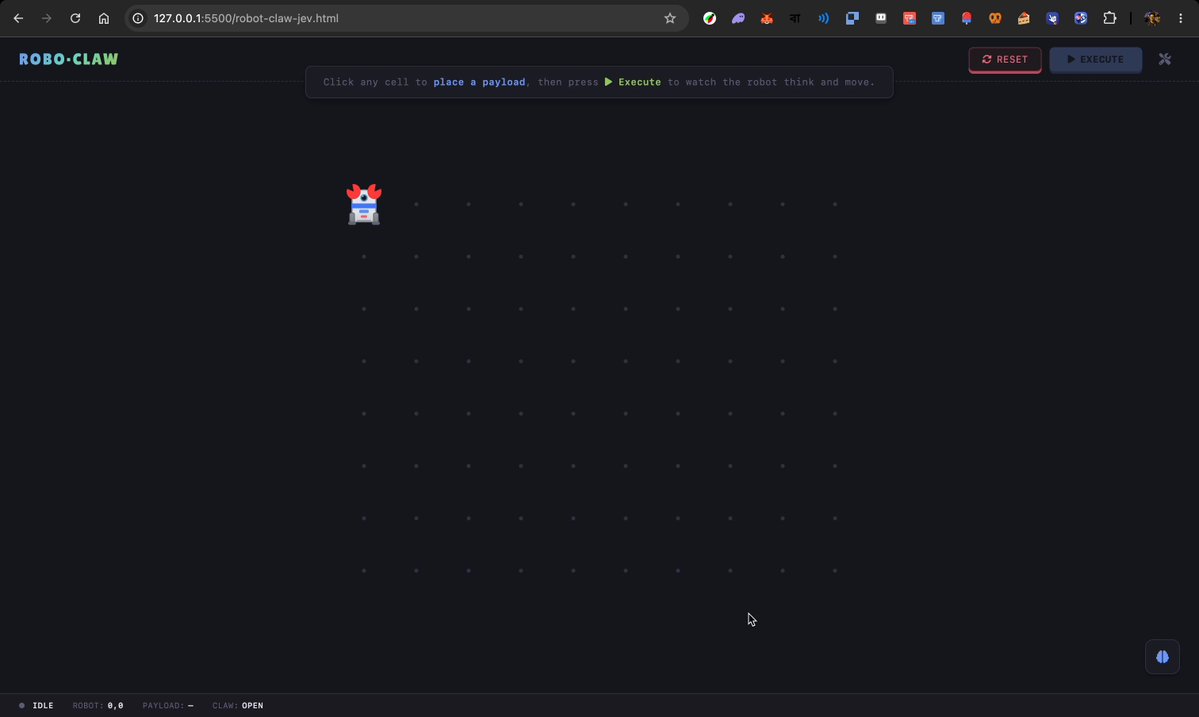
Planificar la ruta de un robot tras cada movimiento al sustituir a Claude en un experimento anterior de RobotClaw
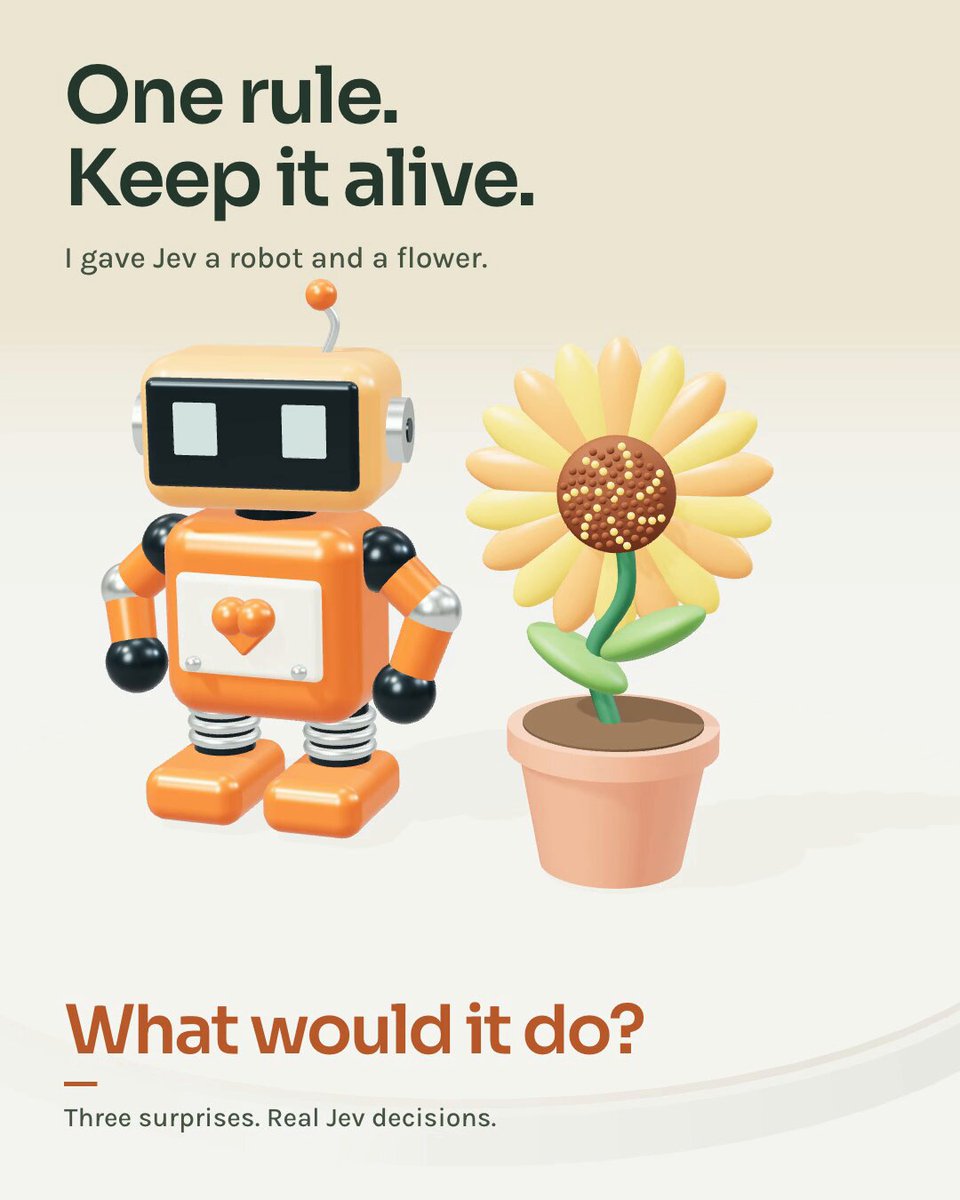
Mantener viva una flor con un robot que apaga el fuego, calienta la escarcha y deja pasar a una abeja
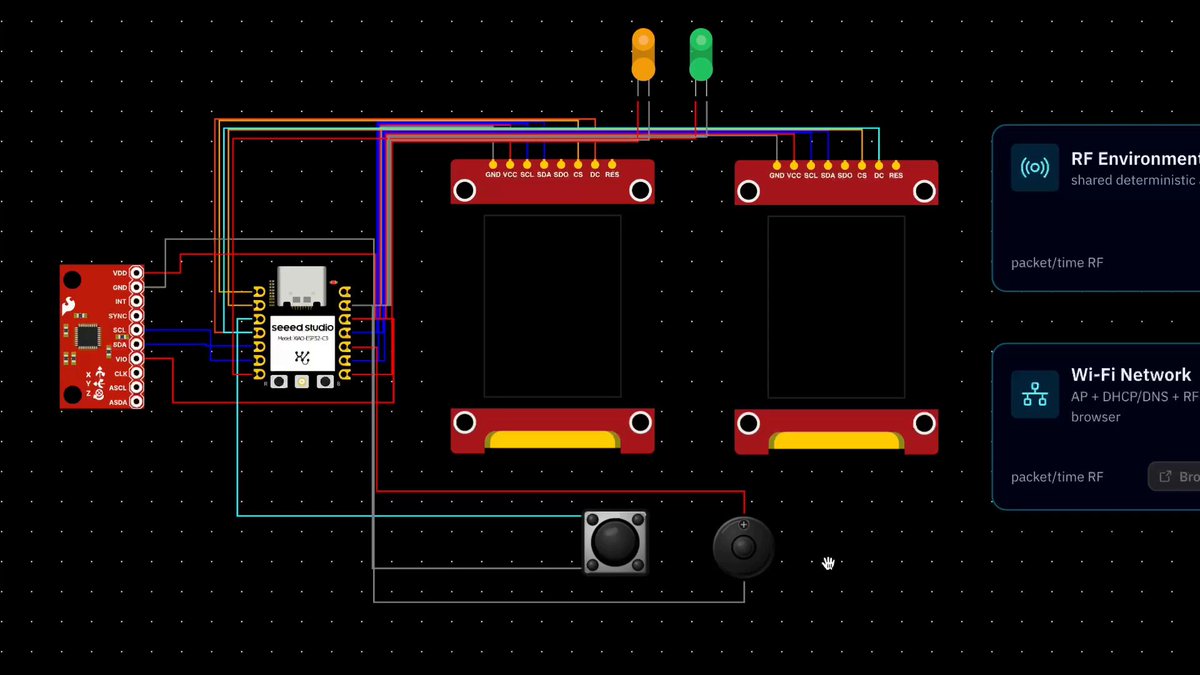
Jugar a Snake con Jev en un firmware ESP32-C3 simulado mediante la API de OpenRouter
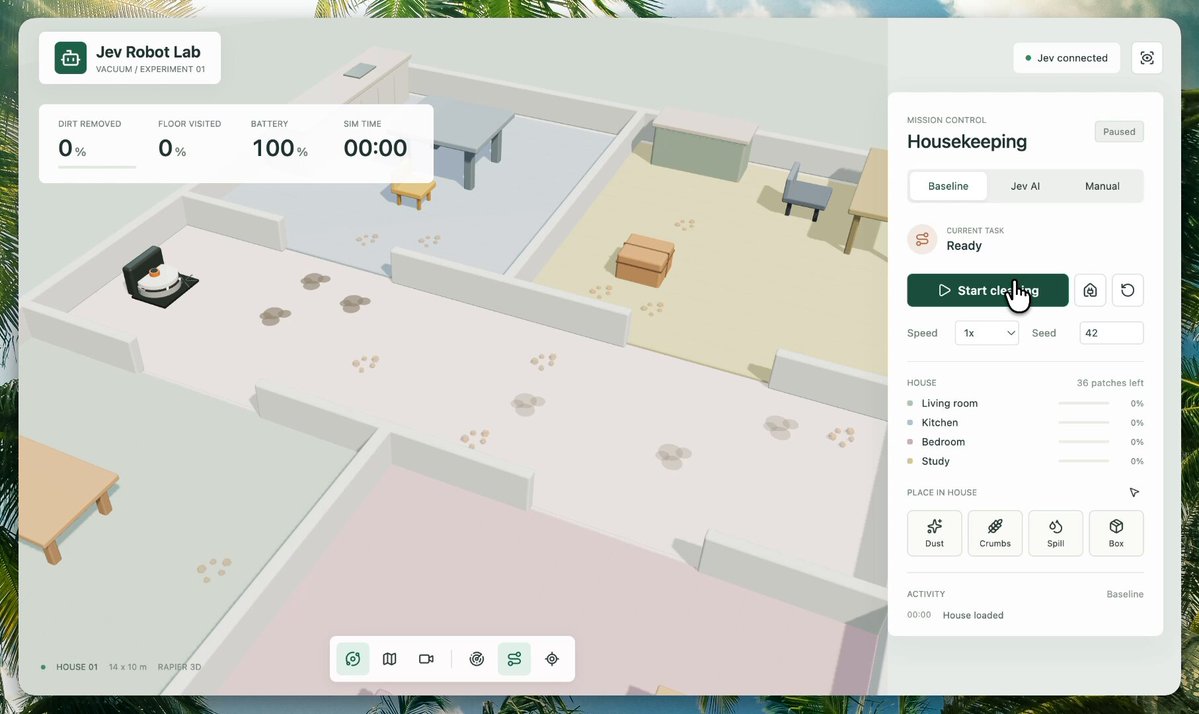
Controlar una simulación de robot aspirador desde el estado sensorial en un experimento de una sola toma generado por Astra
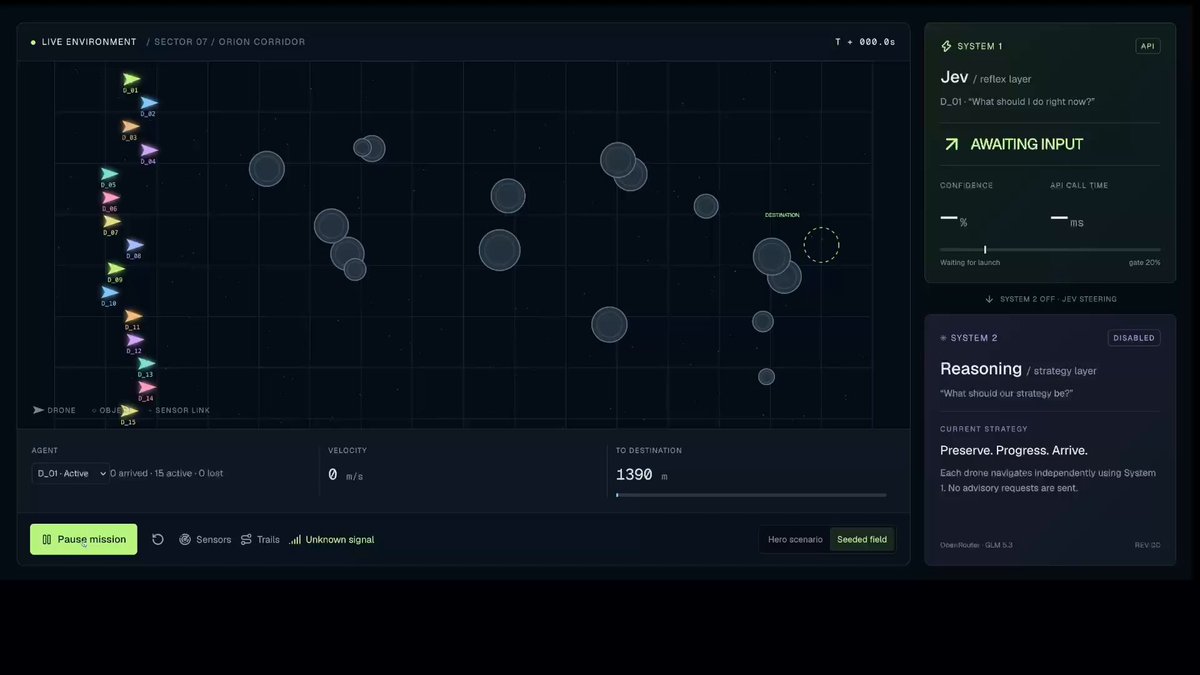
Guiar 15 drones autónomos por un campo de asteroides con menos de 300 ms de latencia y 100% de supervivencia reportados
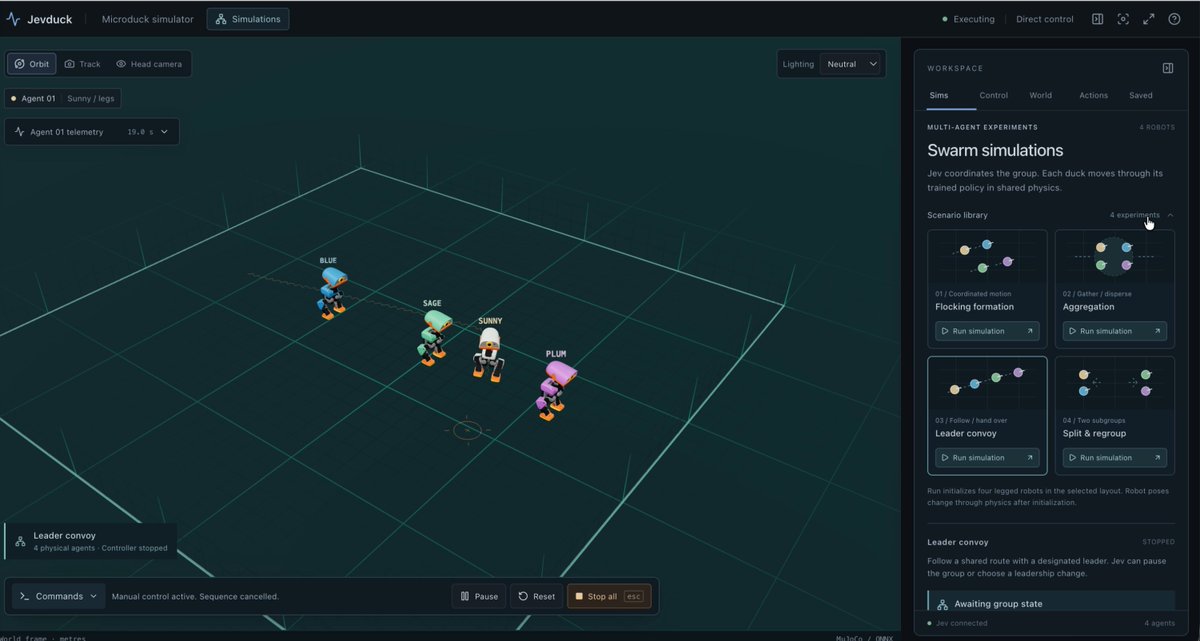
Conectar decisiones tipadas al simulador Microduck mientras MuJoCo calcula la dinámica y políticas ONNX controlan articulaciones
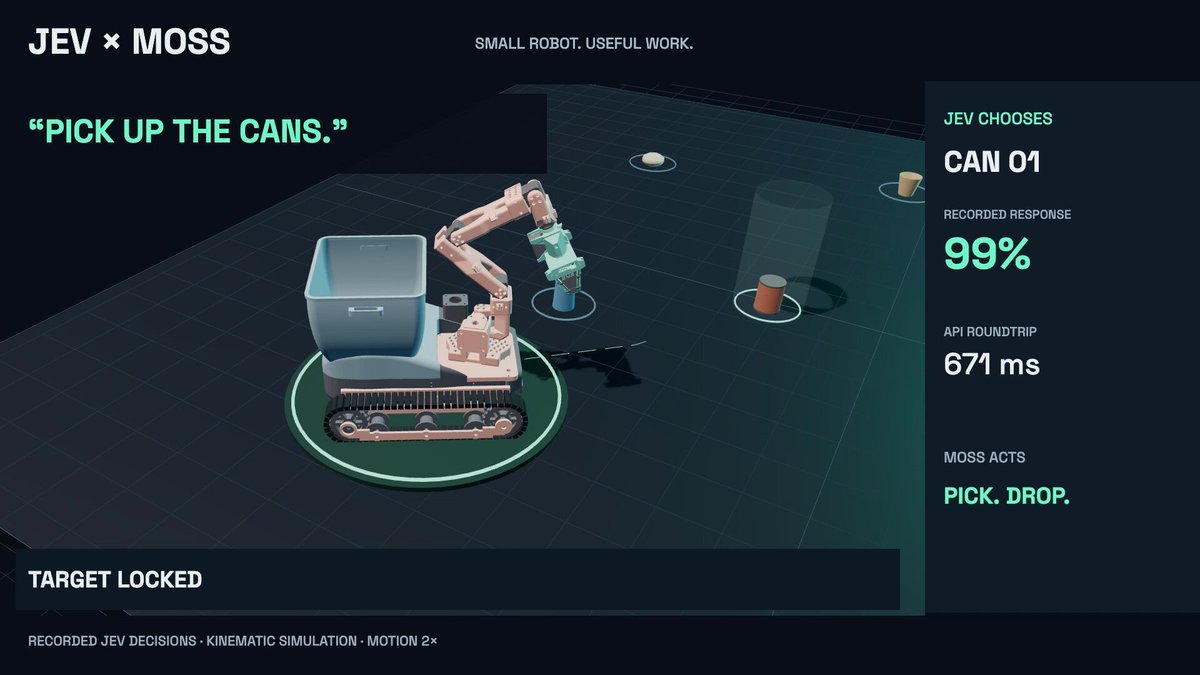
Seleccionar latas o botellas como basura objetivo para que el robot MOSS recoja los objetos solicitados en simulación
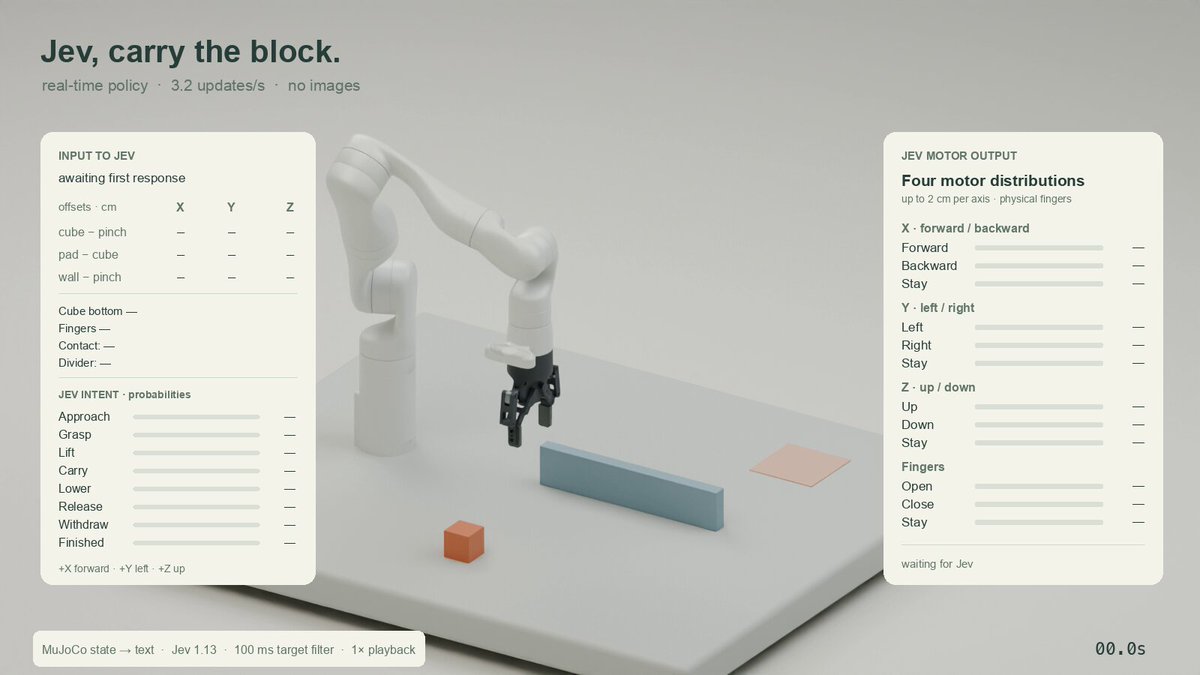
Controlar un robot MuJoCo desde geometría y contactos en texto mediante decisiones separadas de tarea y movimiento del brazo
No hay demostraciones coincidentes
Prueba otra palabra clave o vuelve a la categoría Todo.