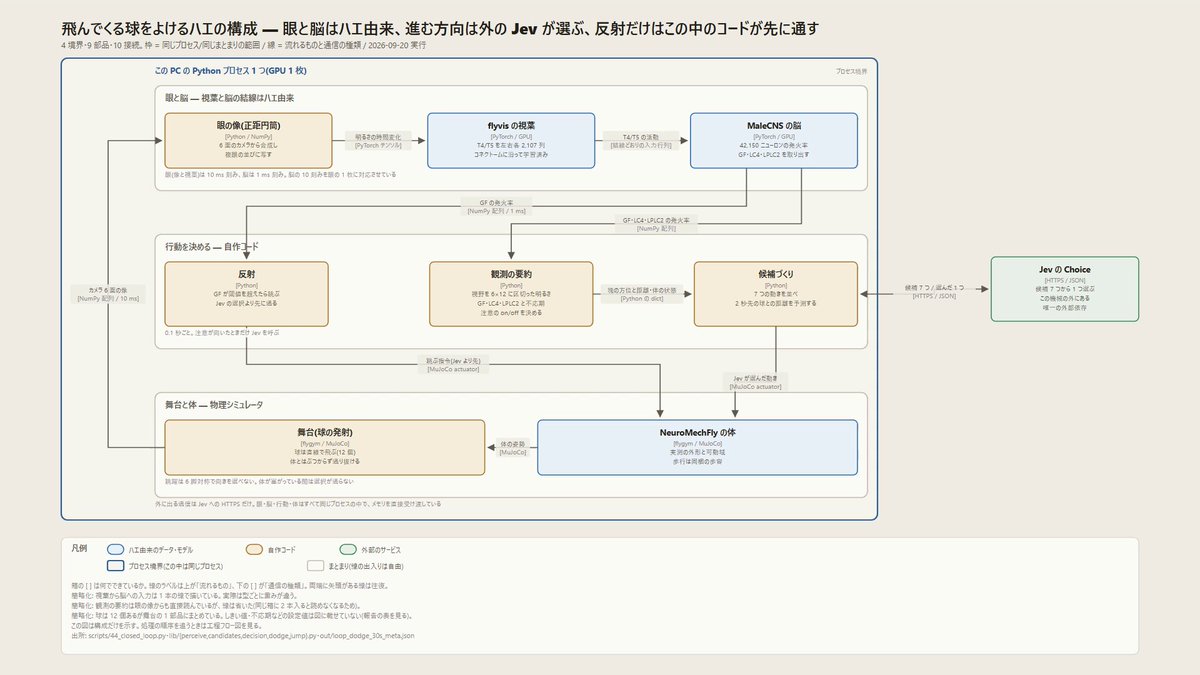
读取预计算的来球轨迹,在七种转向动作中选择,同时由独立模块处理视觉与反射
 bestjev 首页
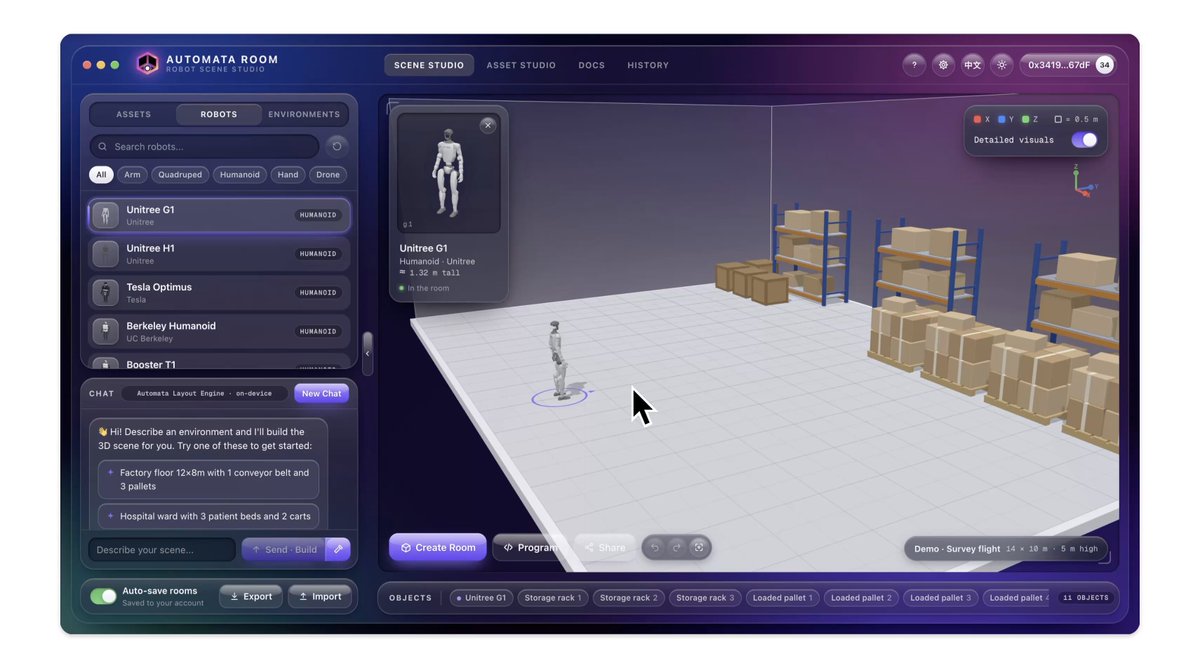
规划 Unitree G1 逐个搬运四个箱子并返回入口的路线,以更少、更短的行程取得高分
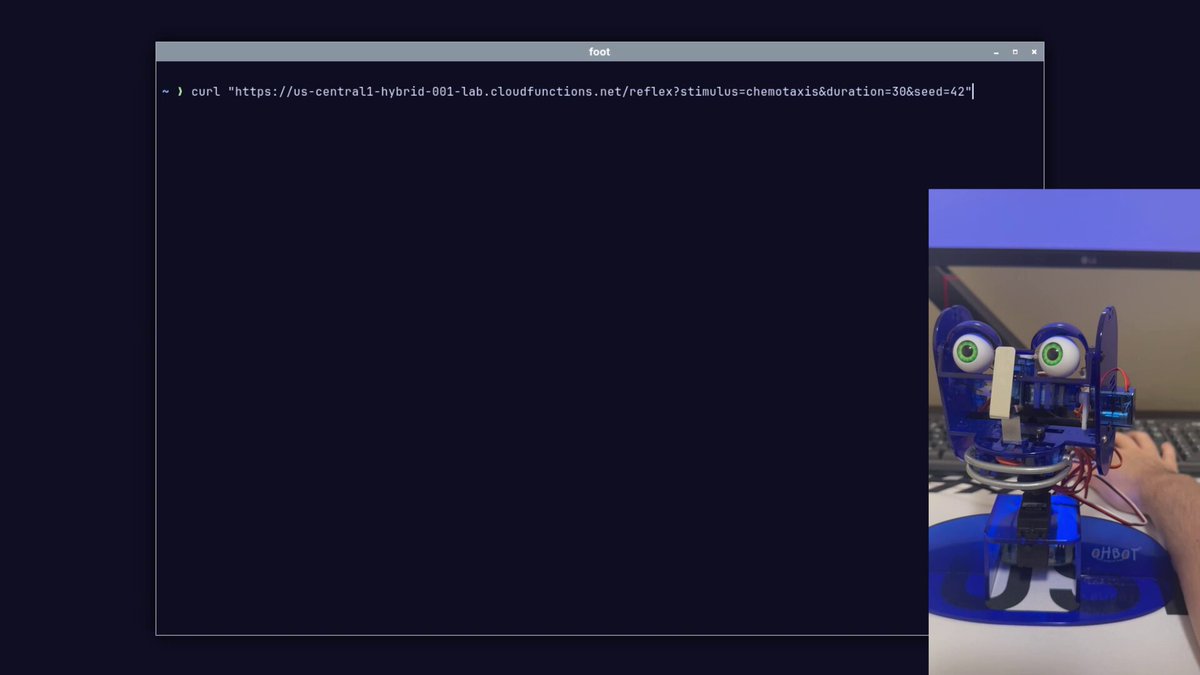
把模拟神经活动转成快速判断,再驱动仿生机器人完成物理动作
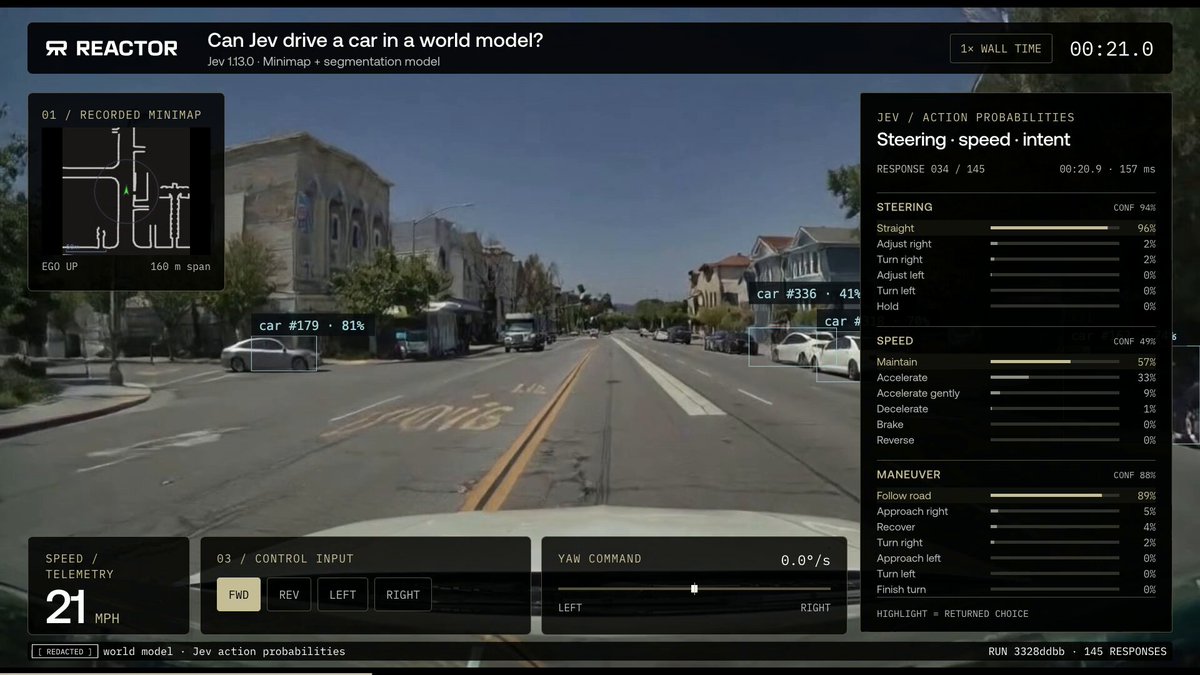
结合自动驾驶世界模型与本地分割,把视觉转成文本状态供自动驾驶判断
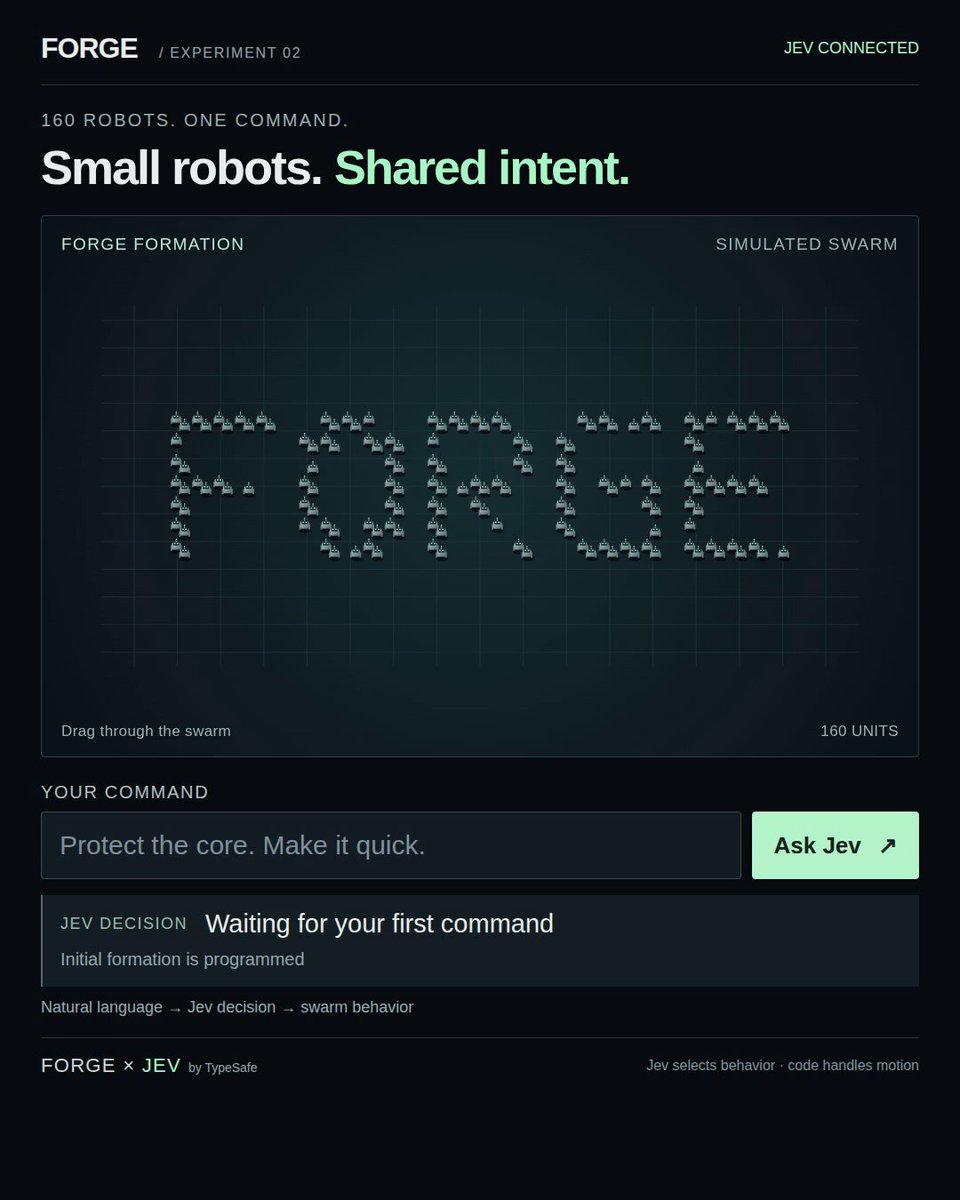
把小型游戏控制实验扩展为 160 个模拟机器人的行为协调
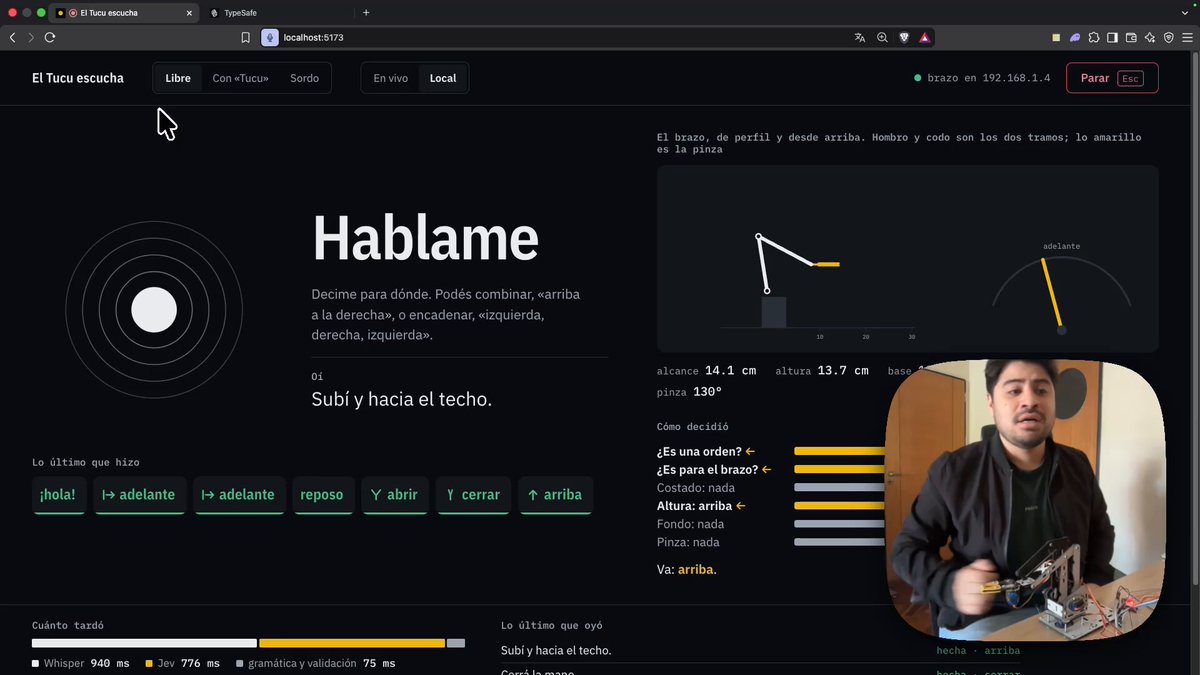
把张开、伸向顶部或尽量延伸等自然语言指令转成机械臂动作
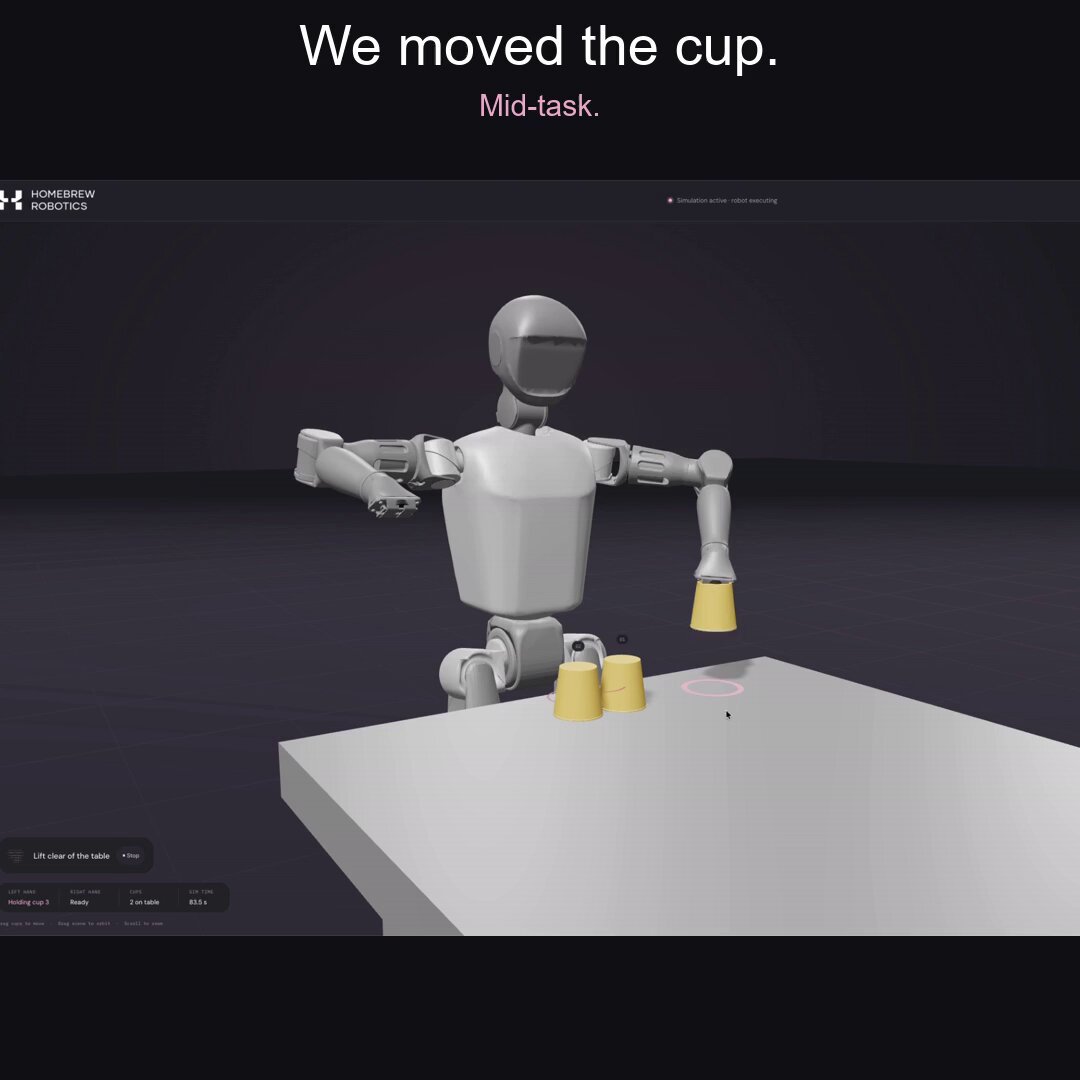
杯子被移动后从六种恢复方案中选择,并以 65% 置信度重新规划人形机器人的堆叠顺序
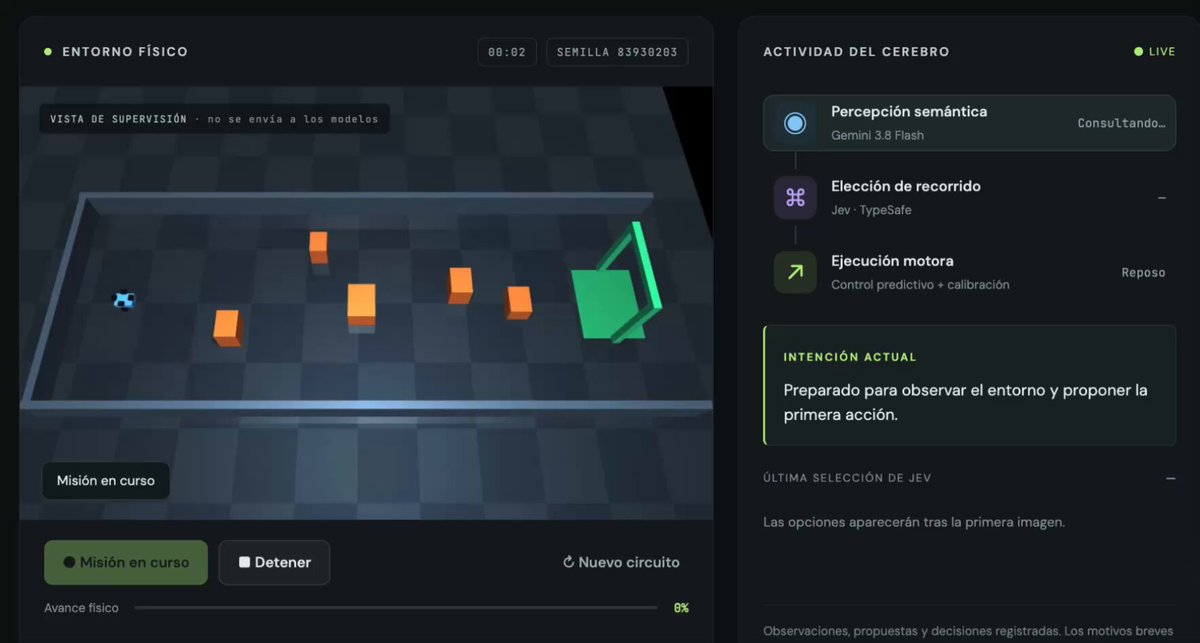
为原本缺少快速控制层的自主机器人原型提供实时动作判断
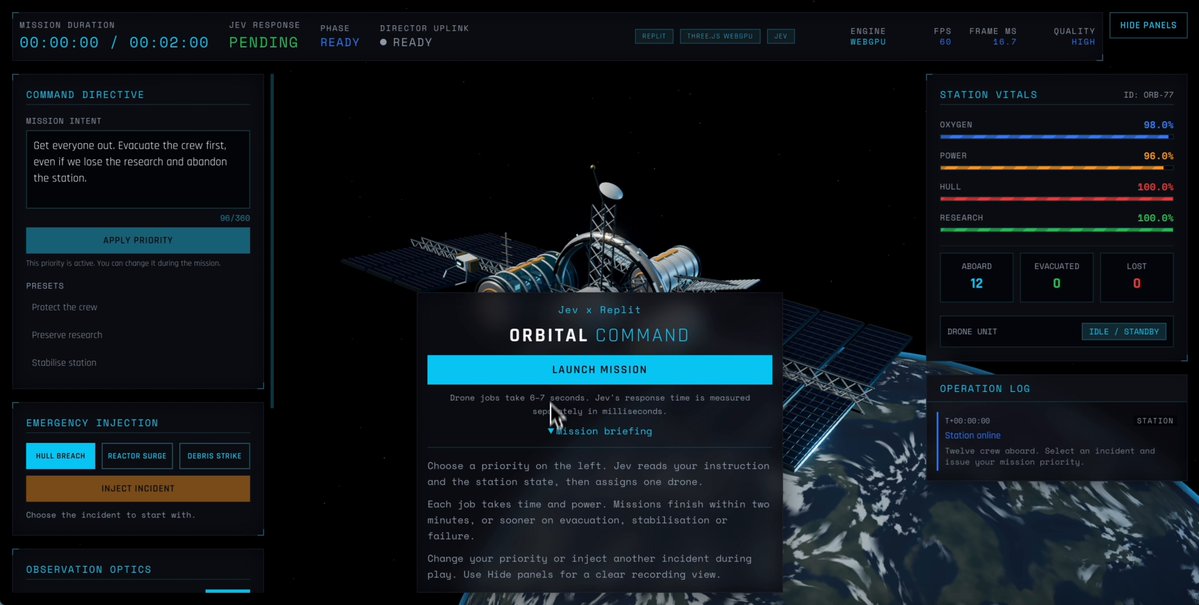
评估救援站的风险与紧迫度以选择无人机下一步动作,救出 12 名人员并报告平均响应时间为 208 毫秒
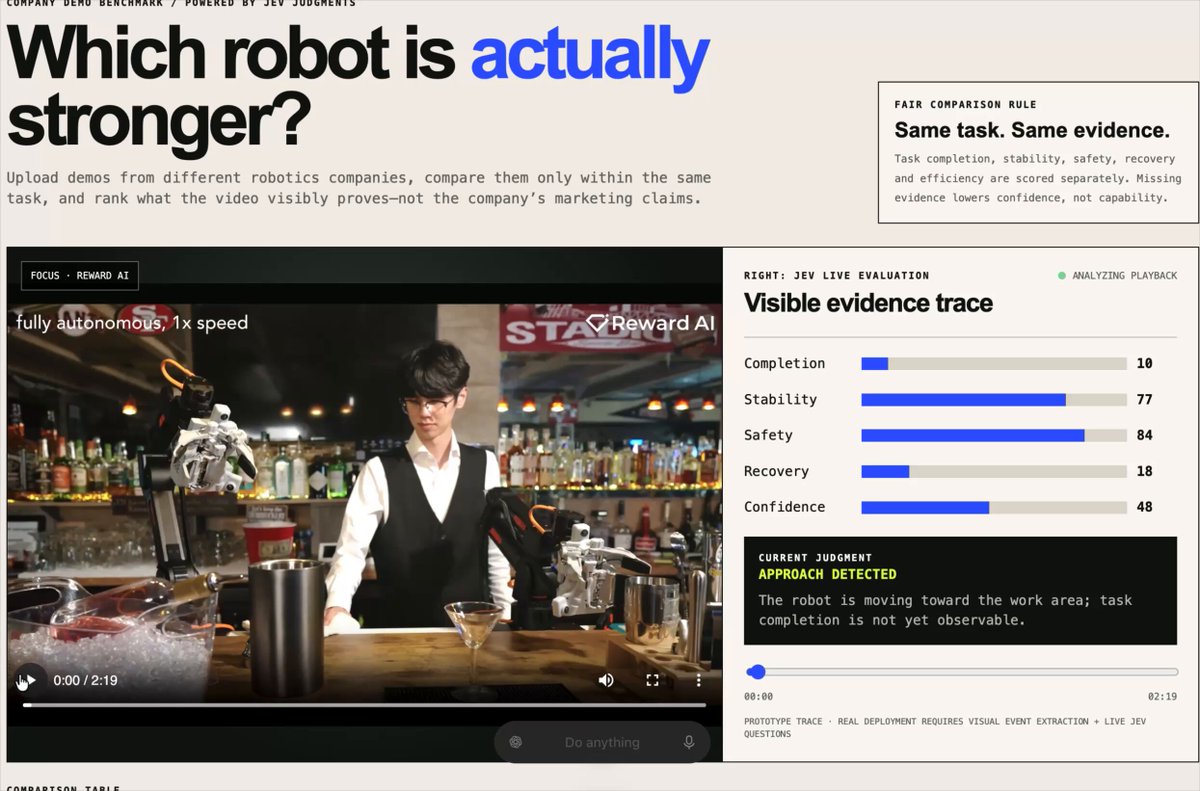
随时间评估机器人演示视频中的完成度、稳定性、安全性、恢复与不确定性
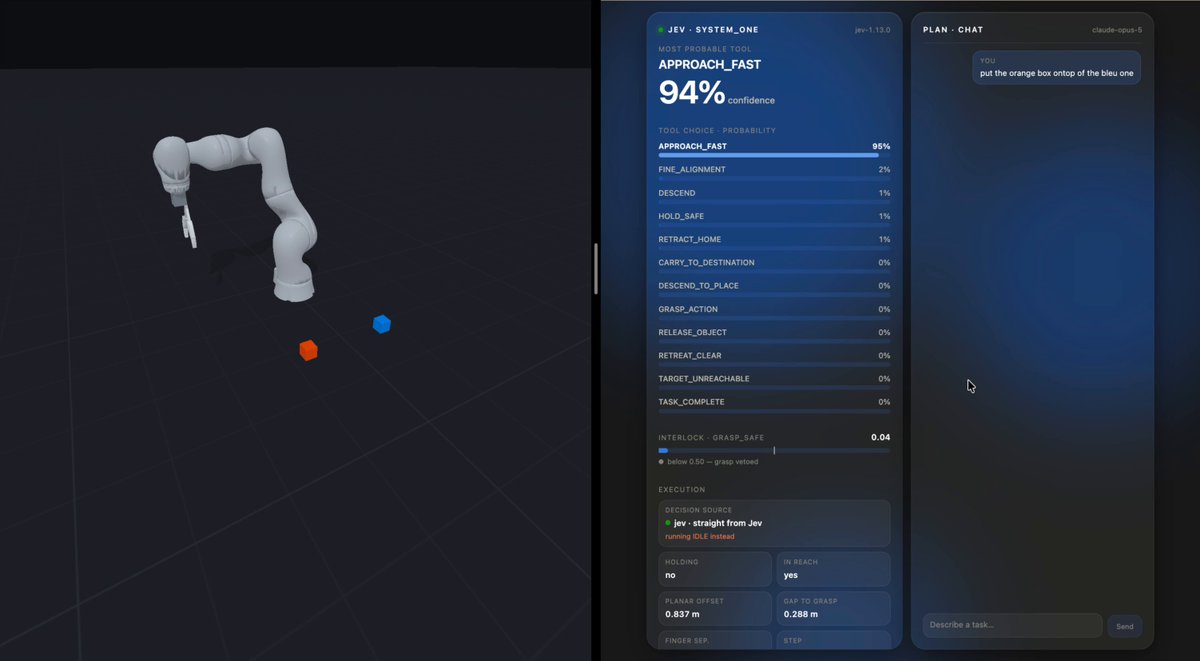
由 Claude 规划方块堆叠,并让 Jev 在 100 毫秒内调整 PyBullet 机器人动作
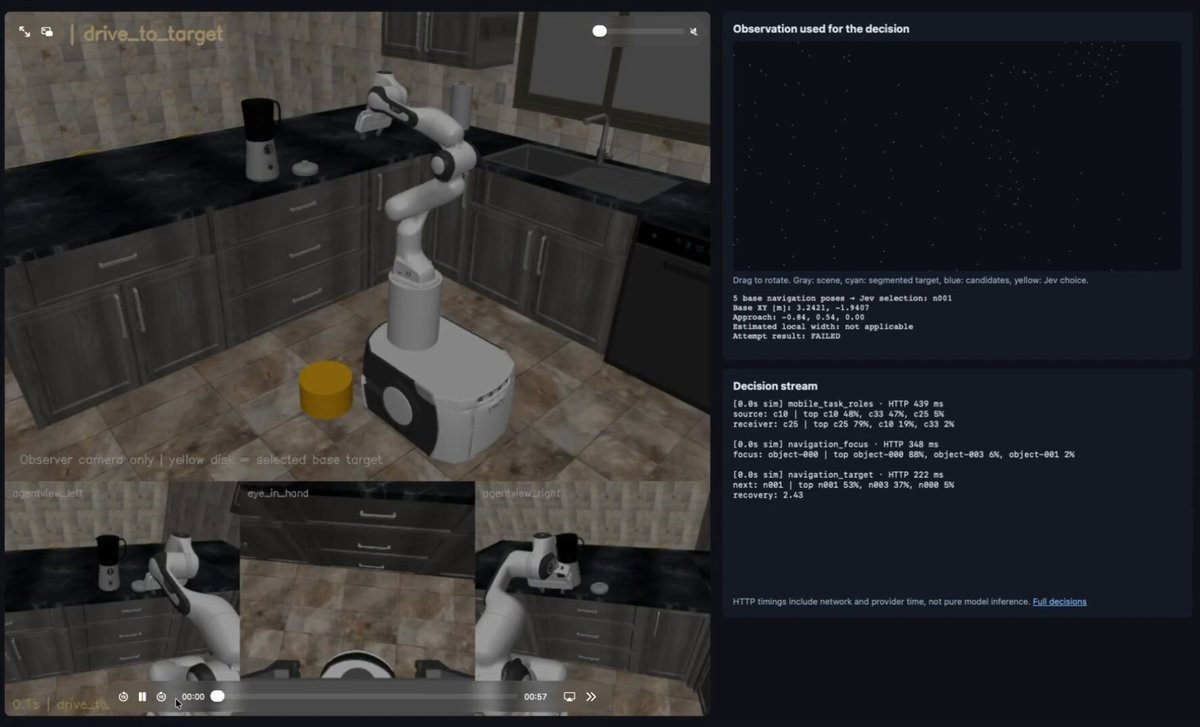
结合 SAM 3 深度观测与采样的移动、抓取和放置姿态,为模拟移动机器人排序动作
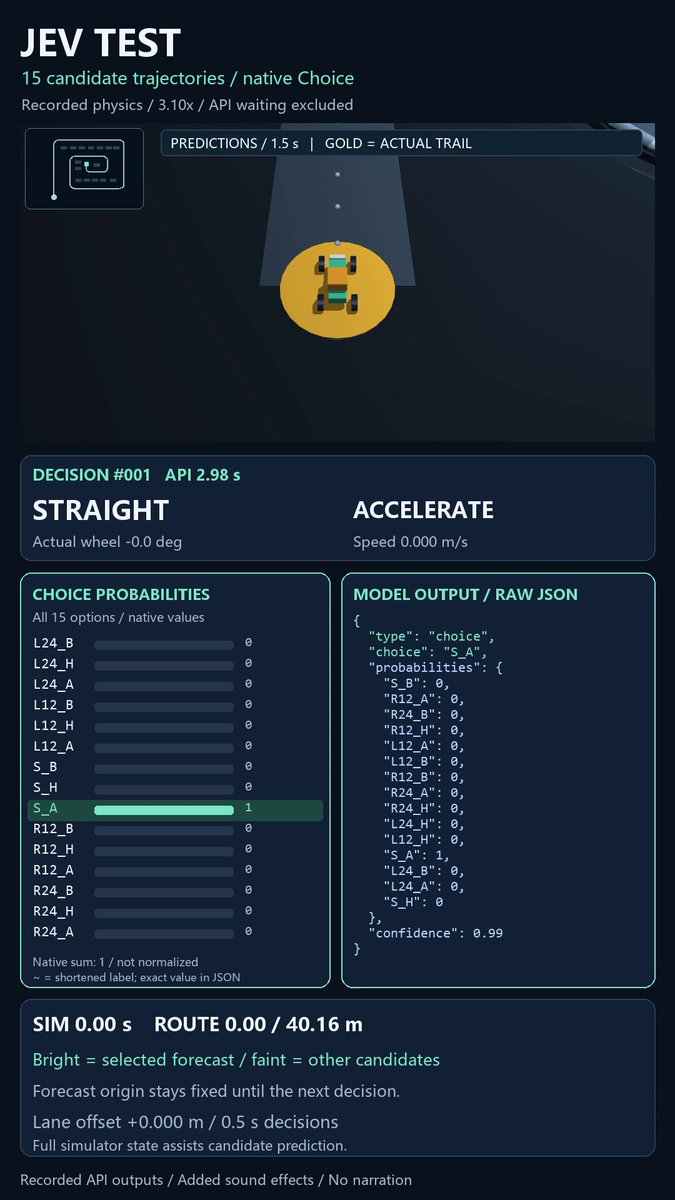
选择 15 条驾驶轨迹之一,每 0.5 模拟秒决策一次,完成 261 次调用,据报以 0.18 美元零碰撞到达终点
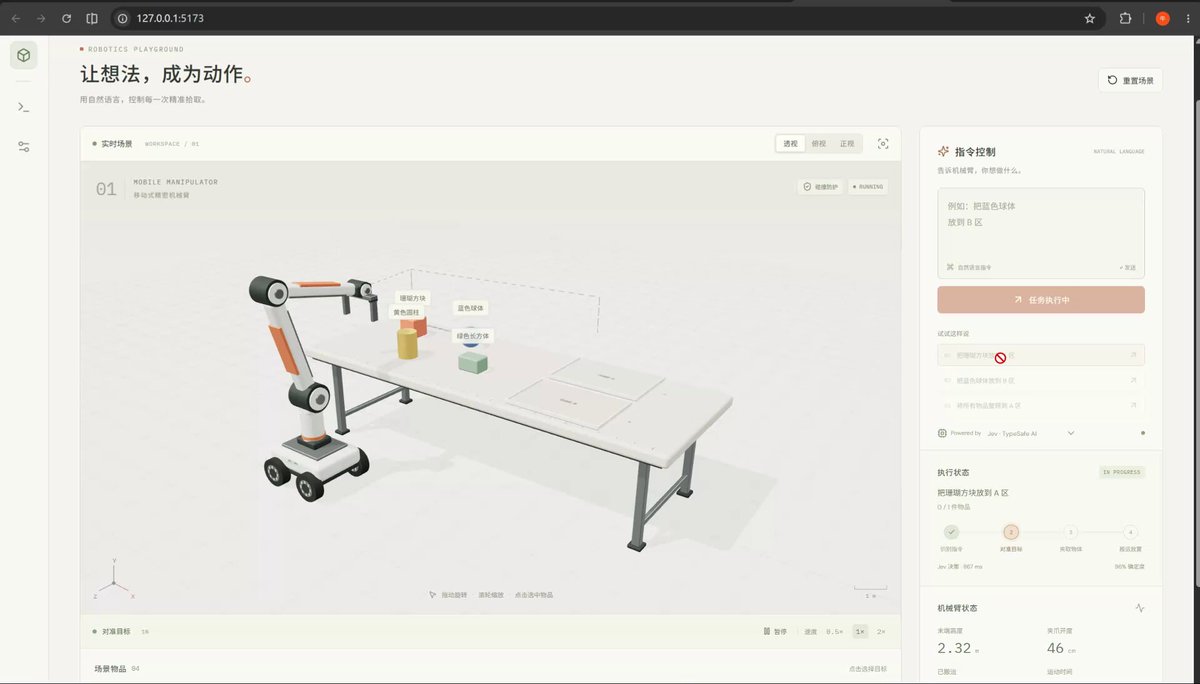
用文字指令控制机械臂执行任务,并采用 GPT 6 Astra 生成的运动学算法与建模
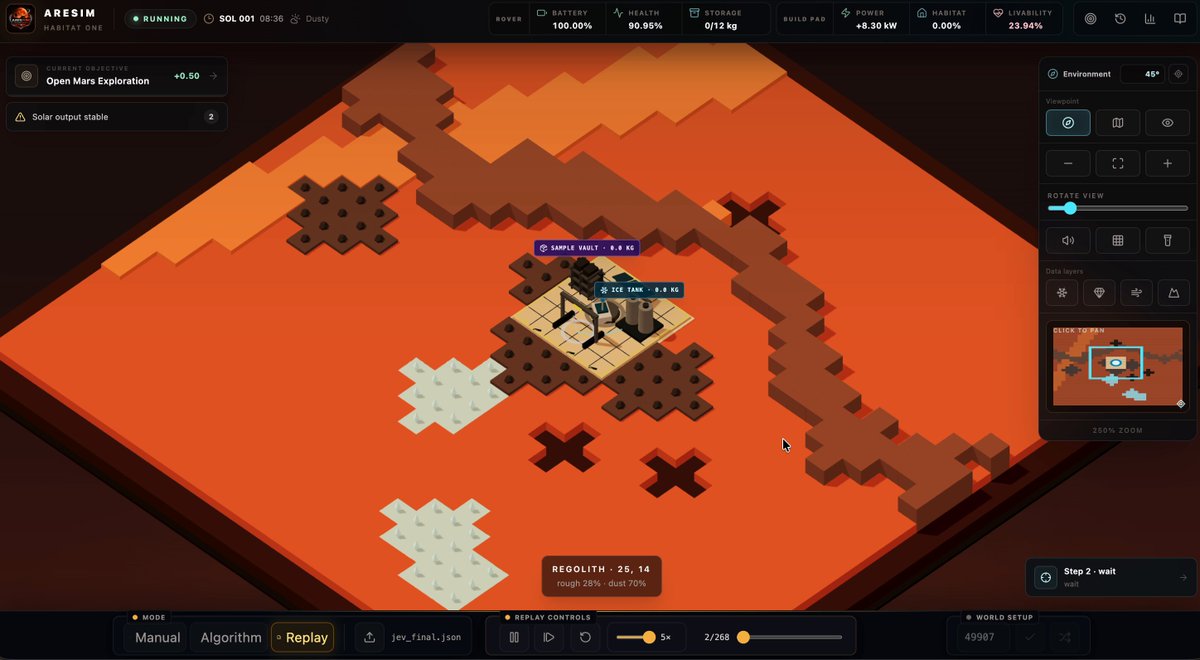
引导 AresSim 火星车完成前 50 步,据报表现与此前的 Masked PPO 策略相当
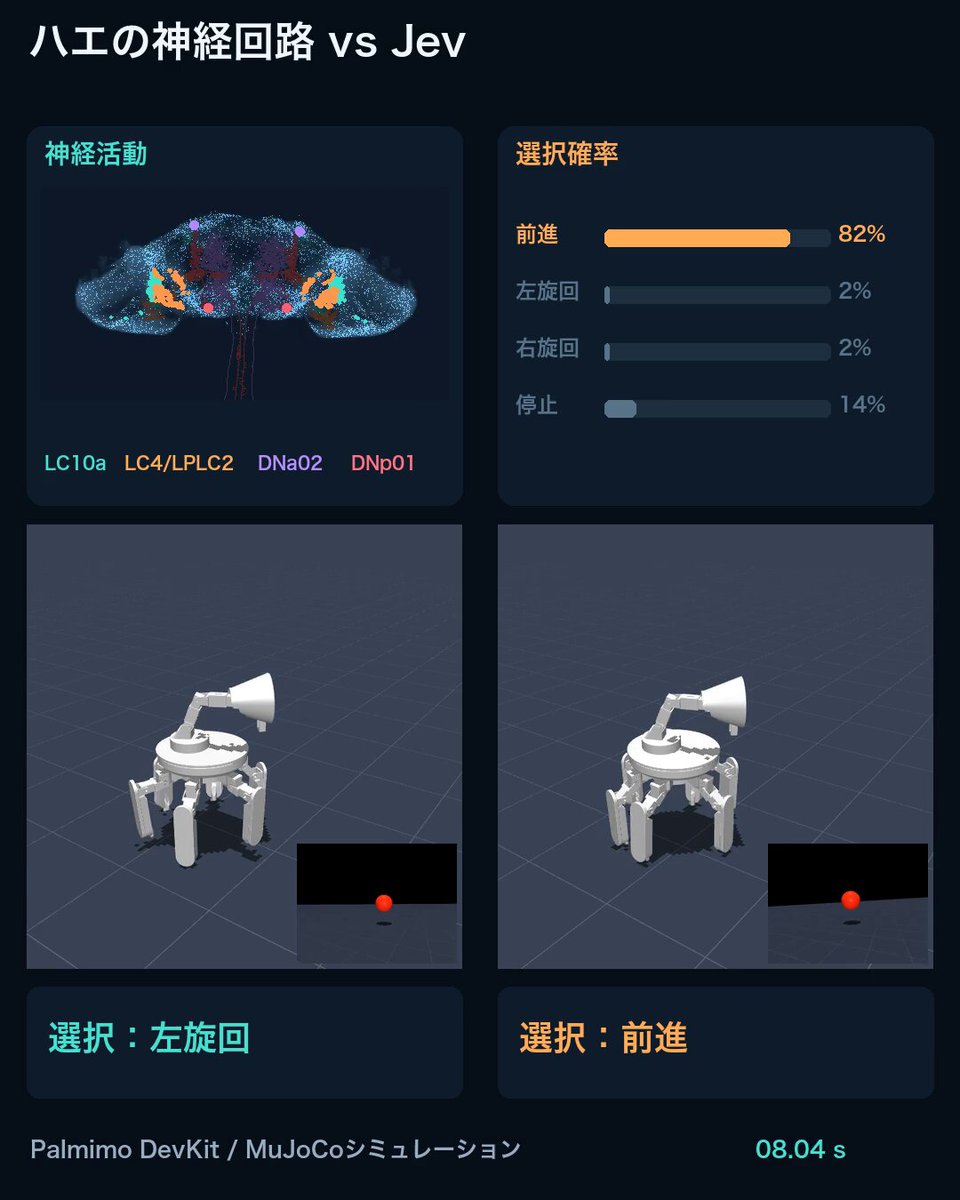
比较 Jev 与约 16 万神经元的苍蝇模型在 MuJoCo 中追踪红球并接近后停止的表现,据报 Jev 胜出
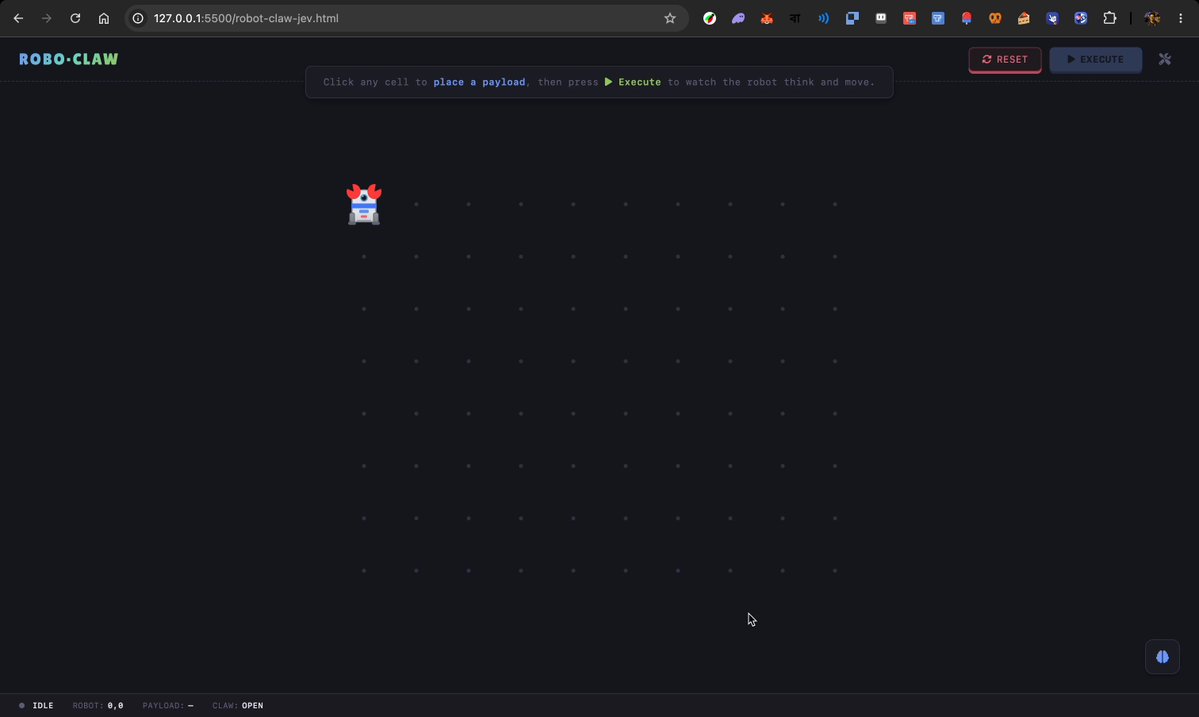
替换旧 RobotClaw 实验中的 Claude,在机器人每次移动后重新规划到目标的路线
控制机器人维持花朵存活,遇火灭火、遇霜加温并放蜜蜂通过
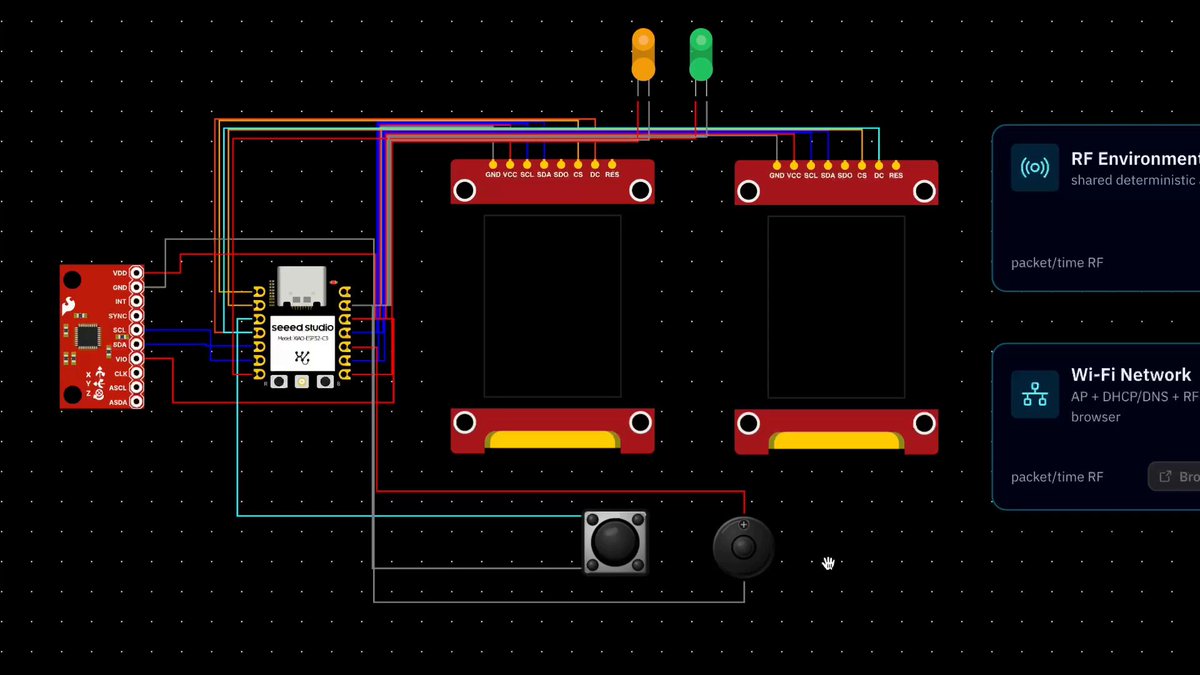
在模拟 ESP32-C3 固件上通过 OpenRouter API 调用 Jev 游玩贪吃蛇
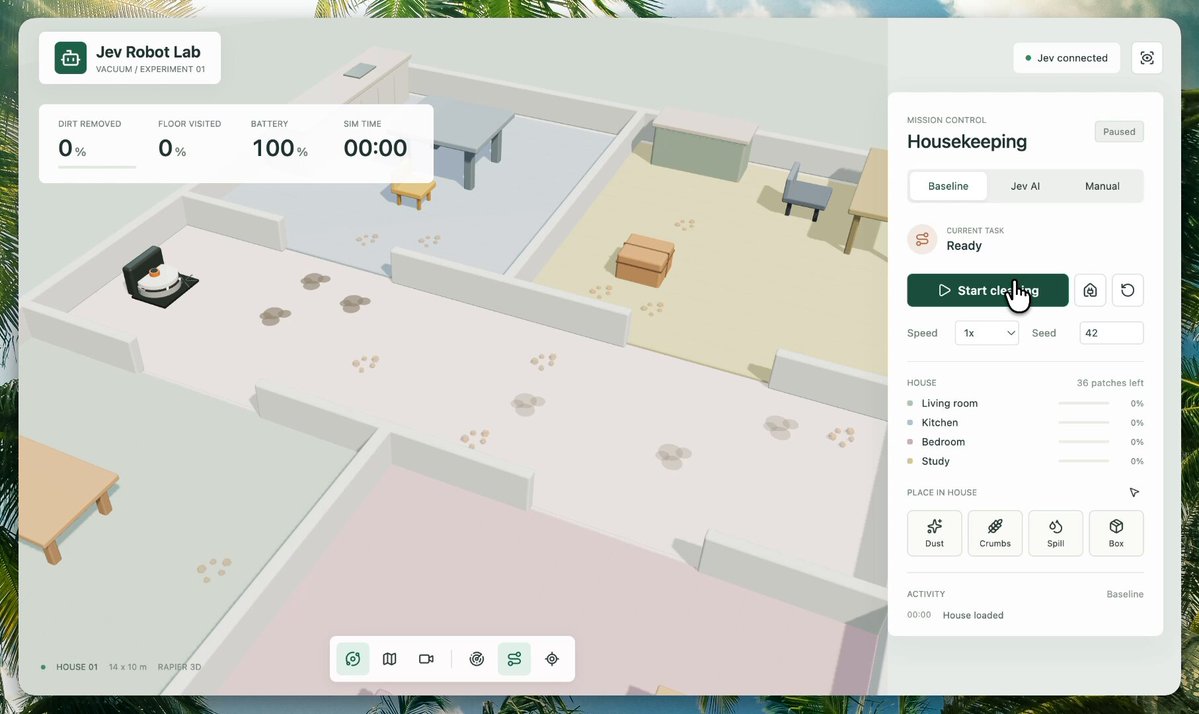
依据传感状态控制扫地机器人模拟器,完成 Astra 一次生成的实验
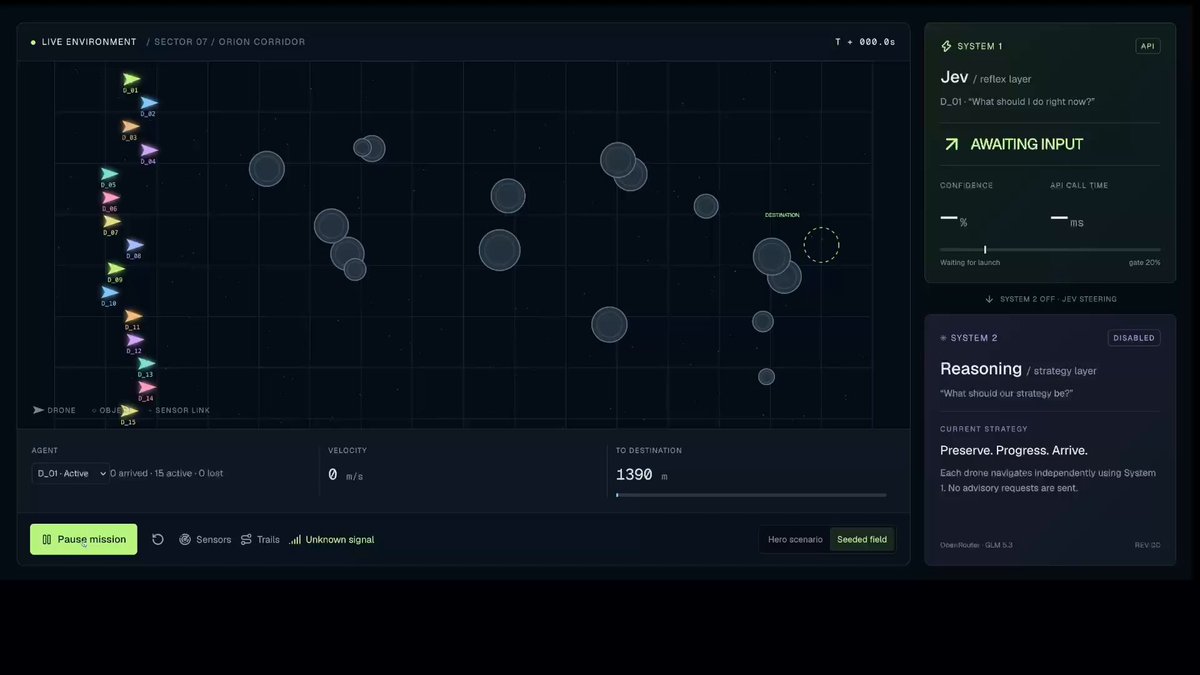
引导 15 架自主无人机穿越小行星带,据报延迟低于 300 毫秒且全部抵达
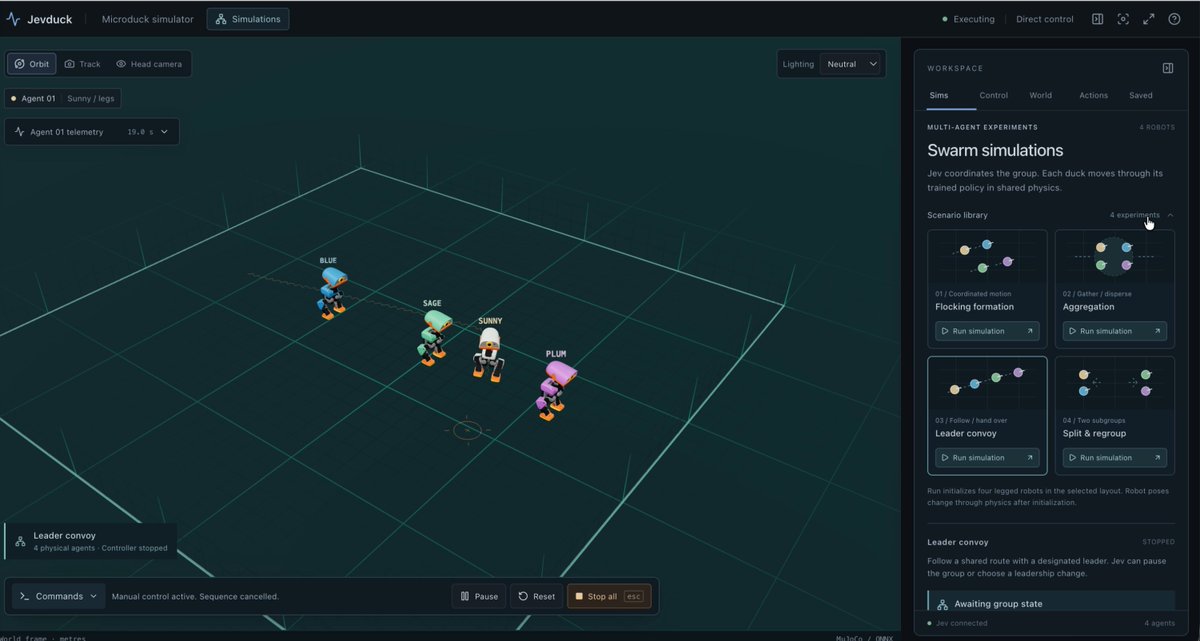
接入类型化决策至 Microduck 模拟器,由 MuJoCo 计算动力学并用 ONNX 策略控制关节
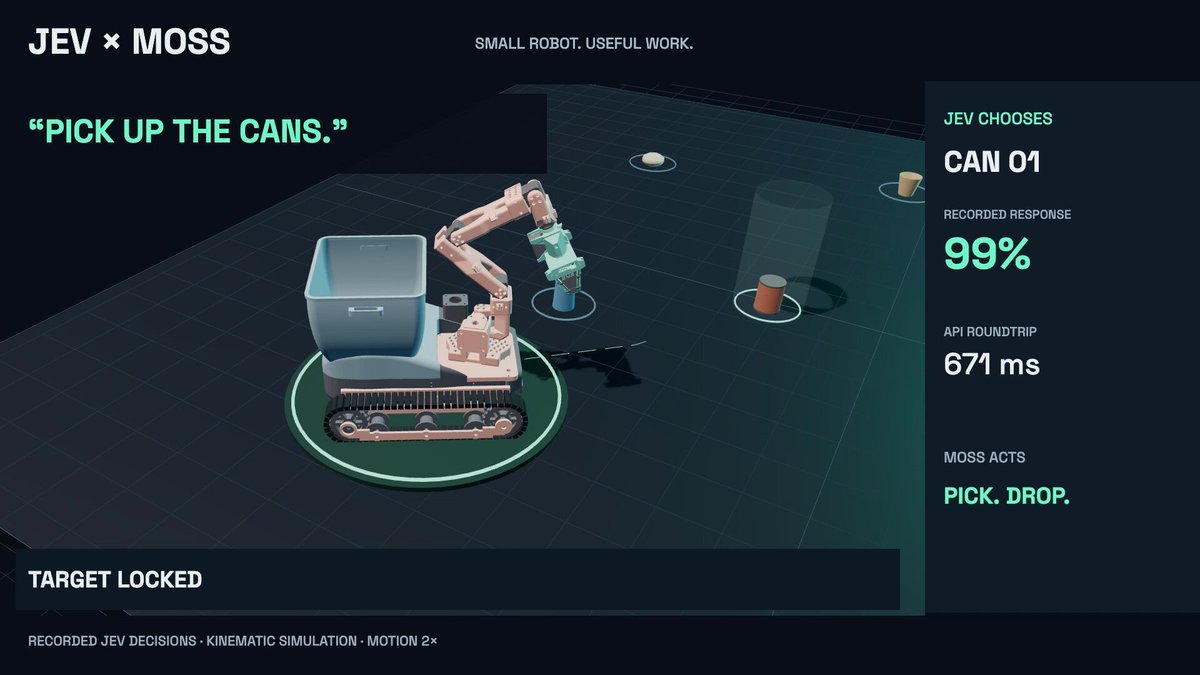
选择易拉罐或瓶子作为垃圾目标,让 MOSS 机器人在模拟中按指令拾取对应物体
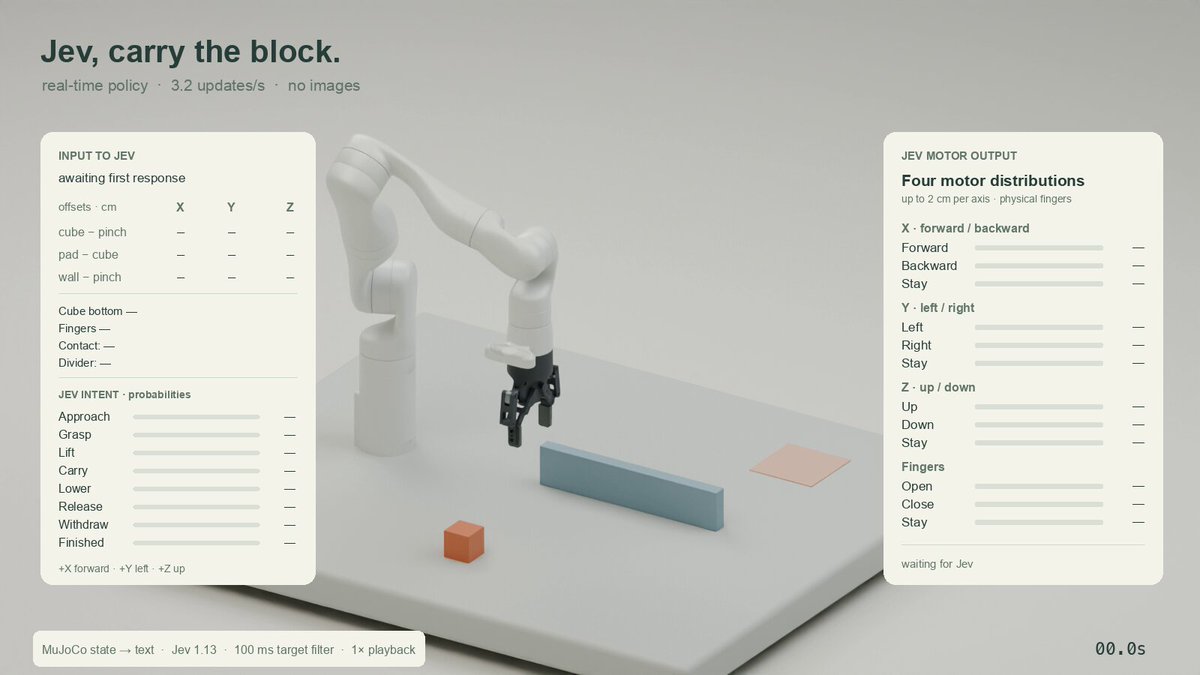
控制 MuJoCo 机器人,仅使用文本几何与接触信息,将任务选择和机械臂动作拆为两次决策
没有找到匹配的演示
换一个关键词,或切回“全部”分类。