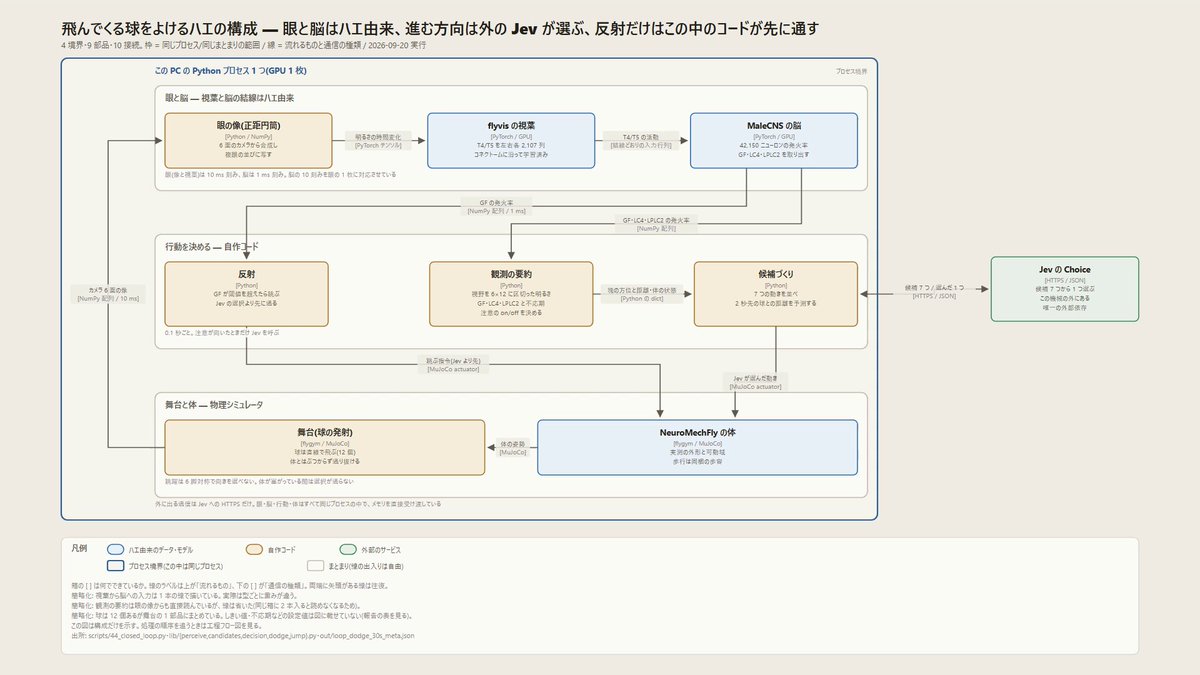
미리 계산된 공 궤적에서 7가지 조향 행동을 선택하고 시각과 반사는 별도 모듈로 처리
 bestjev 홈
Jev 하드웨어 활용 사례
로봇 제어, 시각 안내, 기기 의사결정에 Jev를 적용한 하드웨어 사례 38개를 영상과 원문으로 확인할 수 있습니다.
최종 업데이트
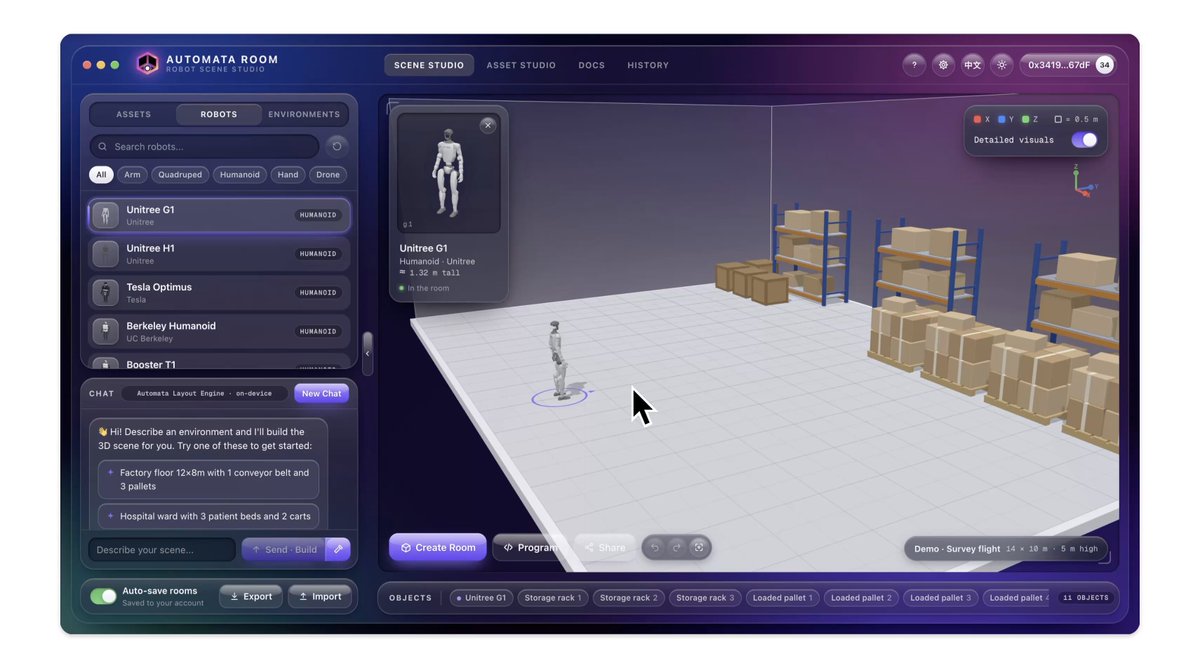
Unitree G1이 상자 4개를 하나씩 옮기고 입구로 돌아오도록 경로를 계획해 이동 횟수와 거리를 줄이기
모의 신경 활동을 빠른 판단으로 변환해 생체 모방 로봇의 물리 움직임으로 연결
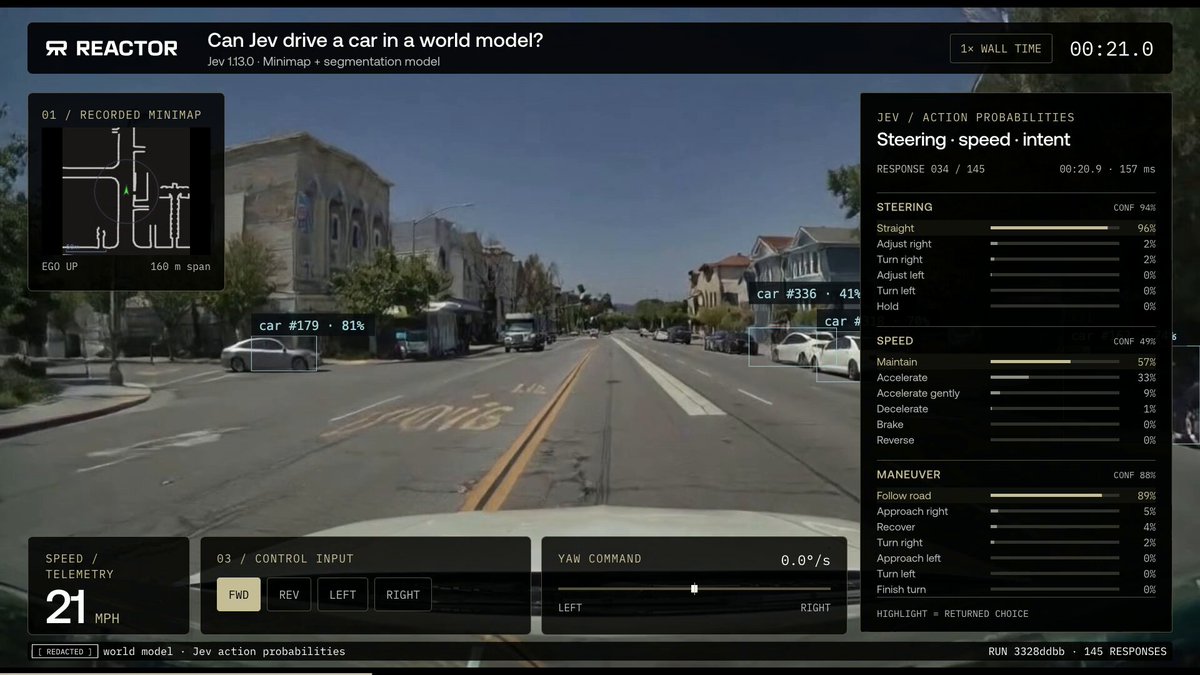
자율주행 월드 모델과 로컬 분할을 결합해 주행 판단용 텍스트 상태를 생성
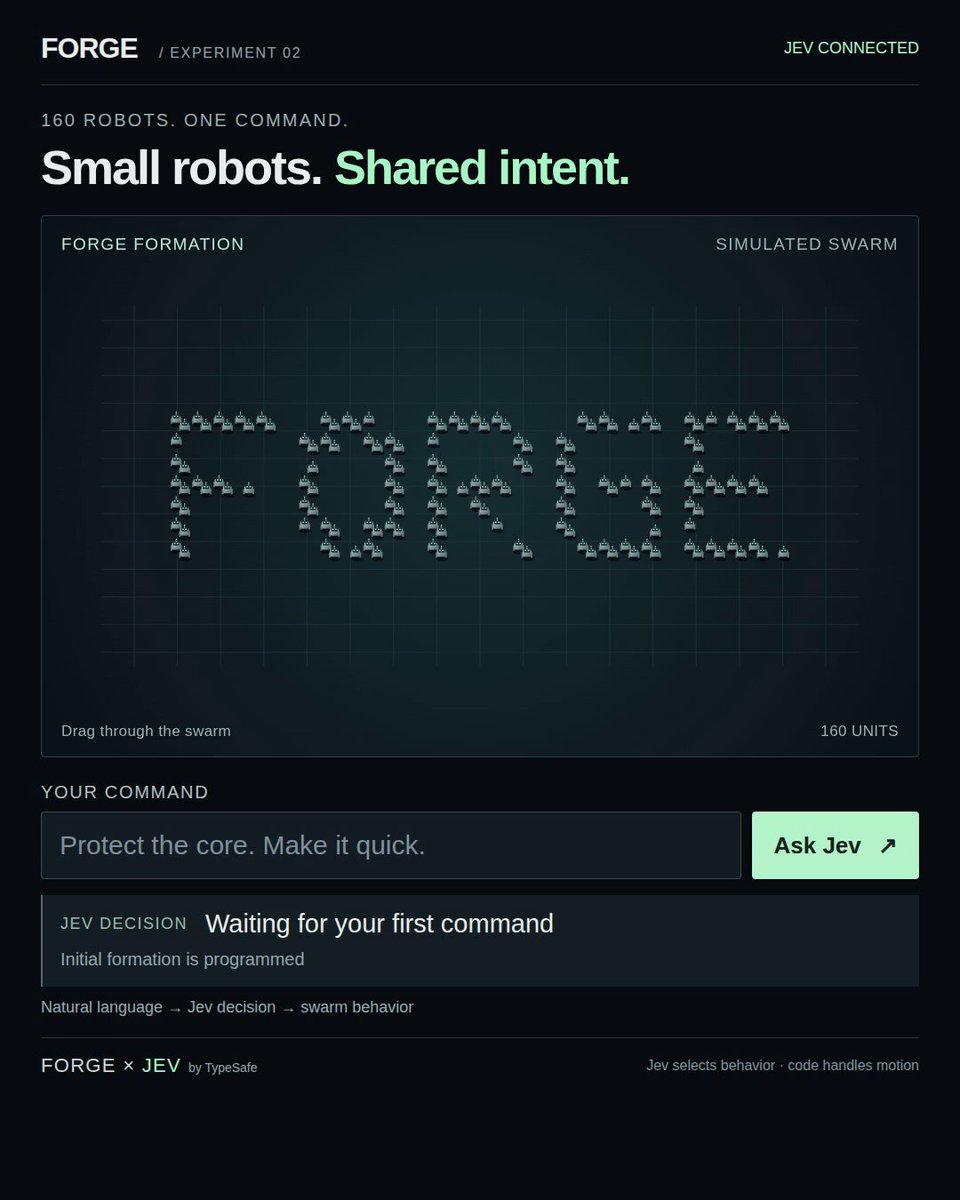
소규모 게임 제어 실험을 확장해 모의 로봇 160대의 행동을 조정
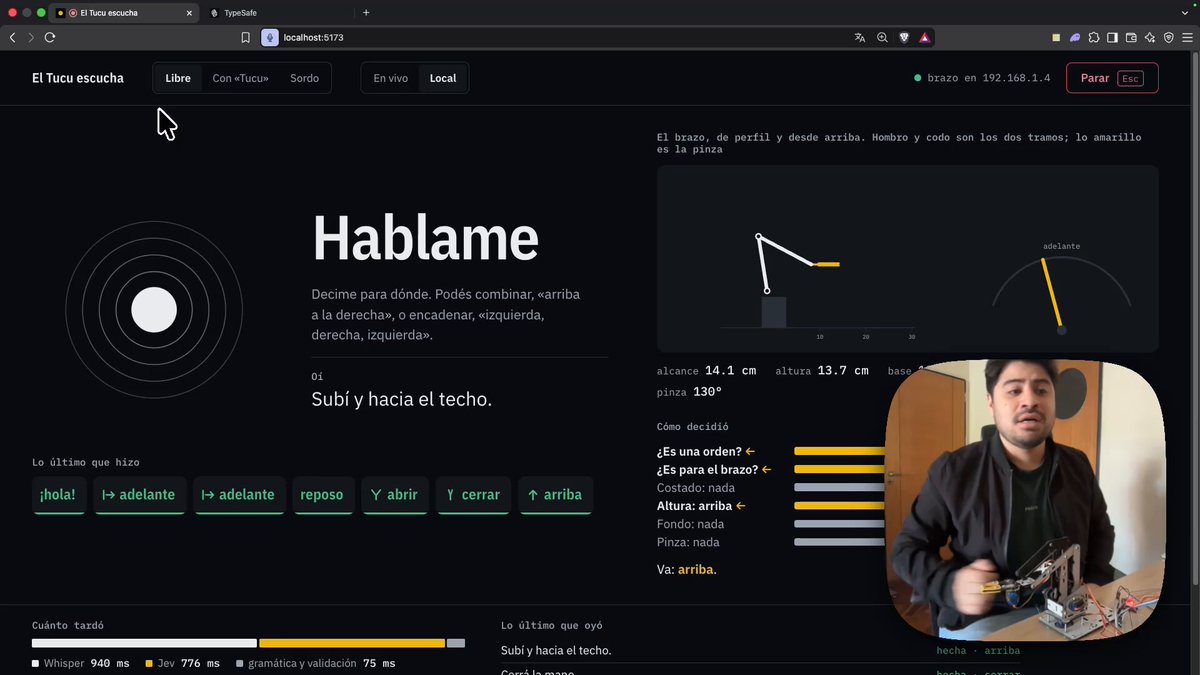
열기, 위로 이동, 최대한 뻗기 같은 자연어 명령을 로봇 팔 동작으로 변환
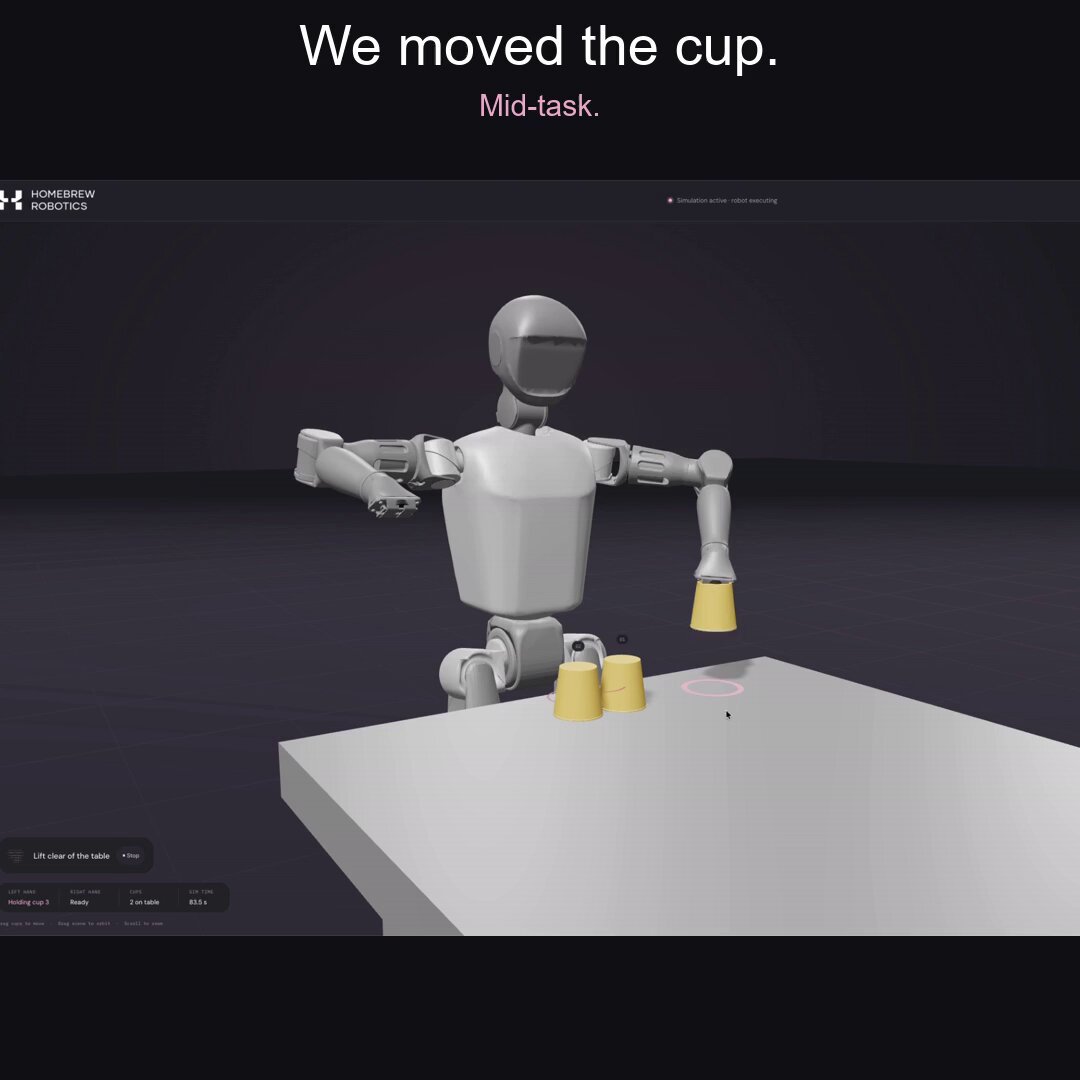
컵이 이동된 뒤 6개 복구 선택지에서 골라 65% 신뢰도로 휴머노이드 쌓기 순서를 재계획
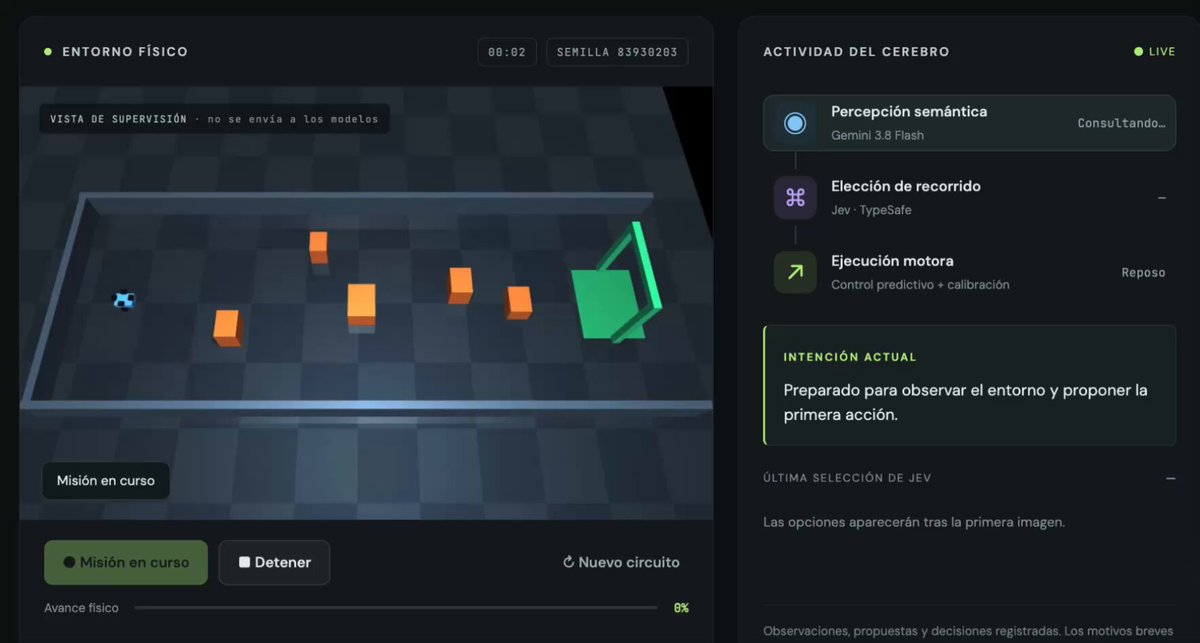
빠른 제어 계층이 없던 자율 로봇 프로토타입에 실시간 행동 판단을 제공
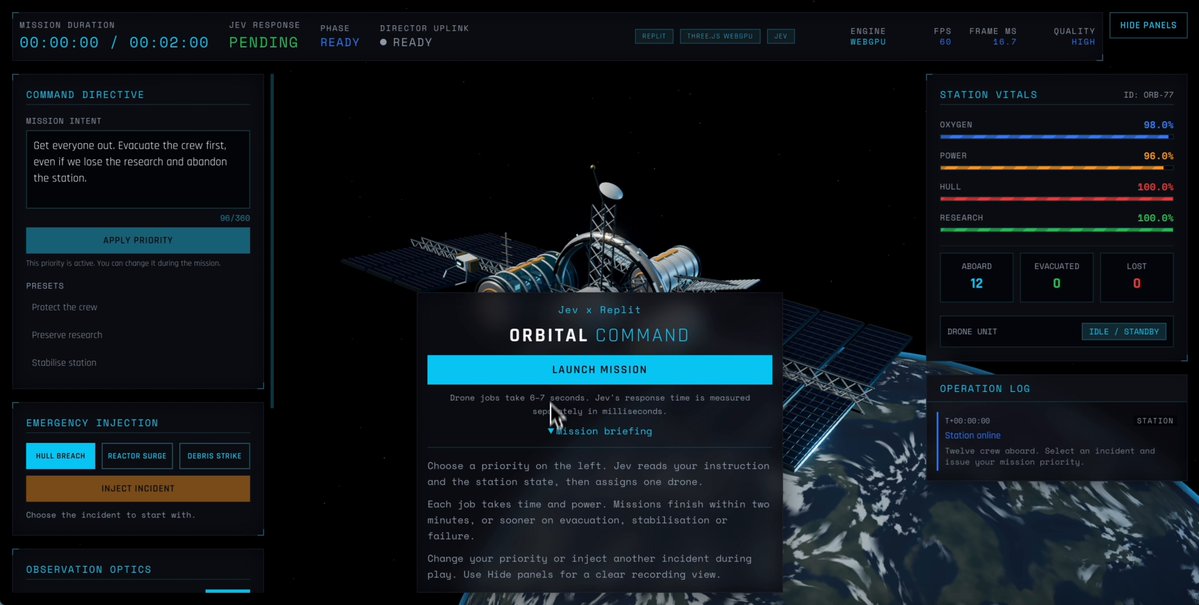
구조 기지의 위험도와 긴급성을 평가해 드론의 다음 행동을 선택하고 승무원 12명을 구조했으며 평균 응답 208밀리초를 보고
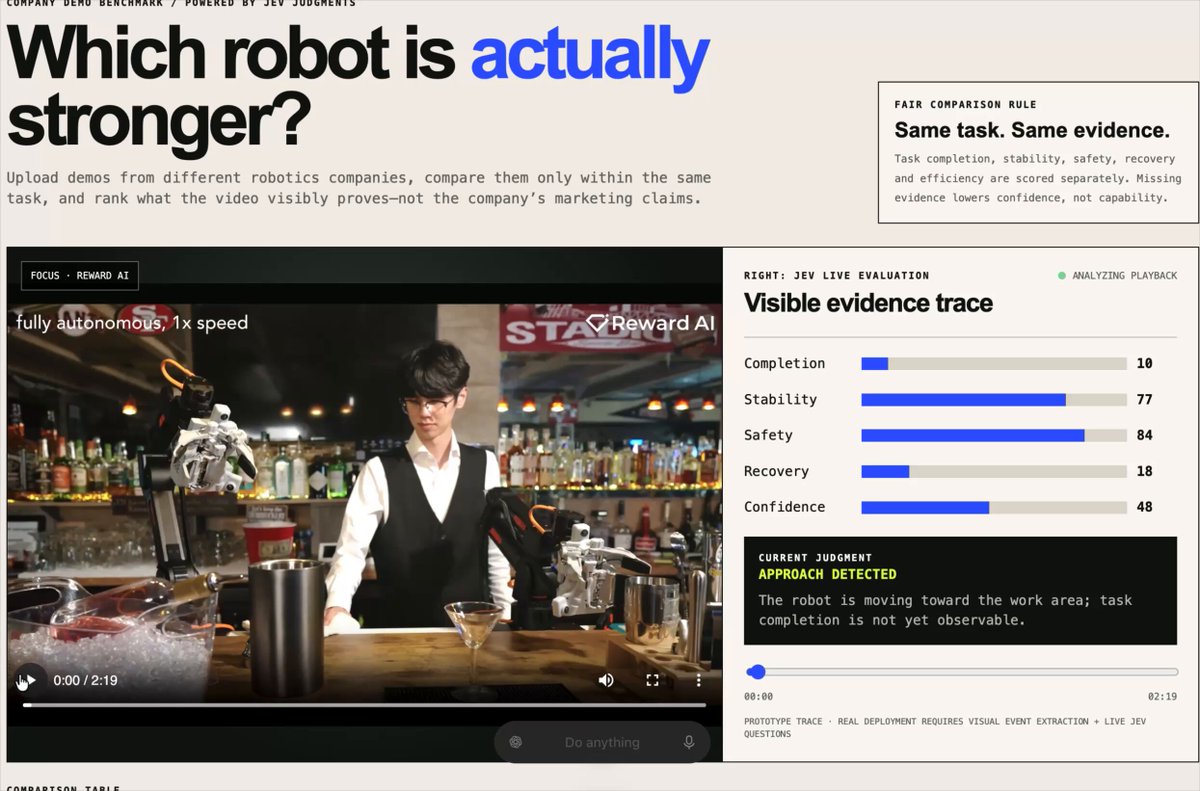
로봇 시연 영상에서 완료도·안정성·안전·복구·불확실성을 시간에 따라 추적
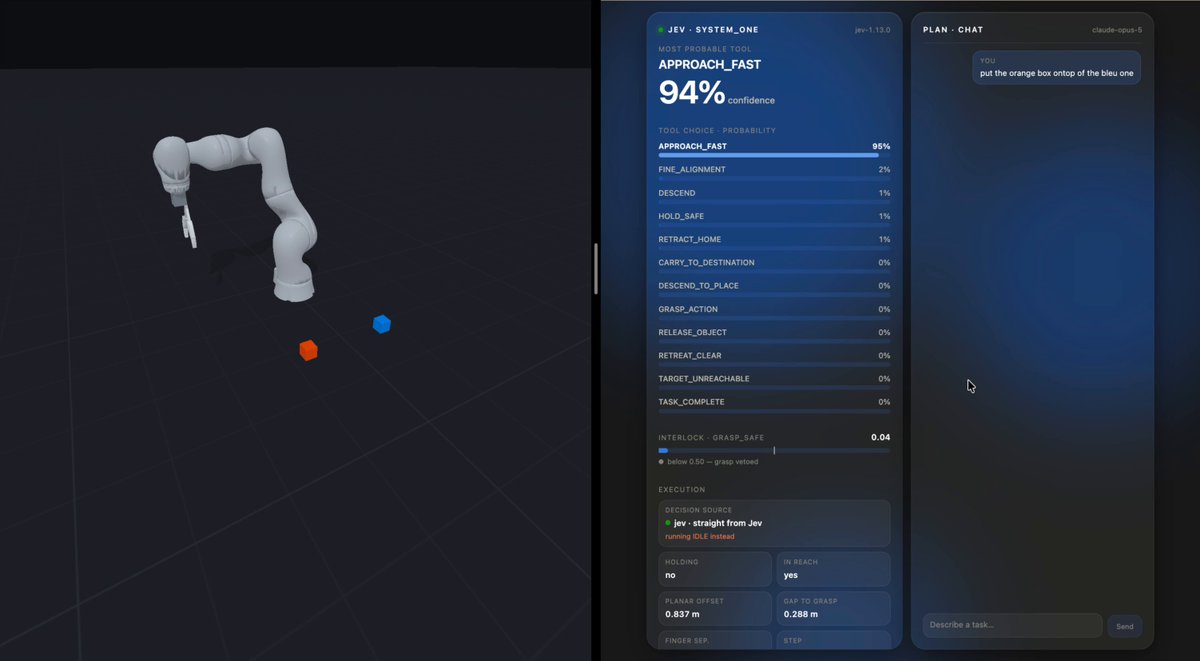
Claude가 큐브 쌓기를 계획하고 Jev가 100ms 이내에 PyBullet 로봇 동작을 조정
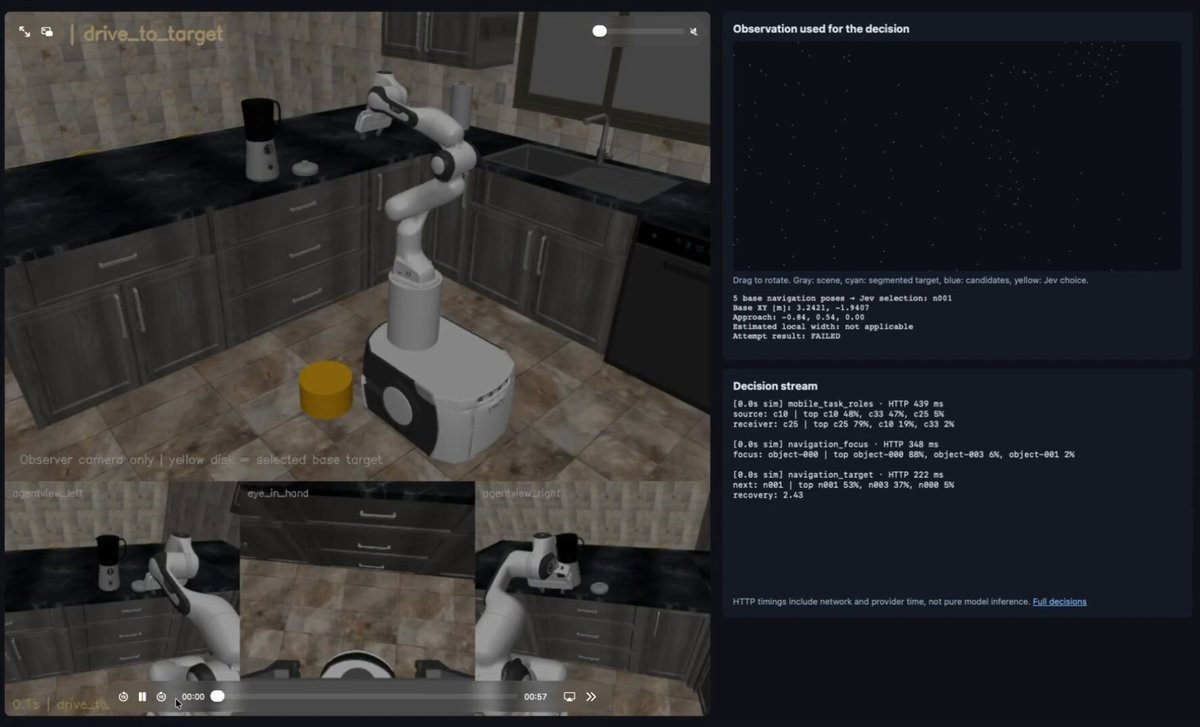
SAM 3 깊이 관측과 샘플링한 이동, 잡기, 배치 자세를 결합해 시뮬레이션 이동 로봇의 행동을 순위화
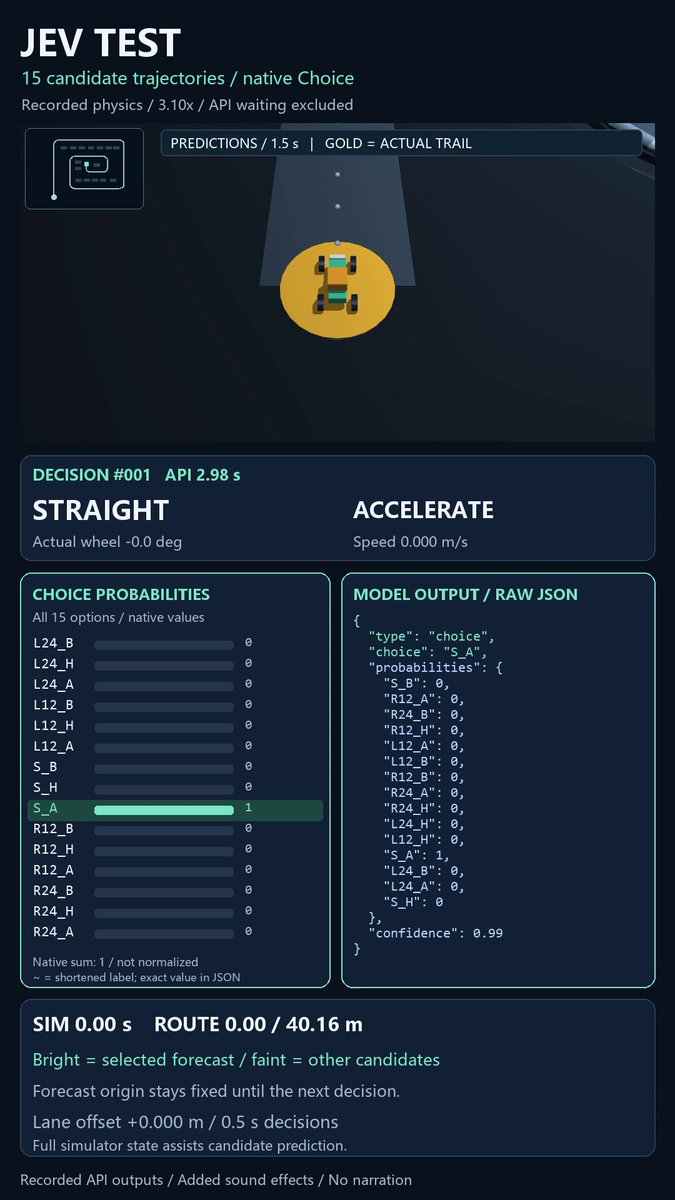
시뮬레이션 0.5초마다 주행 경로 15개 중 하나를 골라 261회 호출과 0.18달러로 보고상 무충돌 완주
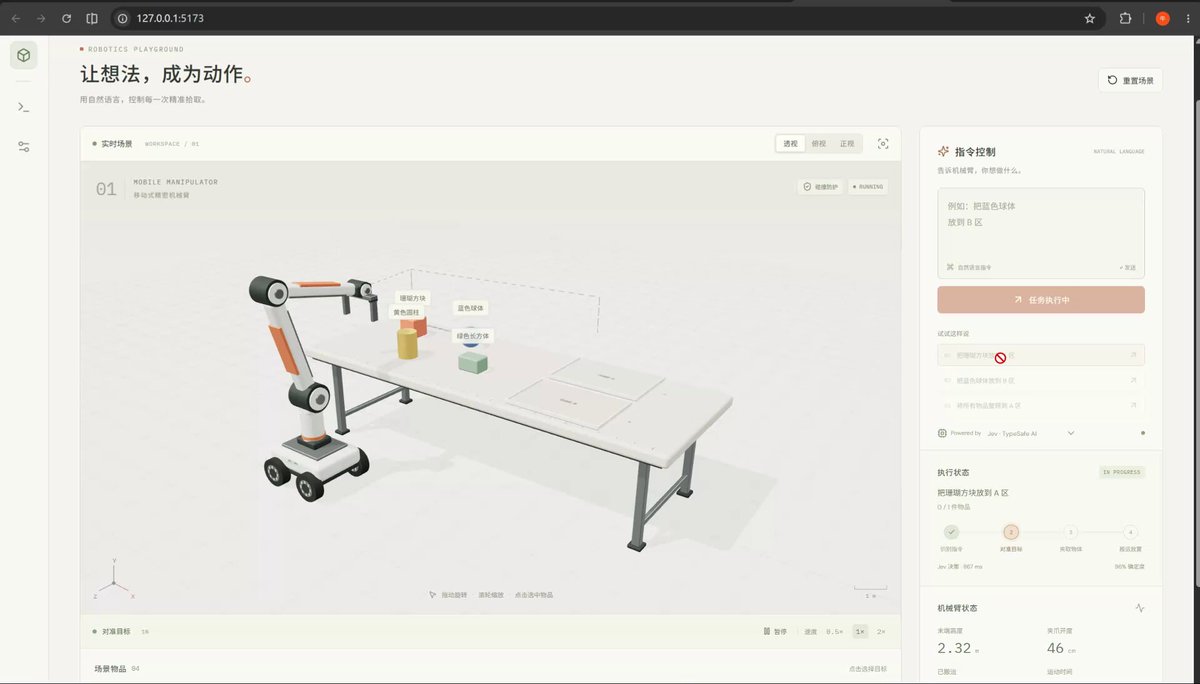
텍스트 명령으로 로봇 팔 작업을 실행하고 GPT 6 Astra가 생성한 운동학 제어와 모델링 활용
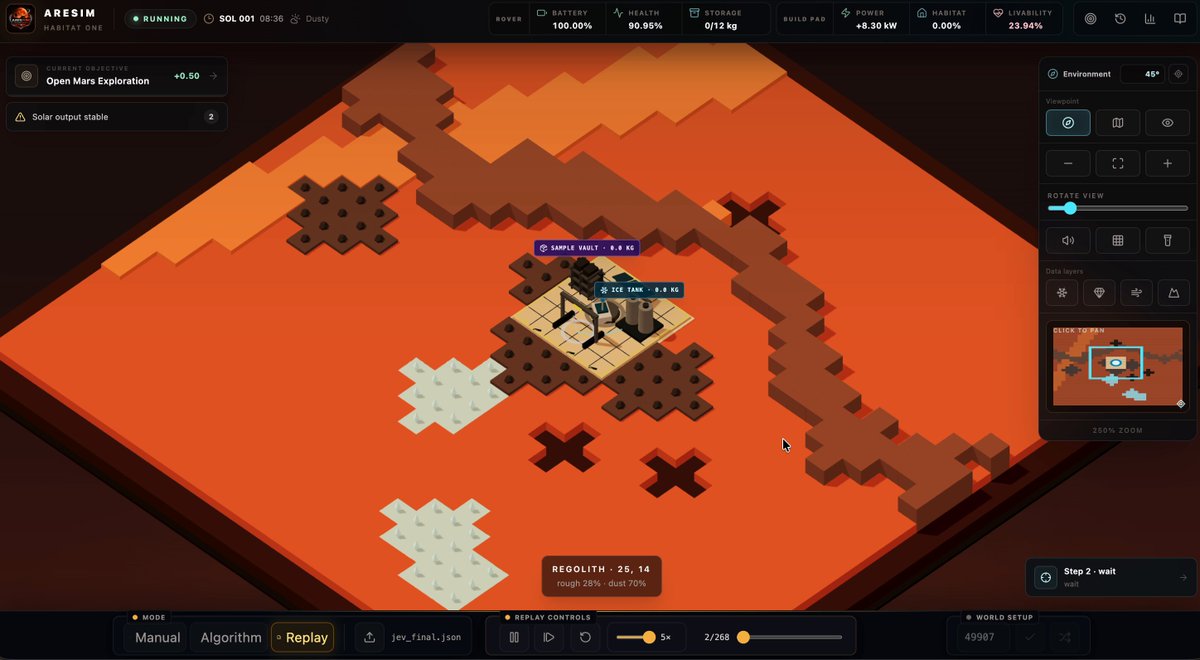
AresSim 로버를 50단계 조종해 기존 Masked PPO 정책과 비슷한 성능을 보였다고 보고
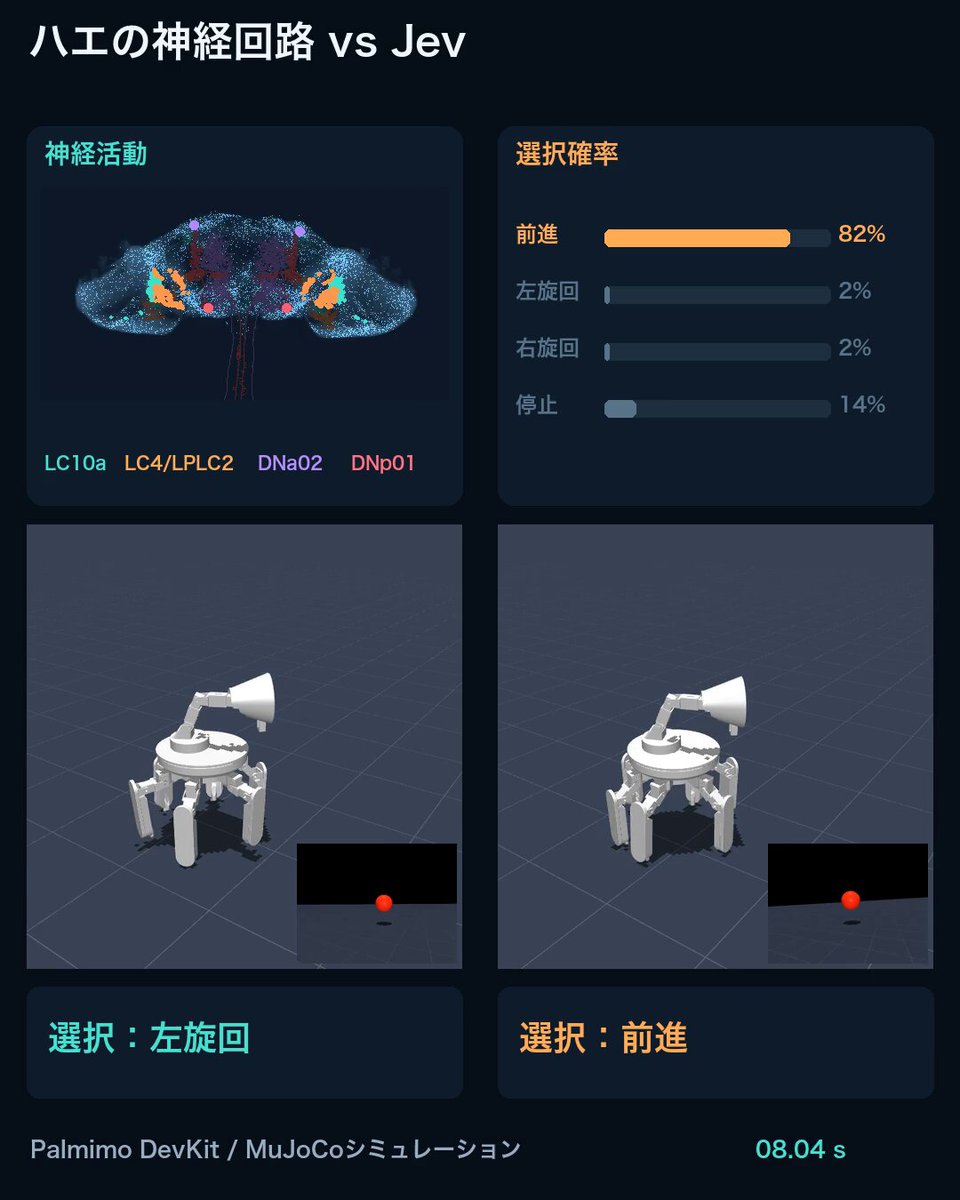
MuJoCo에서 빨간 공을 추적하고 가까워지면 멈추는 과제를 Jev와 약 16만 뉴런 파리 모델로 비교해 Jev가 앞섰다고 보고
기존 RobotClaw 실험의 Claude를 대체해 로봇이 움직일 때마다 목표 경로를 다시 계획
불을 끄고 서리를 데우며 벌을 통과시키는 로봇으로 꽃을 살려 둠
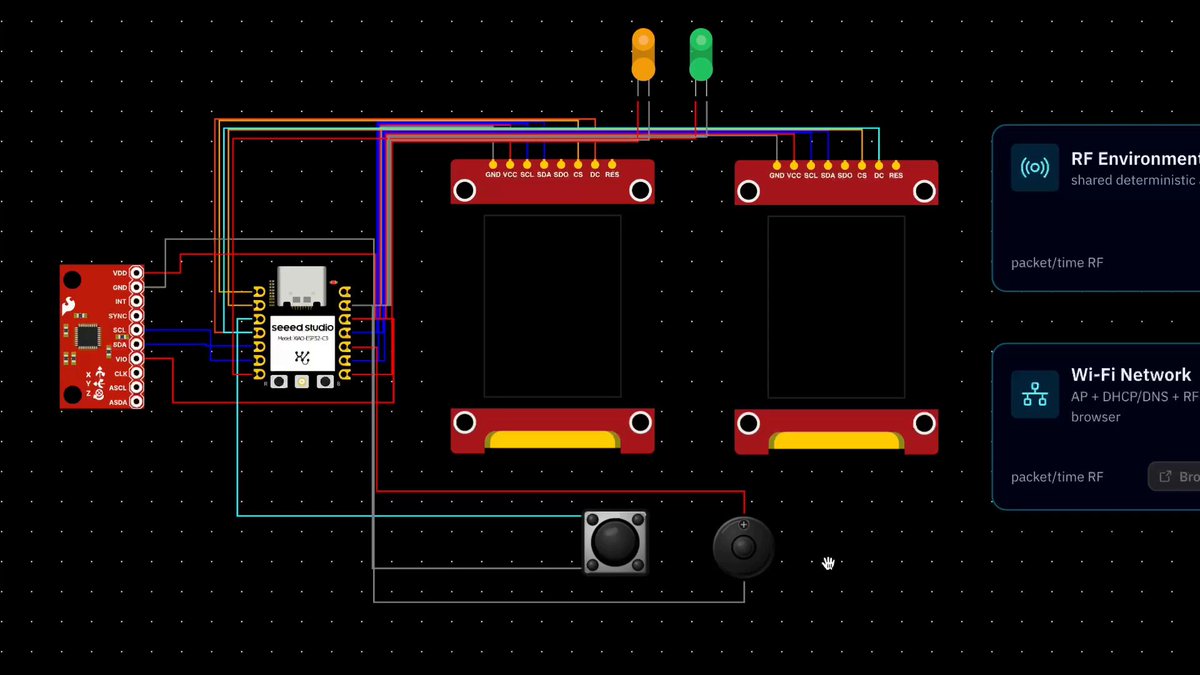
시뮬레이션한 ESP32-C3 펌웨어에서 OpenRouter API를 통해 Jev로 스네이크를 플레이
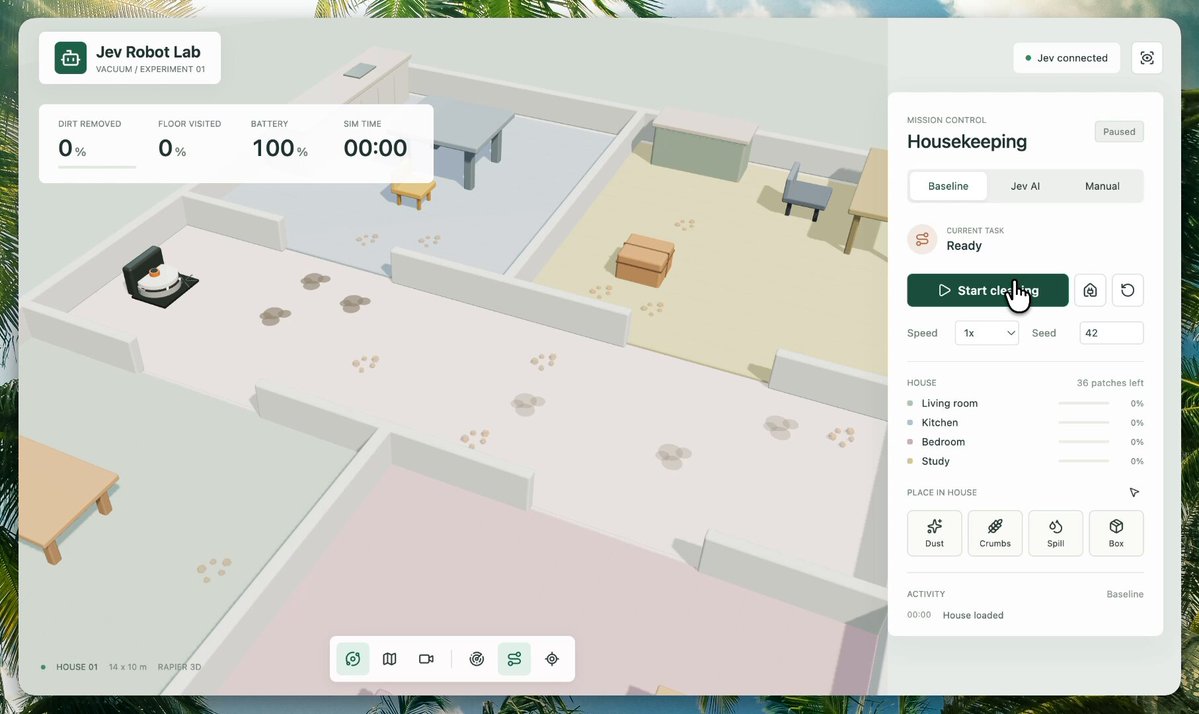
센서 상태로 로봇청소기 시뮬레이션을 제어하는 Astra 생성 원샷 실험을 실행
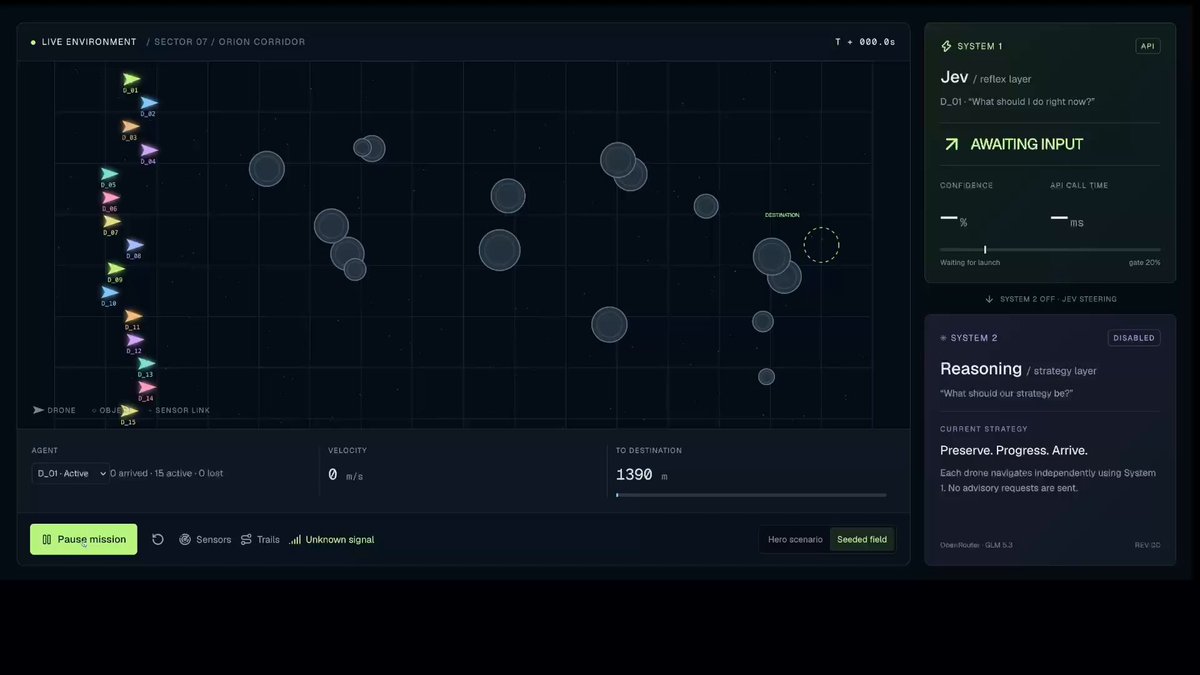
자율 드론 15대를 소행성 지대에서 유도해 보고상 지연 300ms 미만·전 기체 도착
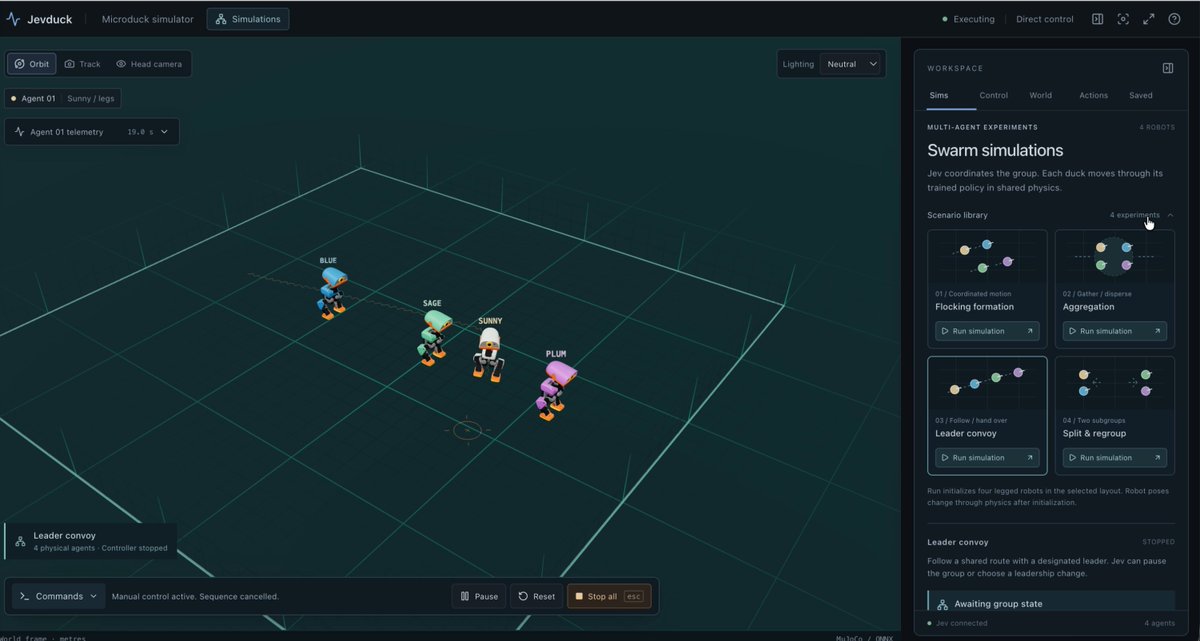
타입형 판단을 Microduck 시뮬레이터에 연결하고 MuJoCo로 동역학 계산·ONNX 정책으로 관절 제어
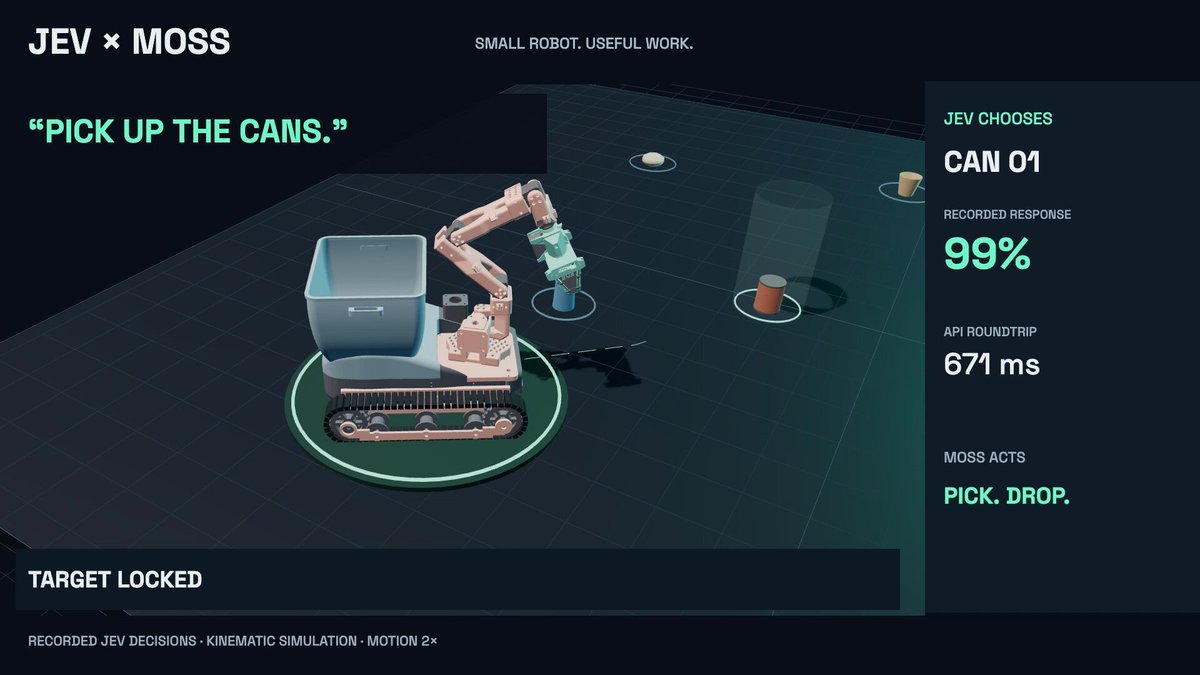
지시에 따라 캔이나 병을 쓰레기 표적으로 선택해 MOSS 로봇이 시뮬레이션에서 수거
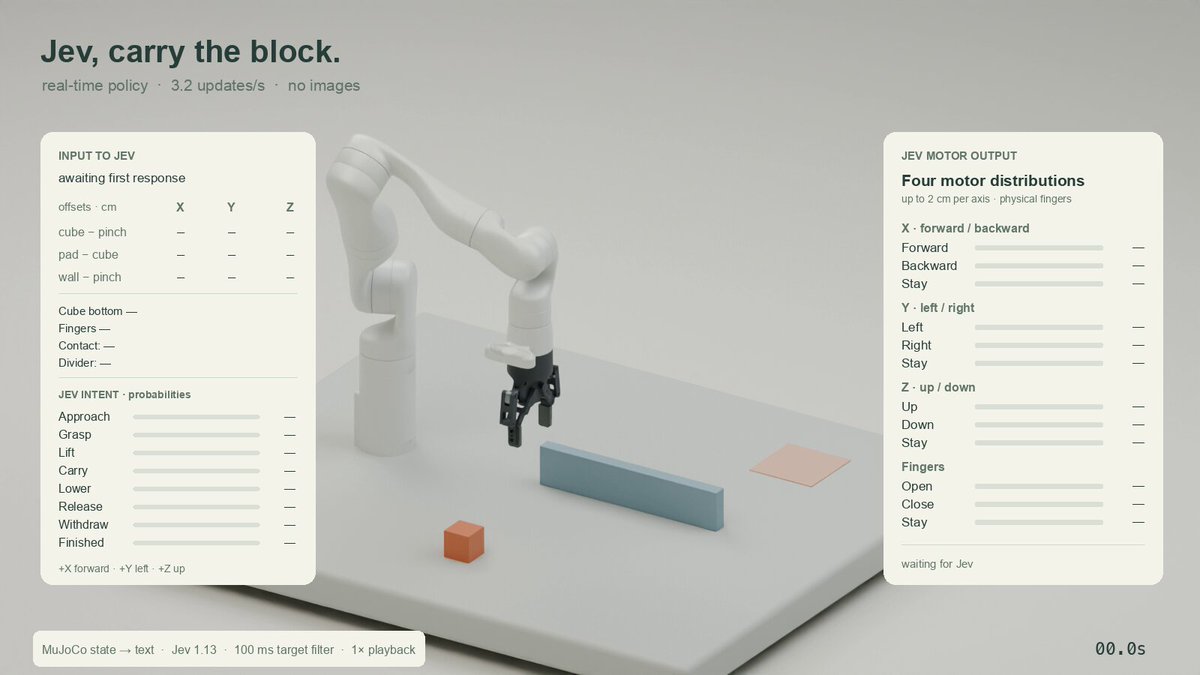
텍스트 기하·접촉 정보로 MuJoCo 로봇을 제어하고 다음 작업과 팔 움직임을 별도 판단
일치하는 데모가 없습니다
다른 키워드를 사용하거나 전체 카테고리로 돌아가세요.