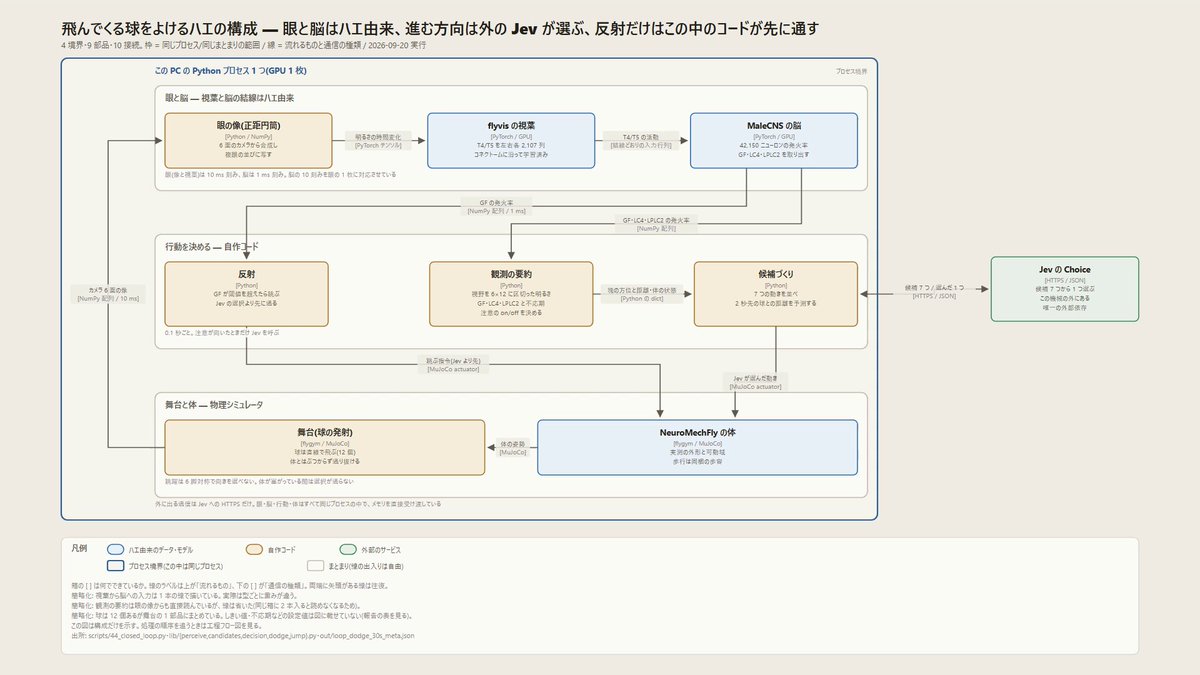
事前計算したボール軌道から7つの操舵行動を選び、視覚と反射は別モジュールで処理する
 bestjev ホーム
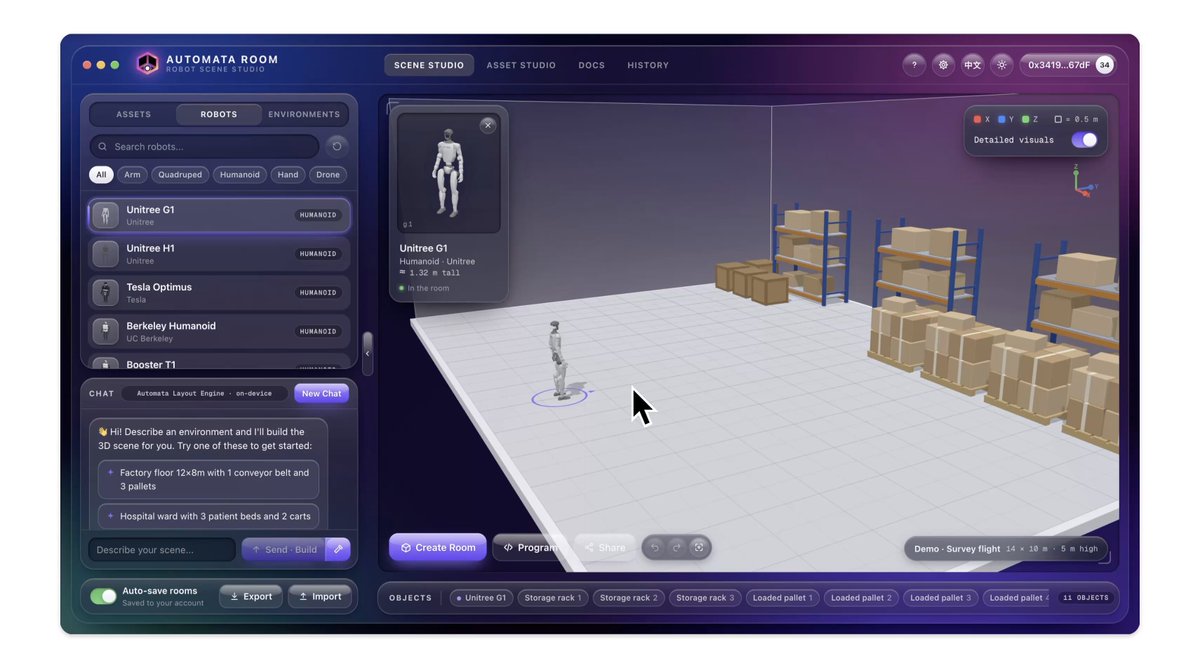
Unitree G1が4箱を1つずつ運んで入口へ戻る経路を選び、回数と距離を減らす
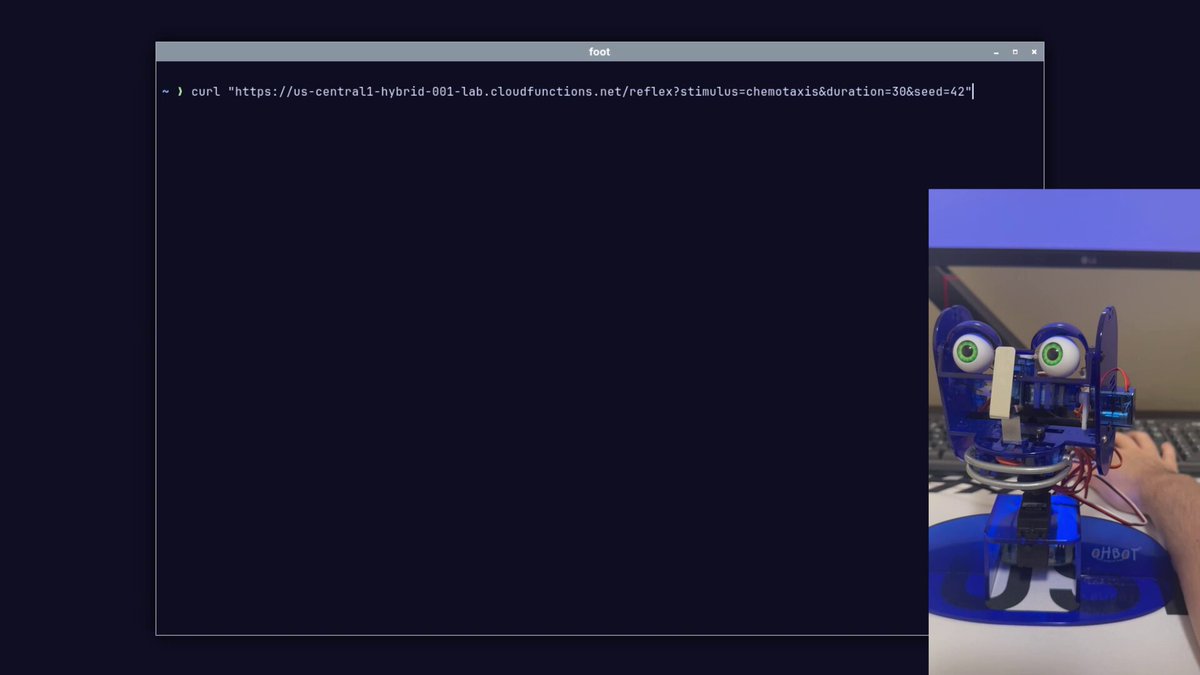
模擬神経活動を高速な判断へ変換し、生体模倣ロボットの物理動作へつなげる
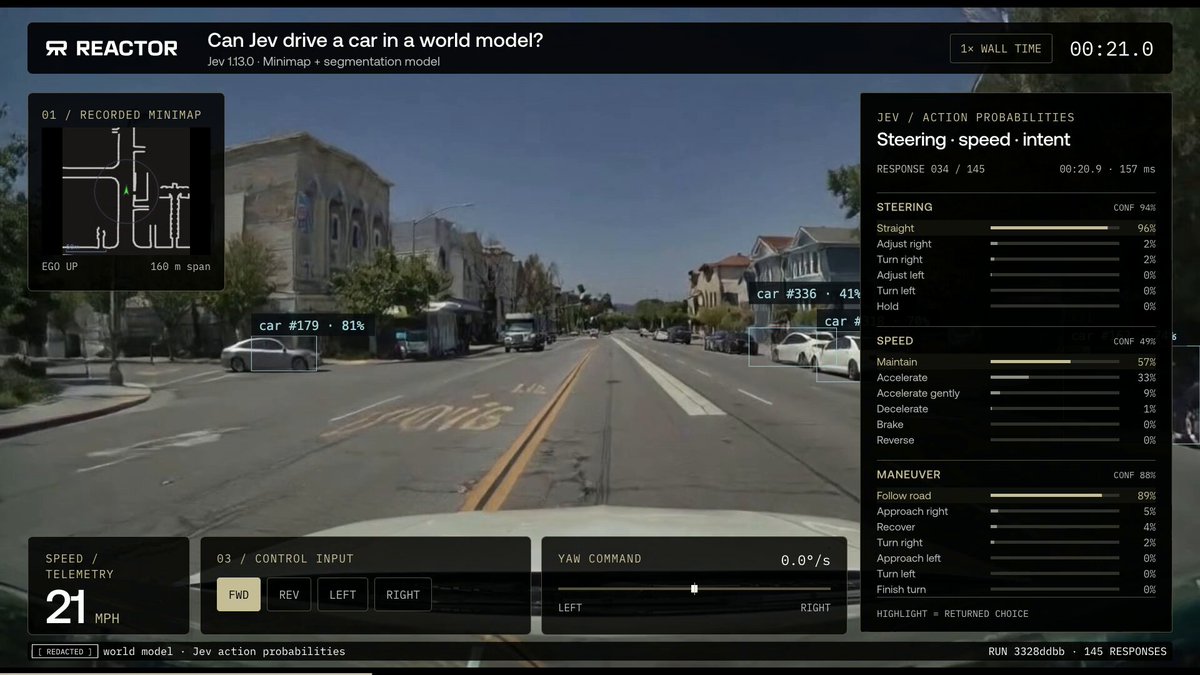
自動運転用ワールドモデルとローカル分割を組み合わせ、操舵判断向けのテキスト状態を作る
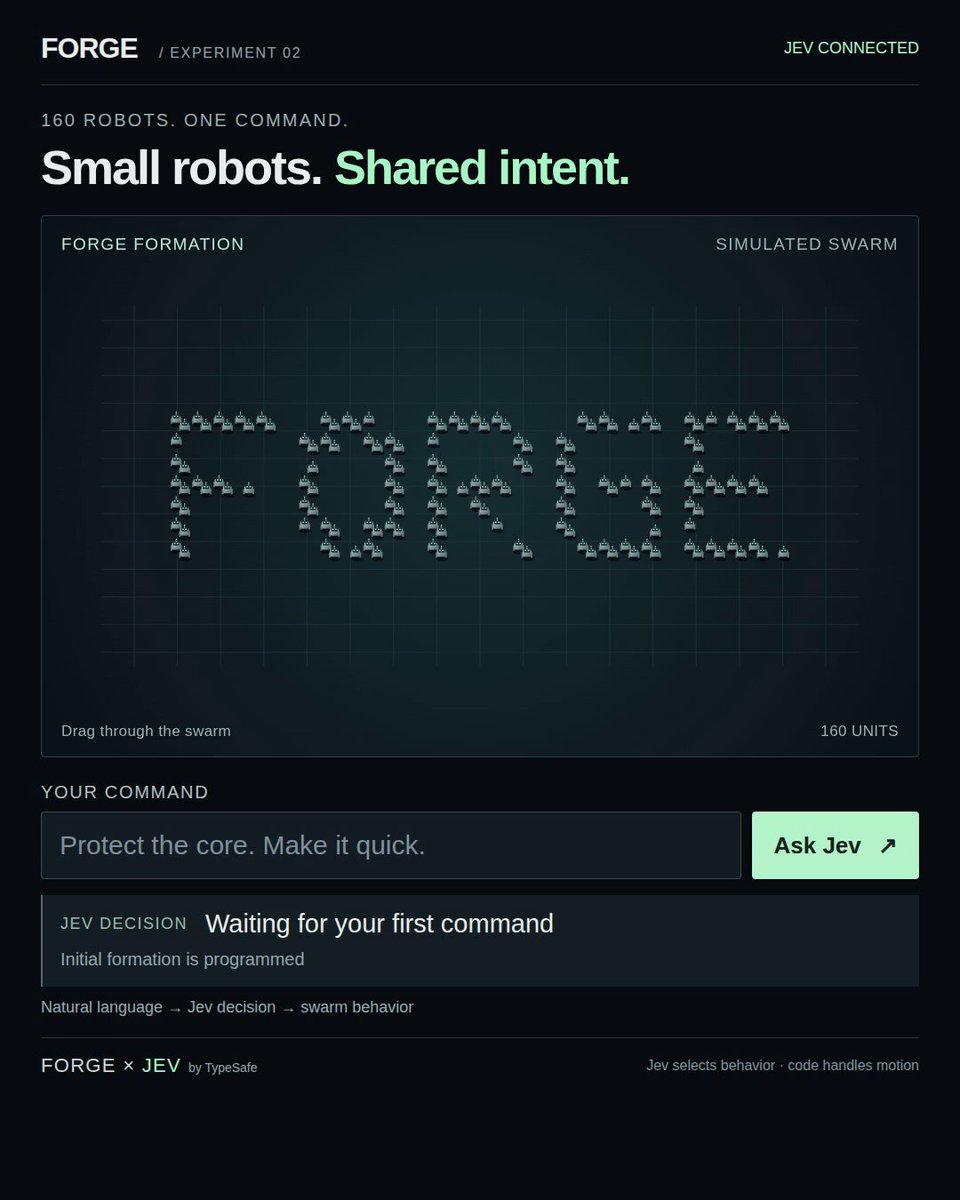
小規模なゲーム操作実験を拡張し、160台のシミュレーションロボットを管理する
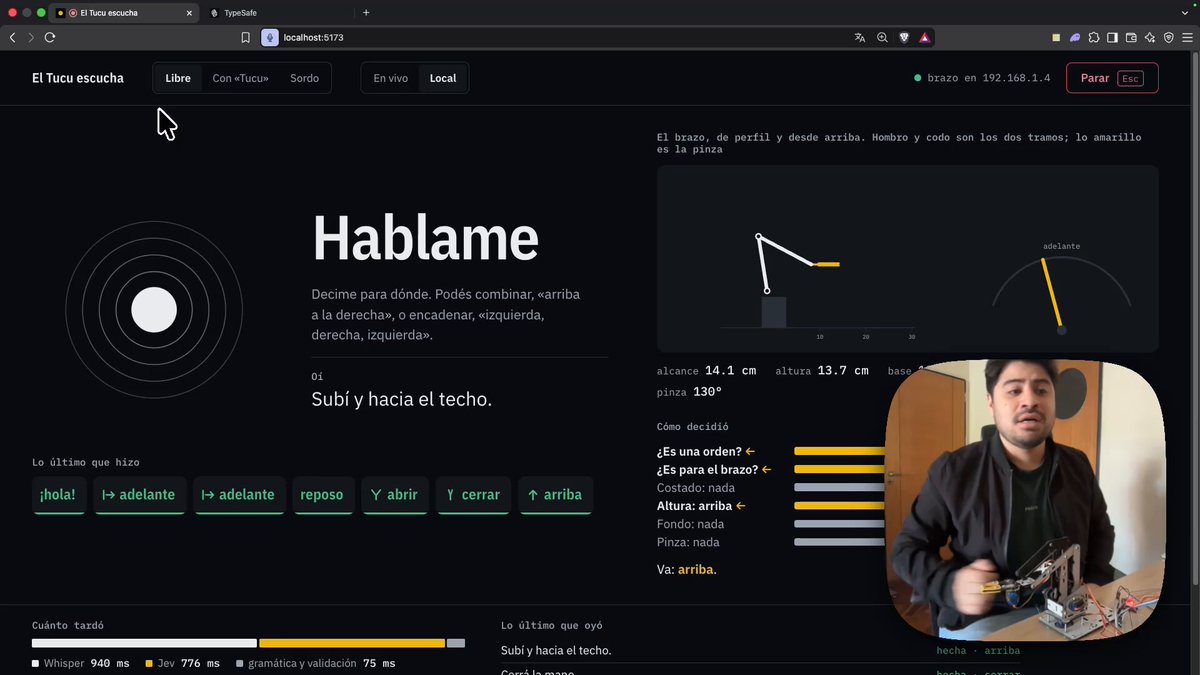
開く、上へ動く、最大まで伸ばすといった自然言語指示をロボットアーム動作へ変換する
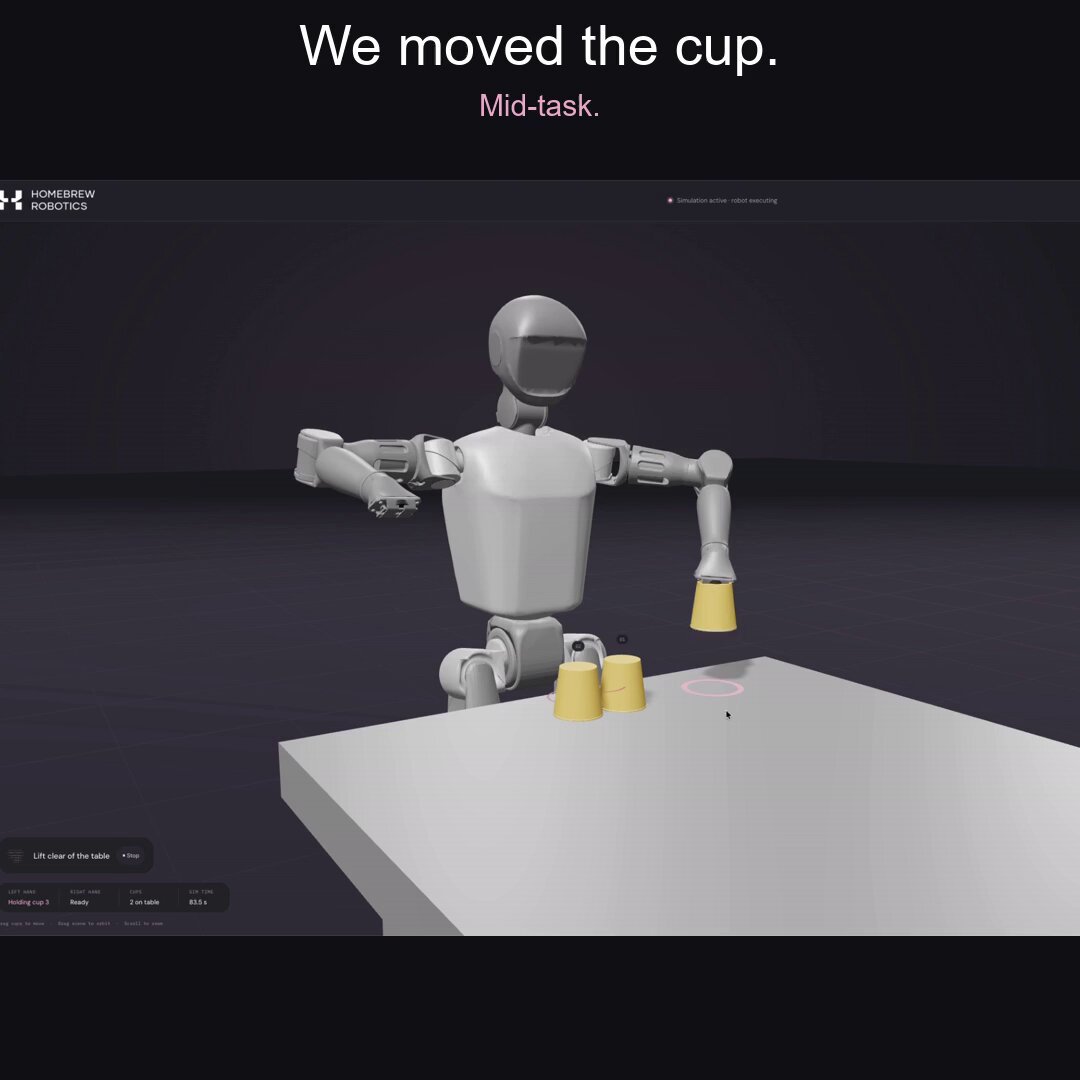
カップ移動後に6つの復旧案から選び、65%の信頼度で人型ロボットの積み直しを計画する
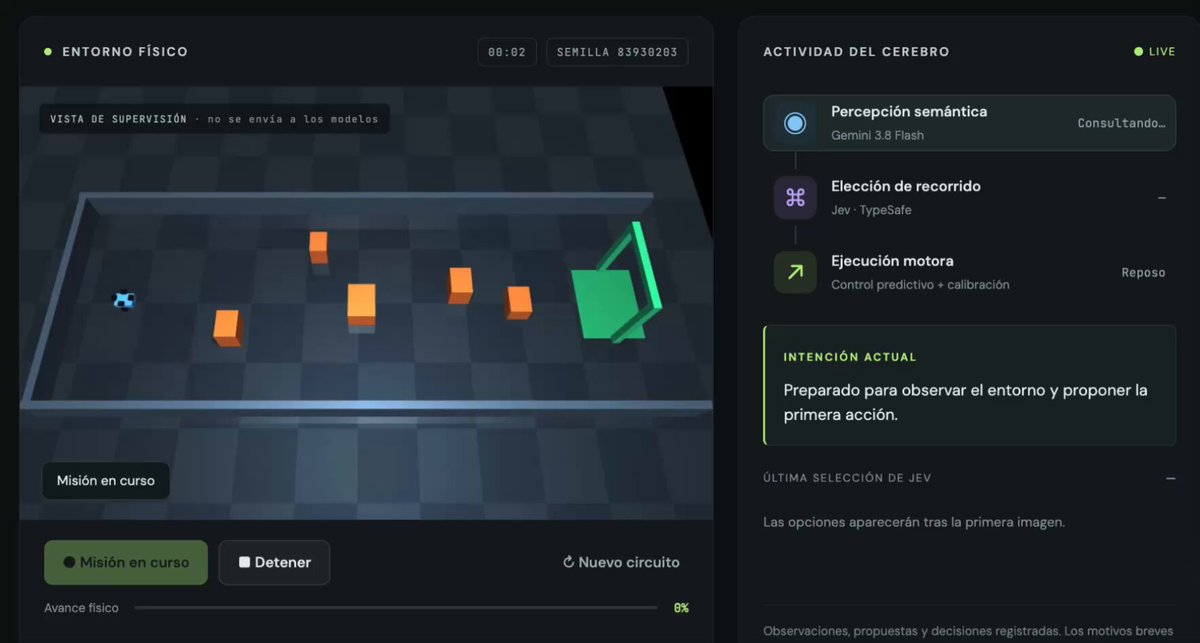
応答性の高い制御層がなかった自律ロボット試作へ、高速な行動判断を提供する
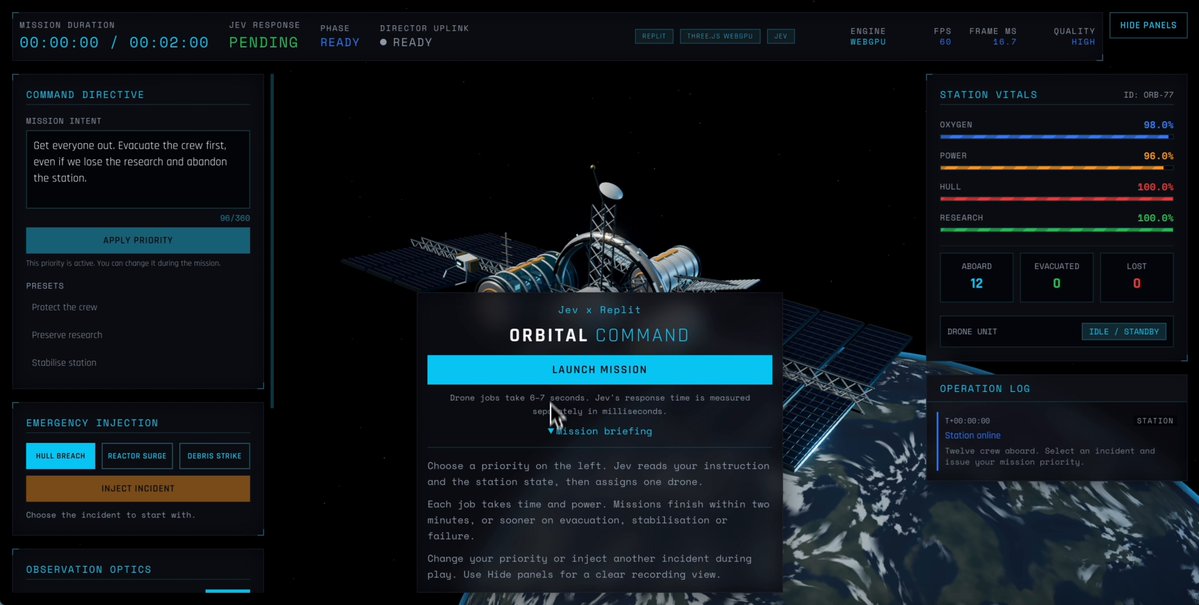
救助ステーションの危険度と緊急度を評価してドローンの次の行動を選び、12人を救助し平均応答208ミリ秒と報告する
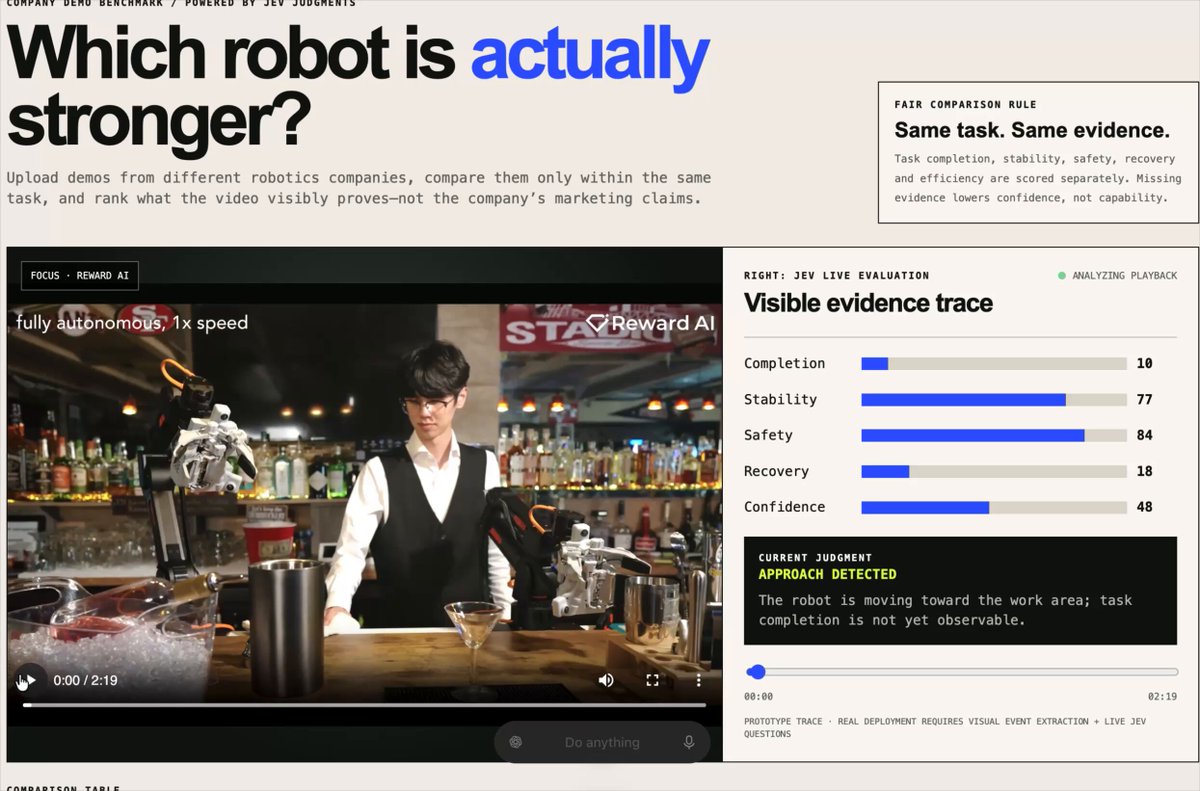
ロボット実演動画の完了度、安定性、安全性、回復、不確実性を時系列で評価
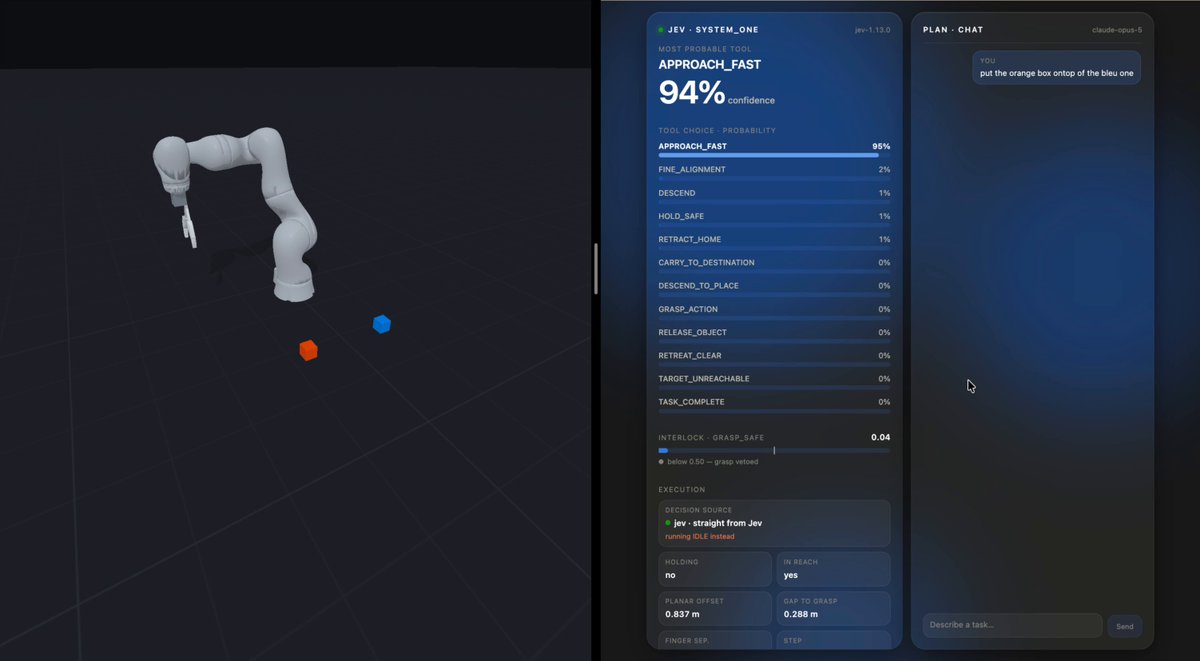
Claudeが積み木を計画し、Jevが100ms未満でPyBulletロボットの動作を調整
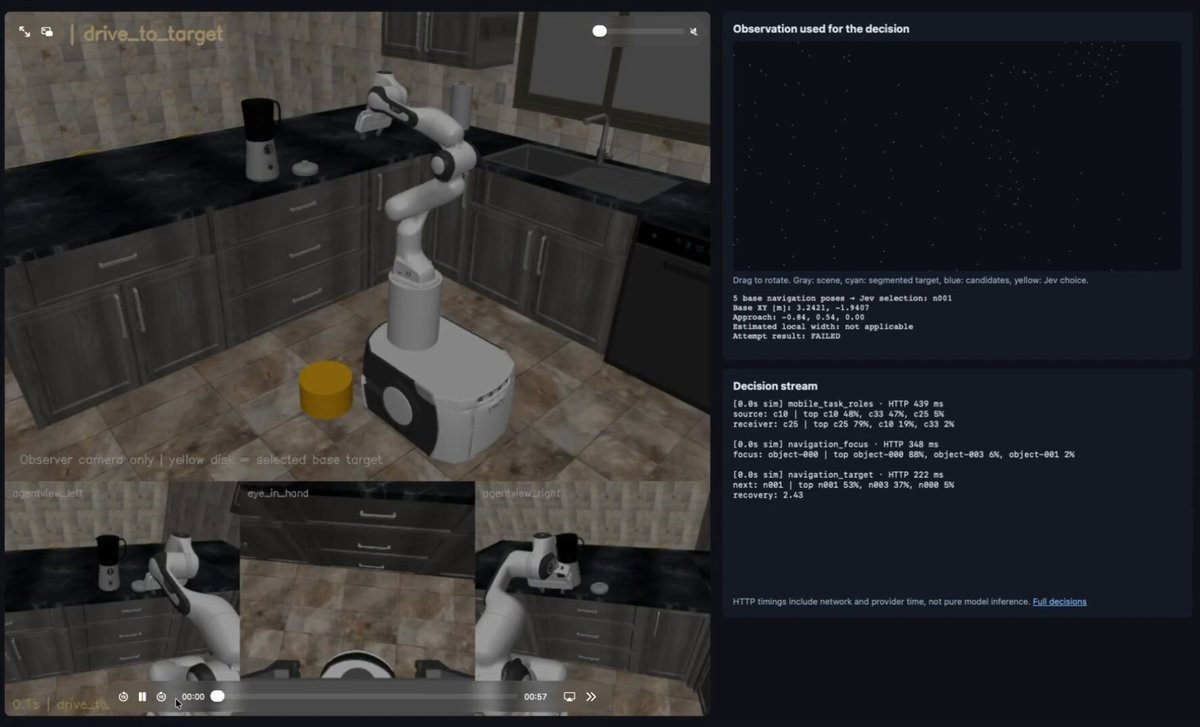
SAM 3の深度観測と移動・把持・配置候補を組み合わせ、シミュレーション移動ロボットの行動を順位付け
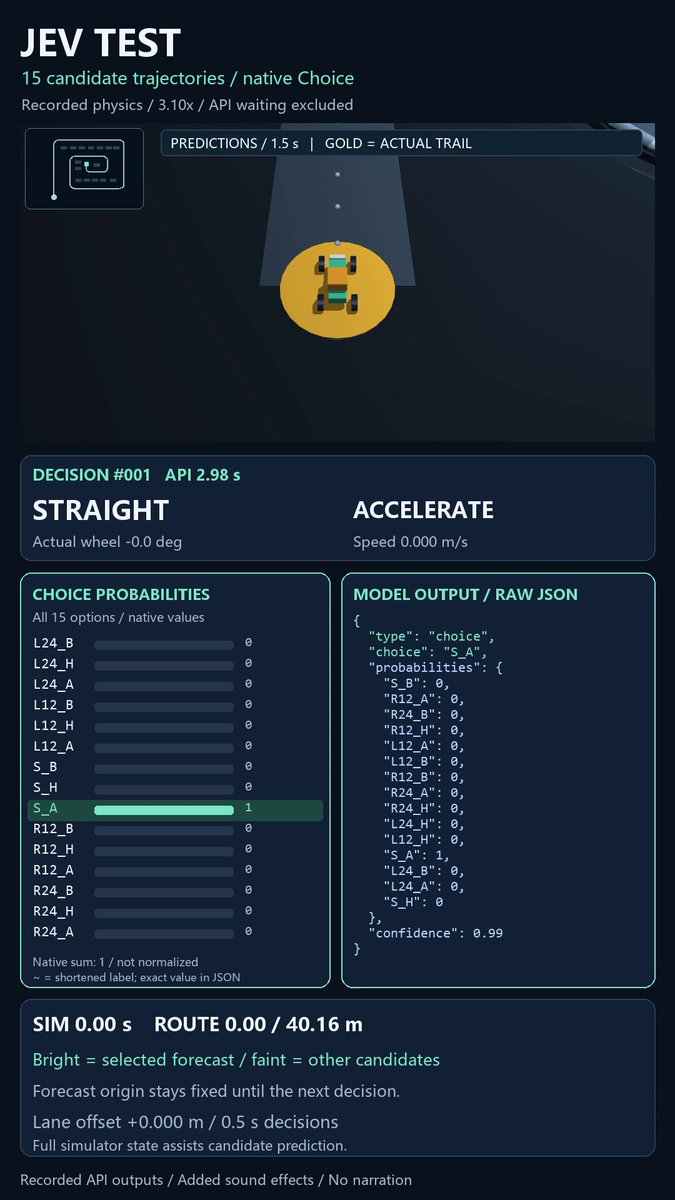
0.5 シミュレーション秒ごとに 15 軌道から選び、261 回の呼び出しと 0.18 ドルで報告上衝突ゼロの完走
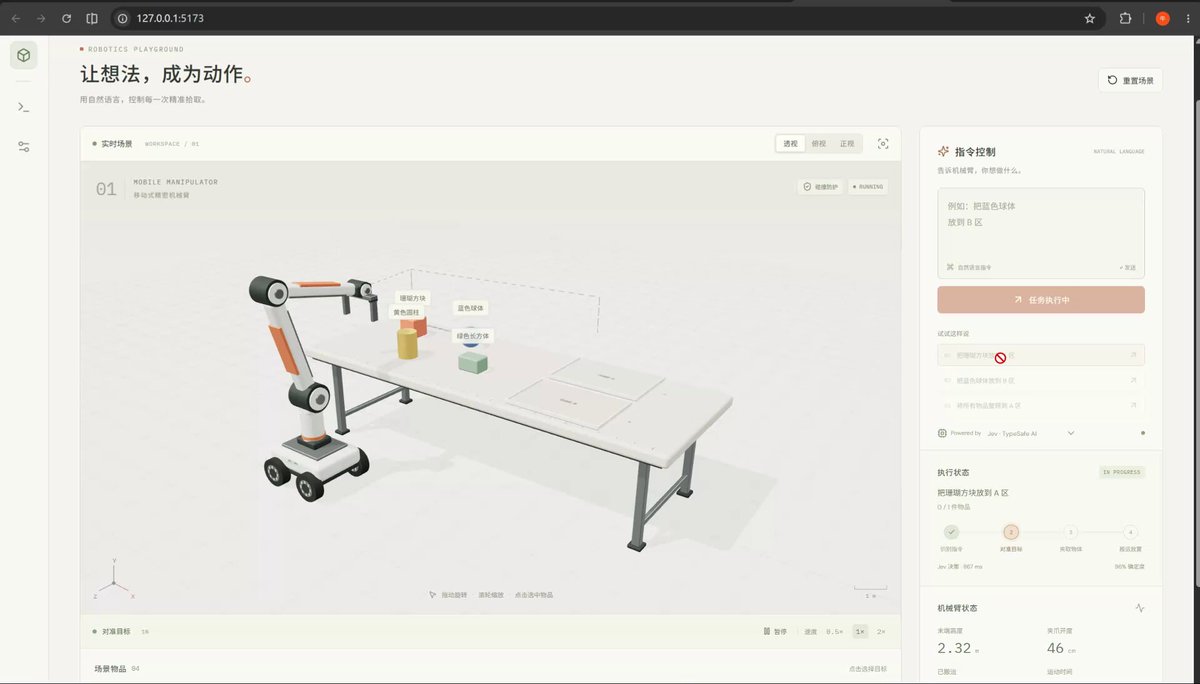
文字指示でロボットアームを動かし、GPT 6 Astra生成の運動学制御とモデルを活用
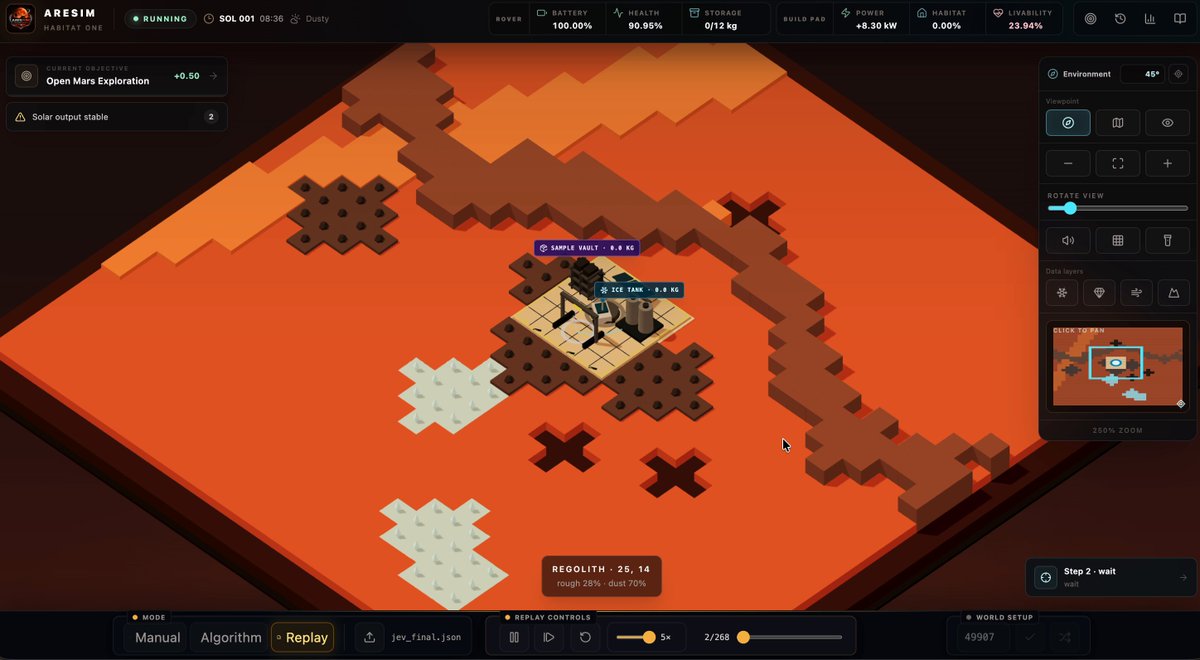
AresSimローバーを50ステップ操縦し以前のMasked PPO方策に匹敵したと報告
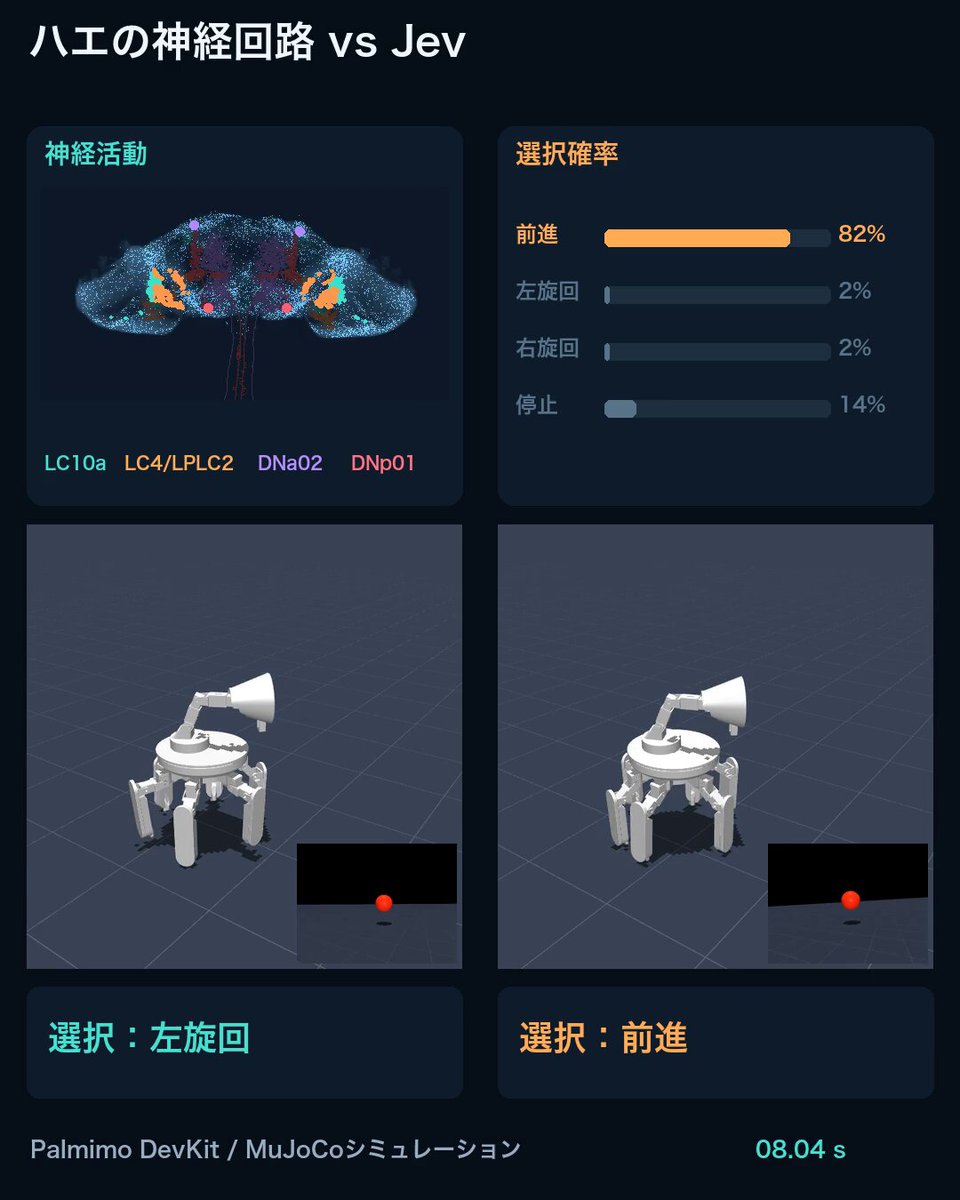
MuJoCoで赤い球を追跡し接近時に止まる課題をJevと約16万ニューロンのハエ神経モデルで比較し、Jevが上回ったと報告
旧RobotClaw実験のClaudeを置き換え、ロボットが動くたびに目標への経路を再計画
火を消し、霜を温め、蜂を通すロボットで花を生かし続ける
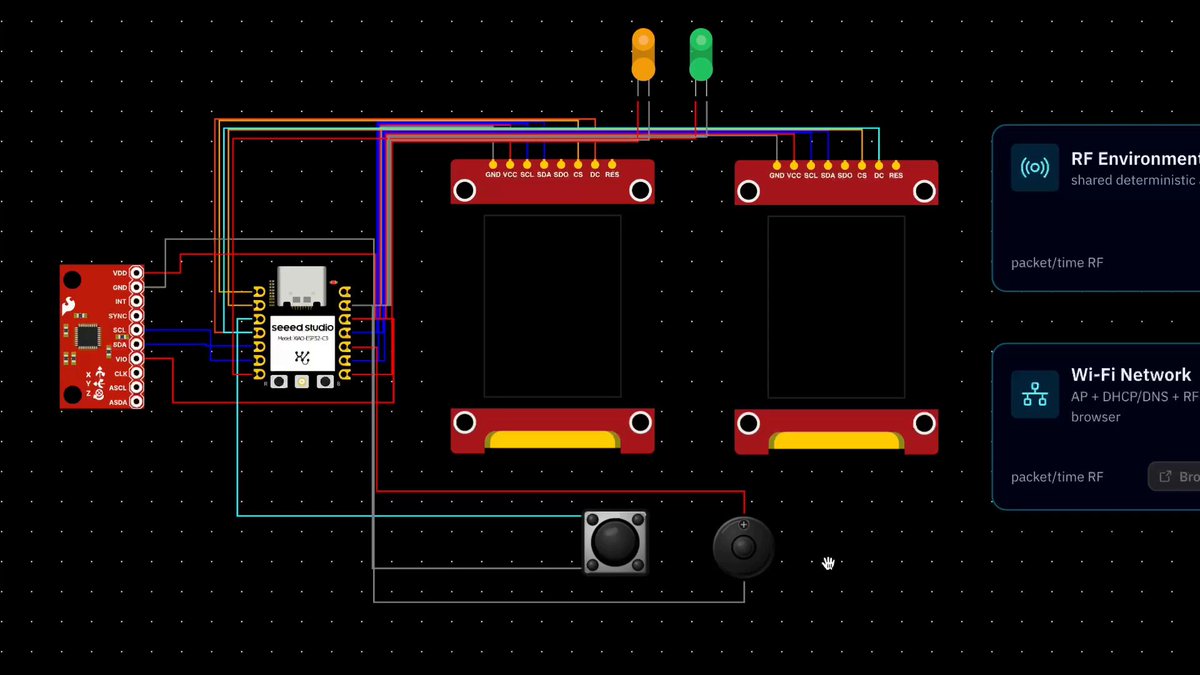
シミュレーションしたESP32-C3ファームウェア上でOpenRouter API経由のJevにSnakeをプレイさせる
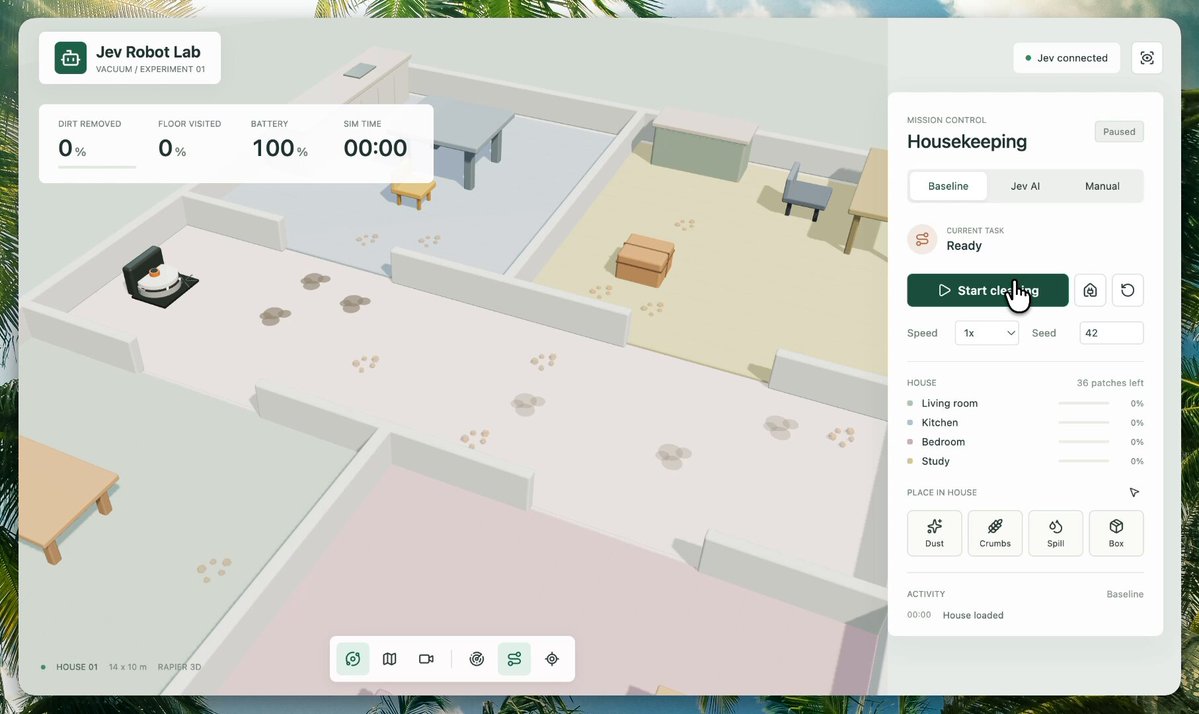
センサー状態からロボット掃除機シミュレーションを制御するAstra生成のワンショット実験を実行
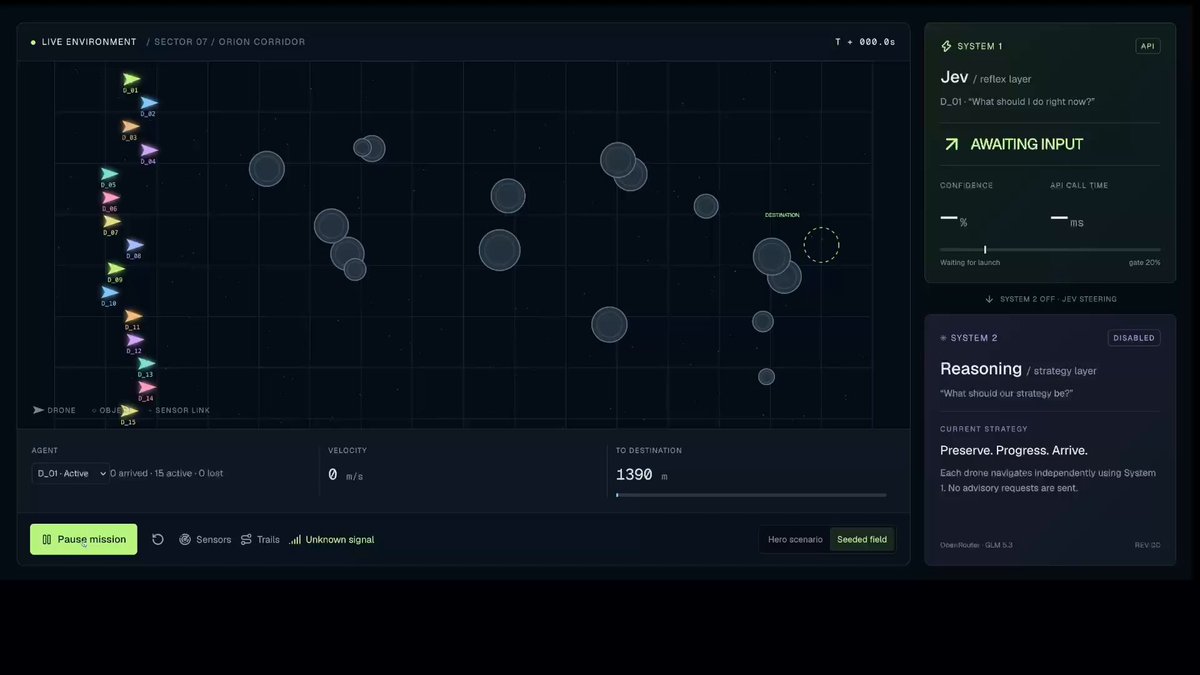
15機の自律ドローンを小惑星帯で誘導し、報告上は遅延300ミリ秒未満・全機到達
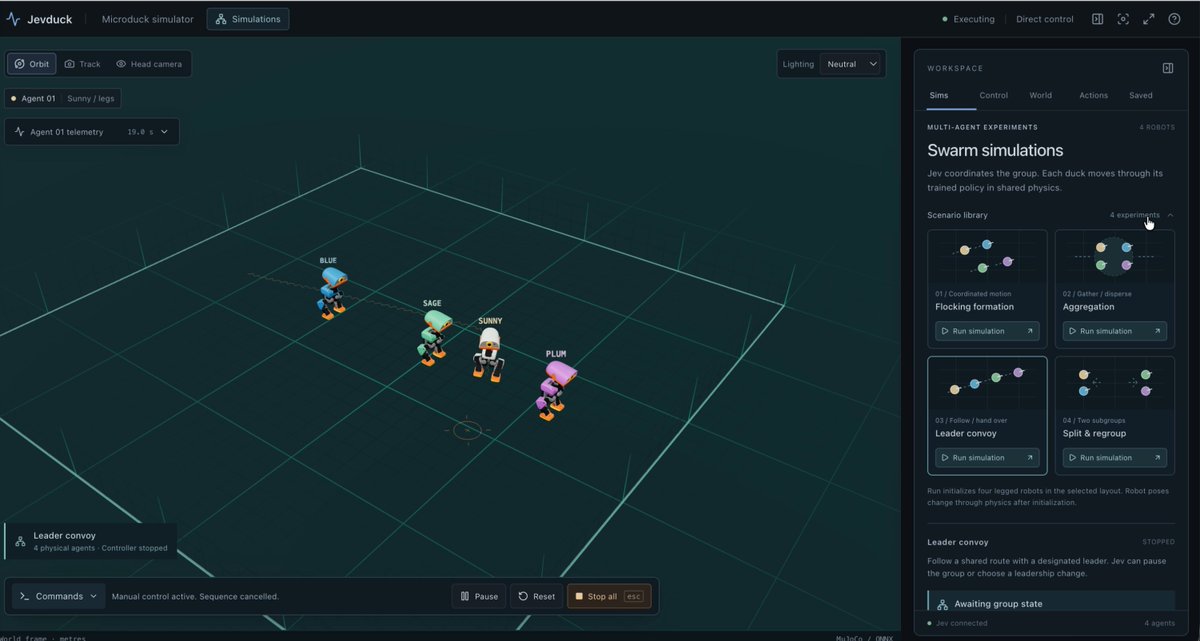
型付き判断をMicroduckシミュレーターへ接続し、MuJoCoで力学計算、ONNX方策で関節制御
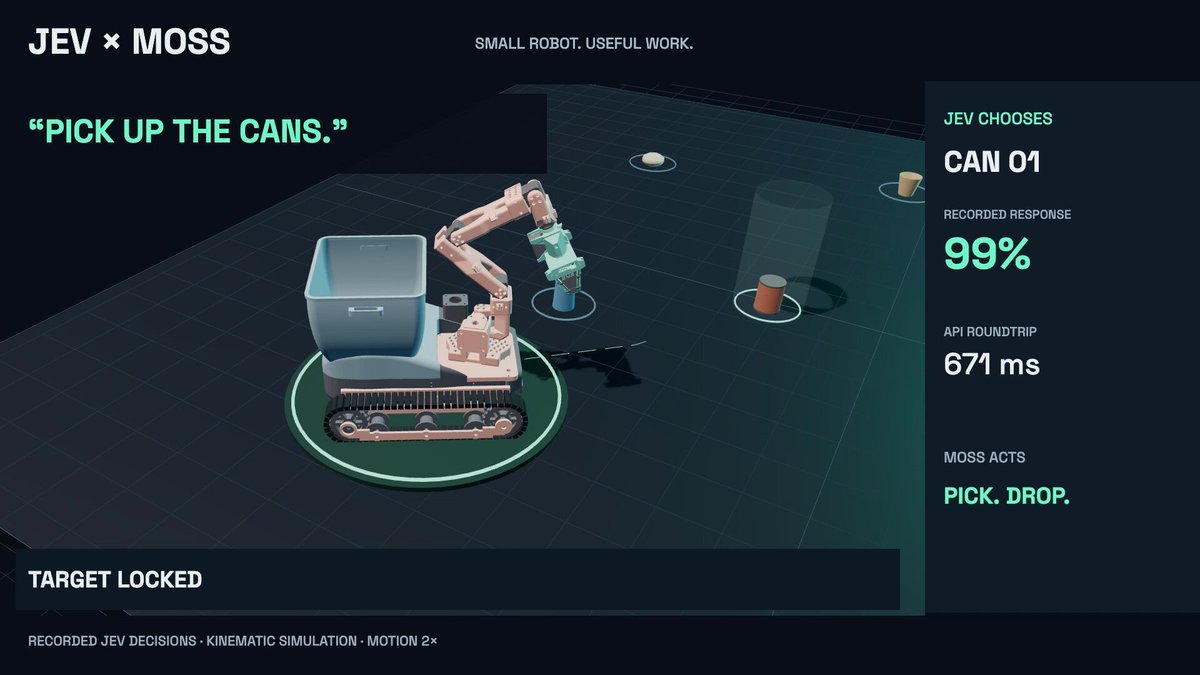
空き缶かボトルをゴミ対象として選び、MOSSロボットがシミュレーション内で指定物を回収
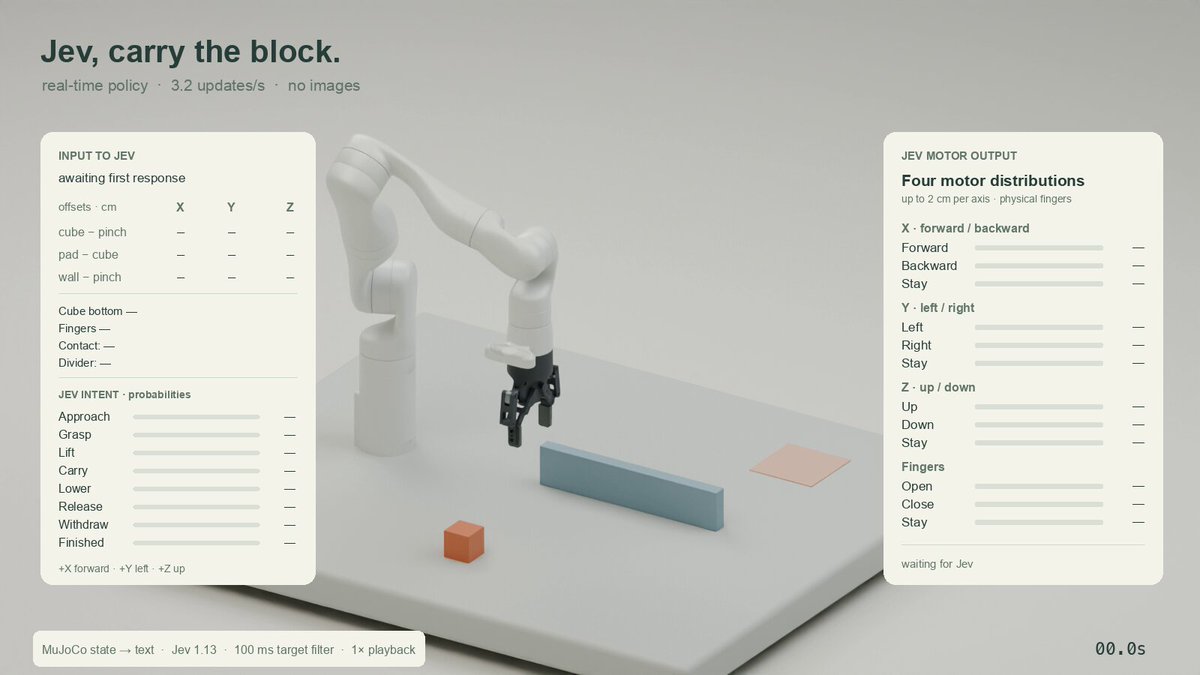
テキスト化した形状と接触情報からMuJoCoロボットを制御し、次の作業と腕の動きを別々に判断
一致するデモがありません
別のキーワードを試すか、「すべて」に戻してください。