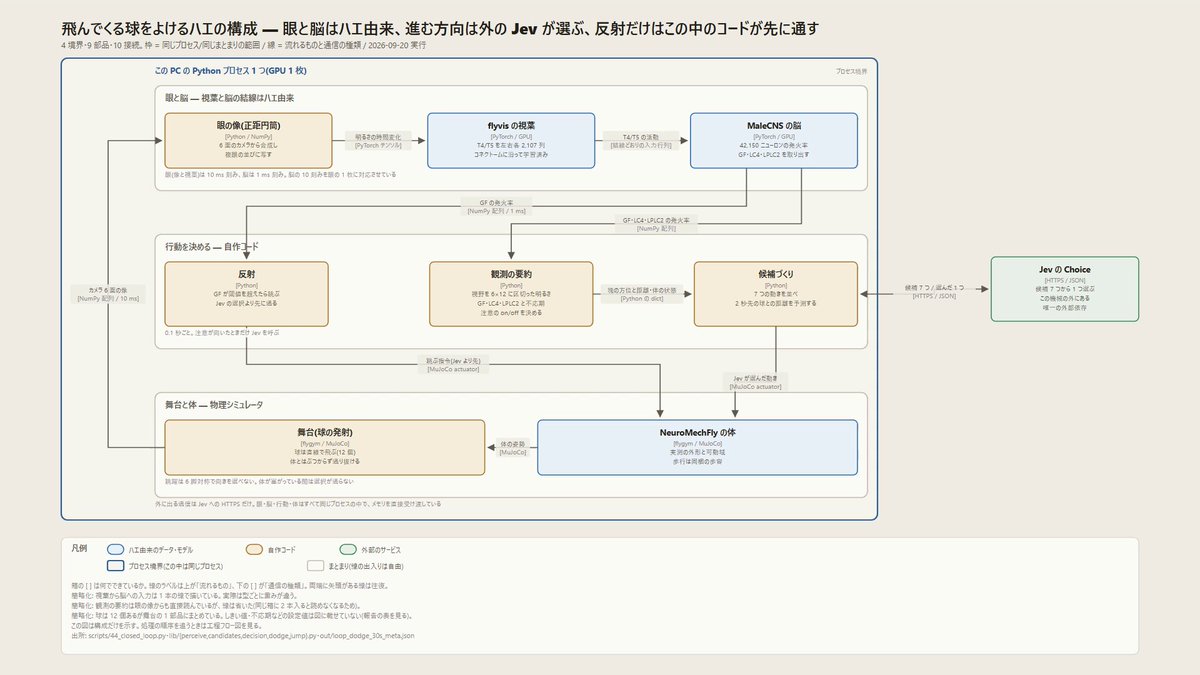
Escolher uma entre sete manobras a partir de trajetórias pré-calculadas e deixar visão e reflexos para módulos separados
 Início do bestjev
Jev em Hardware
Confira 38 demonstrações reais do Jev aplicado a controle robótico, orientação visual e decisões de dispositivos, com vídeos e posts originais.
Última atualização
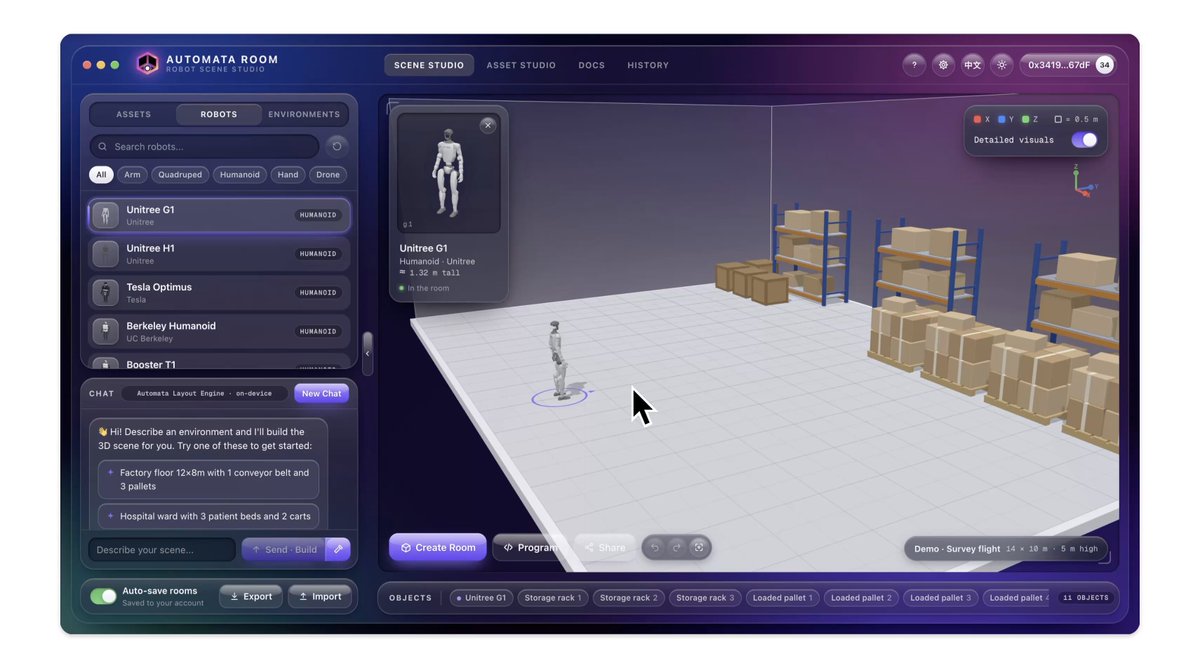
Planejar a rota de um Unitree G1 para mover quatro caixas e voltar com menos trajetos e mais curtos
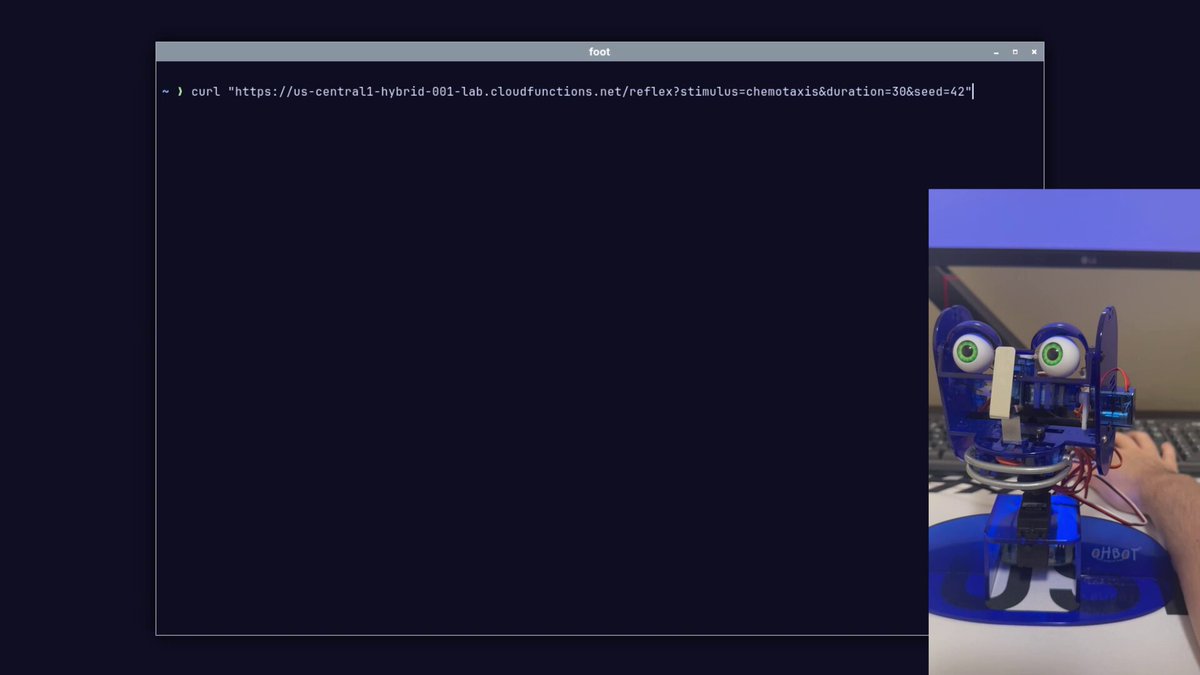
Traduzir atividade neural simulada em decisões rápidas e movimento físico para um robô bioinspirado
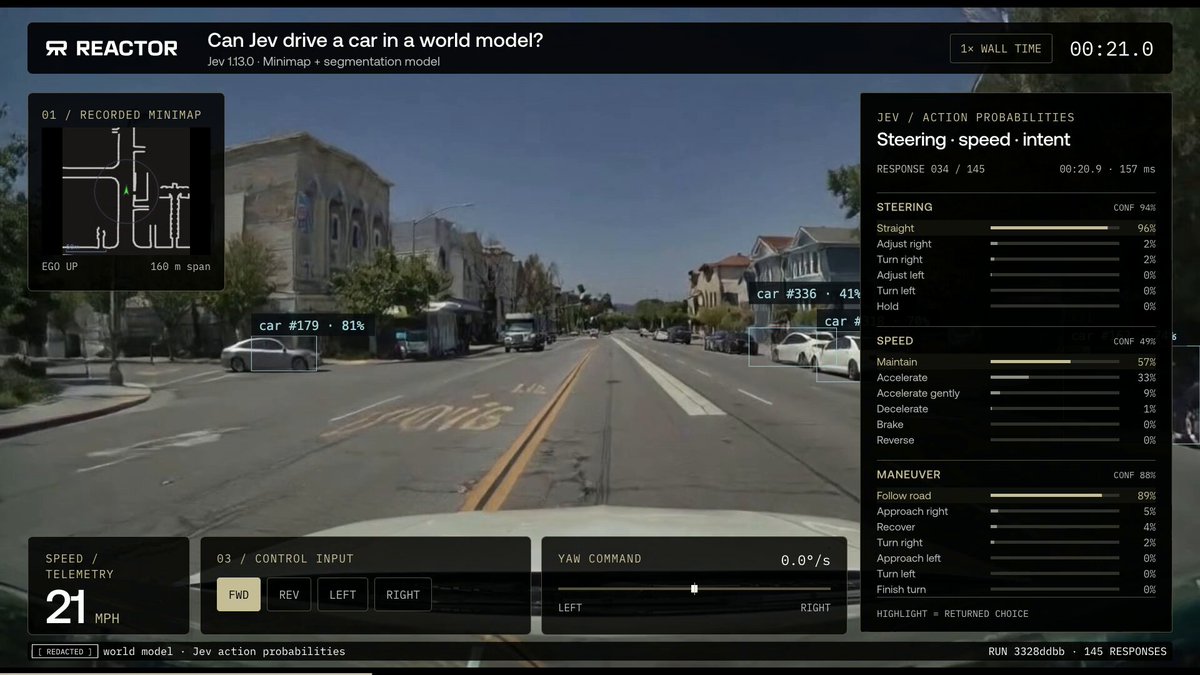
Combinar um modelo de mundo e segmentação local para fornecer estado textual às decisões de direção
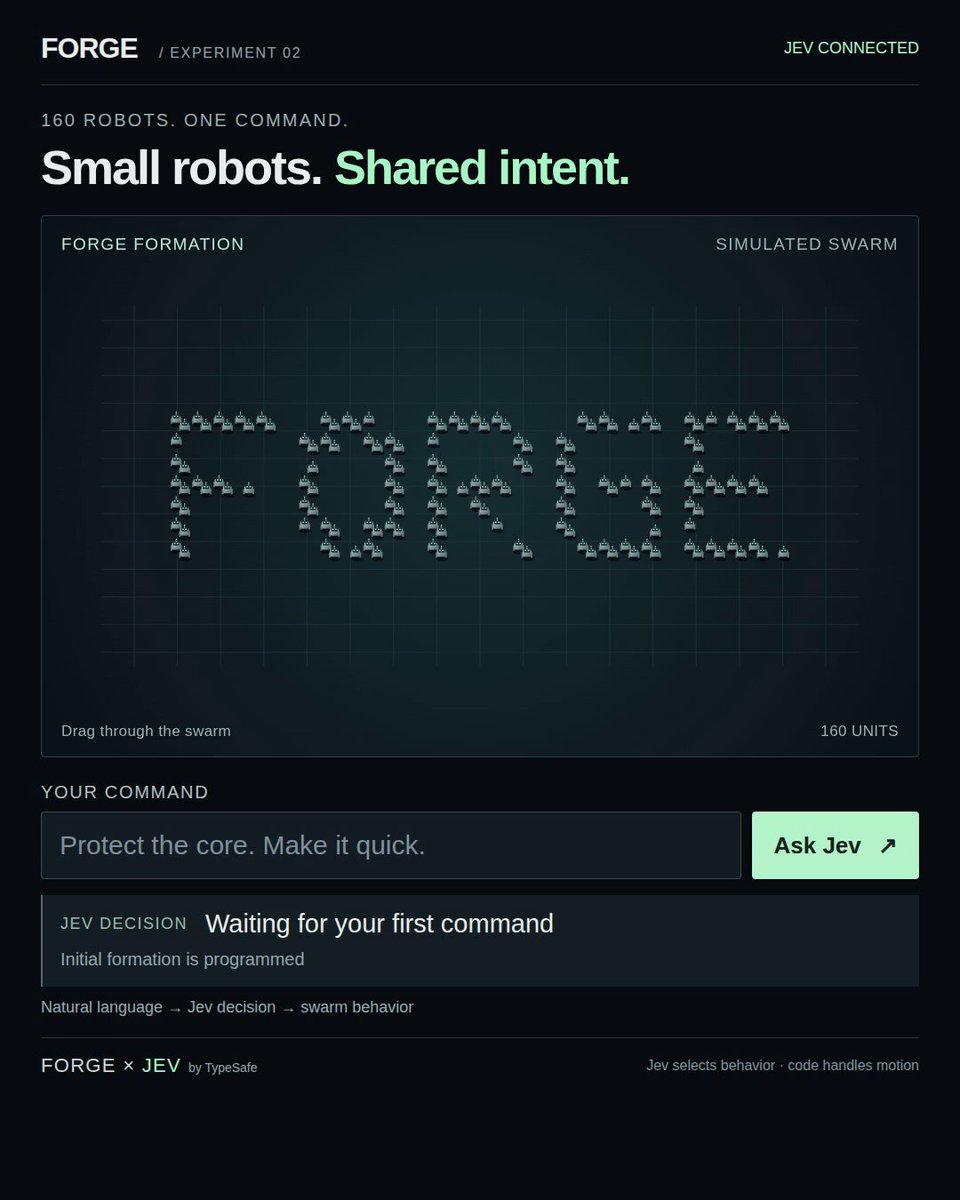
Coordenar 160 robôs simulados após ampliar um experimento menor de controle
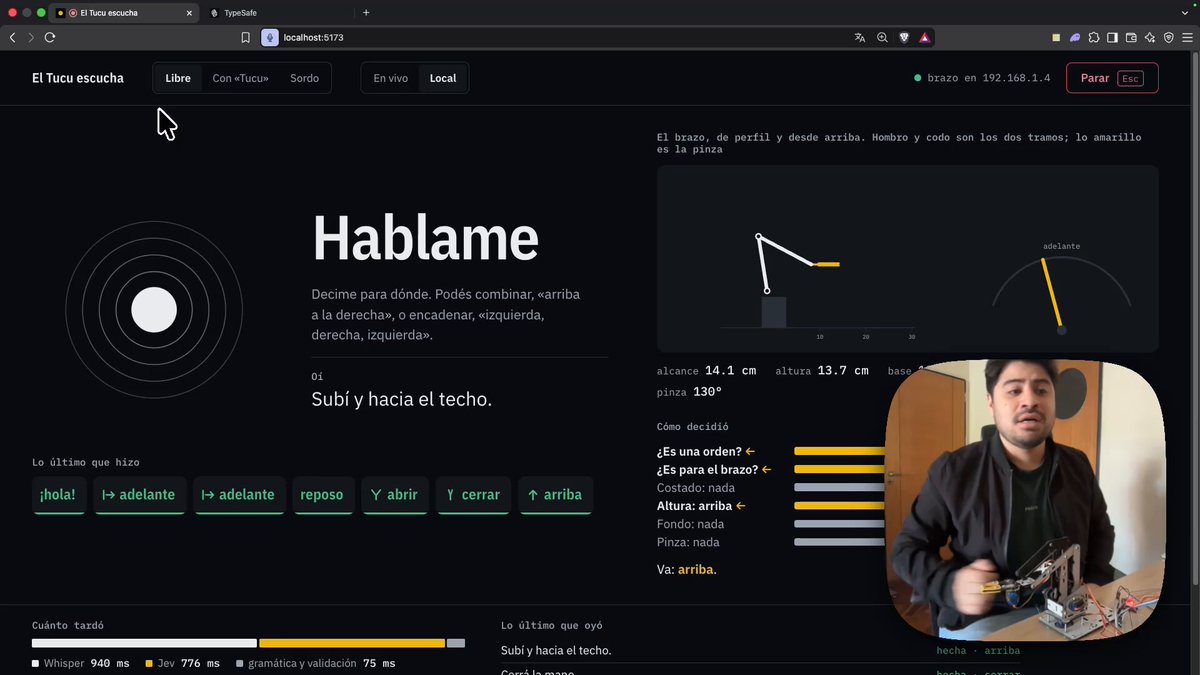
Traduzir comandos como abrir, subir ou esticar ao máximo em ações de um braço robótico
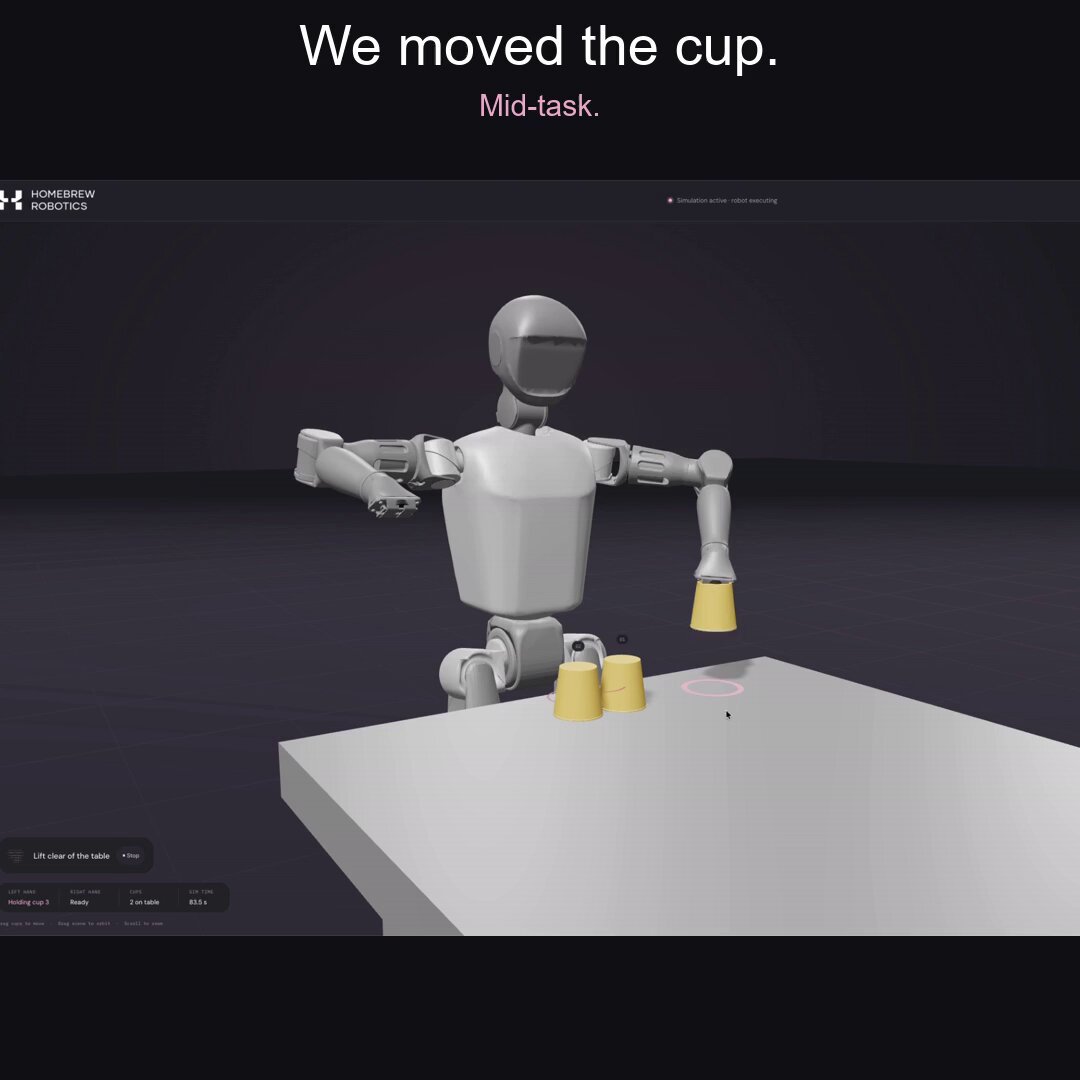
Escolher entre seis recuperações após mover um copo e replanejar o empilhamento humanoide com 65% de confiança
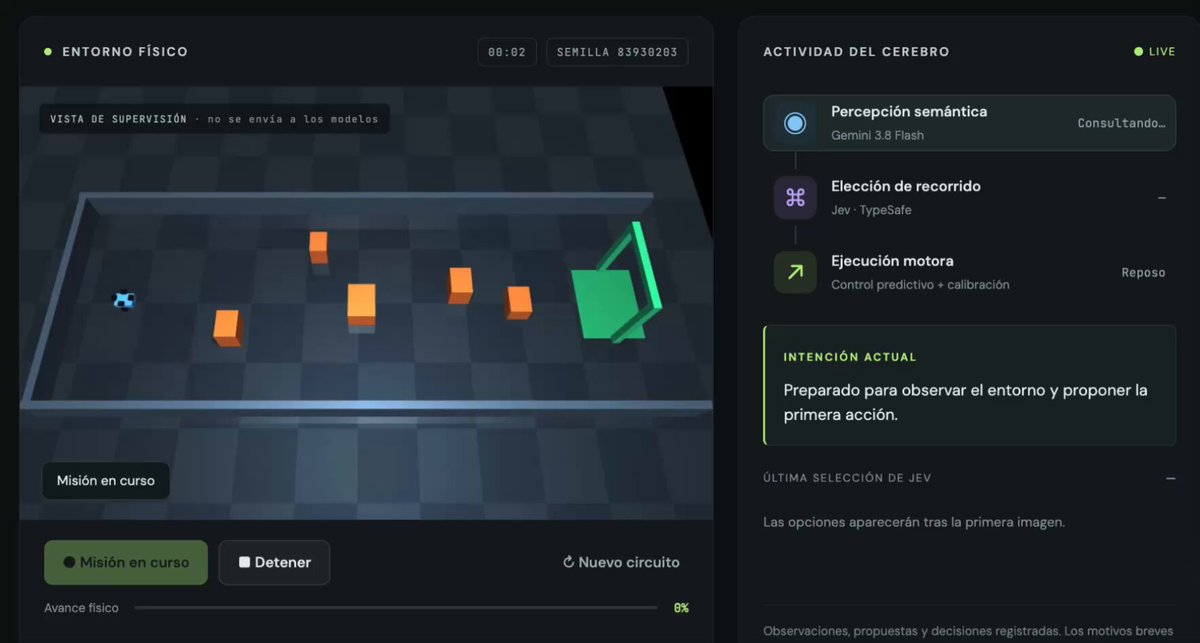
Fornecer decisões rápidas a um protótipo de robô autônomo que não tinha uma camada de controle ágil
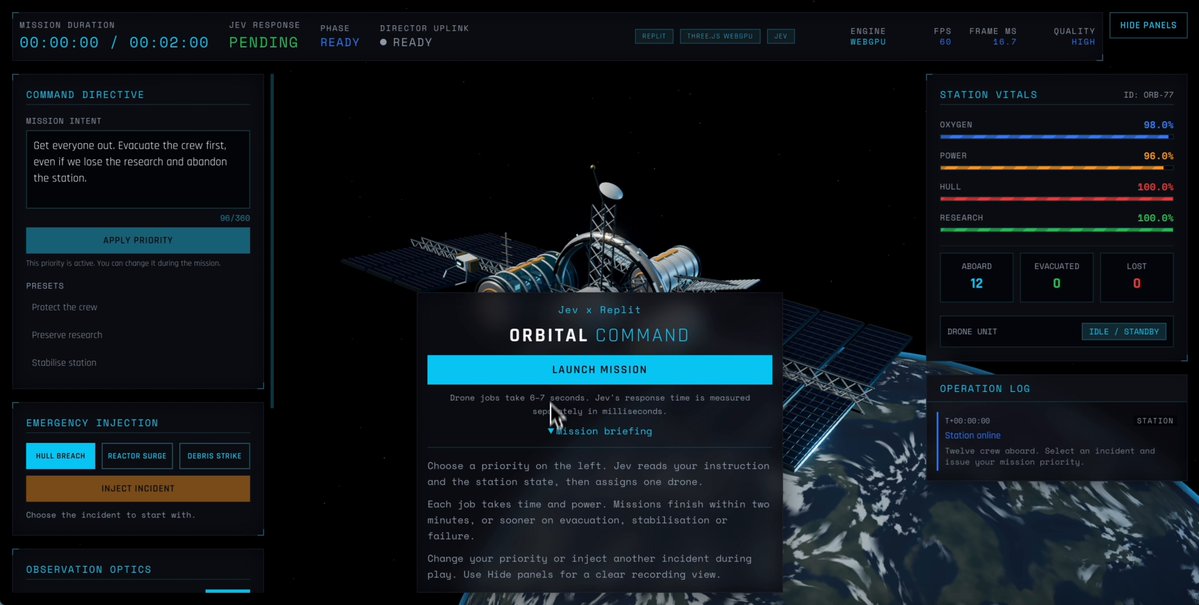
Avaliar o risco e a urgência de uma estação para escolher a próxima ação de um drone, resgatando 12 tripulantes com resposta média relatada de 208 ms
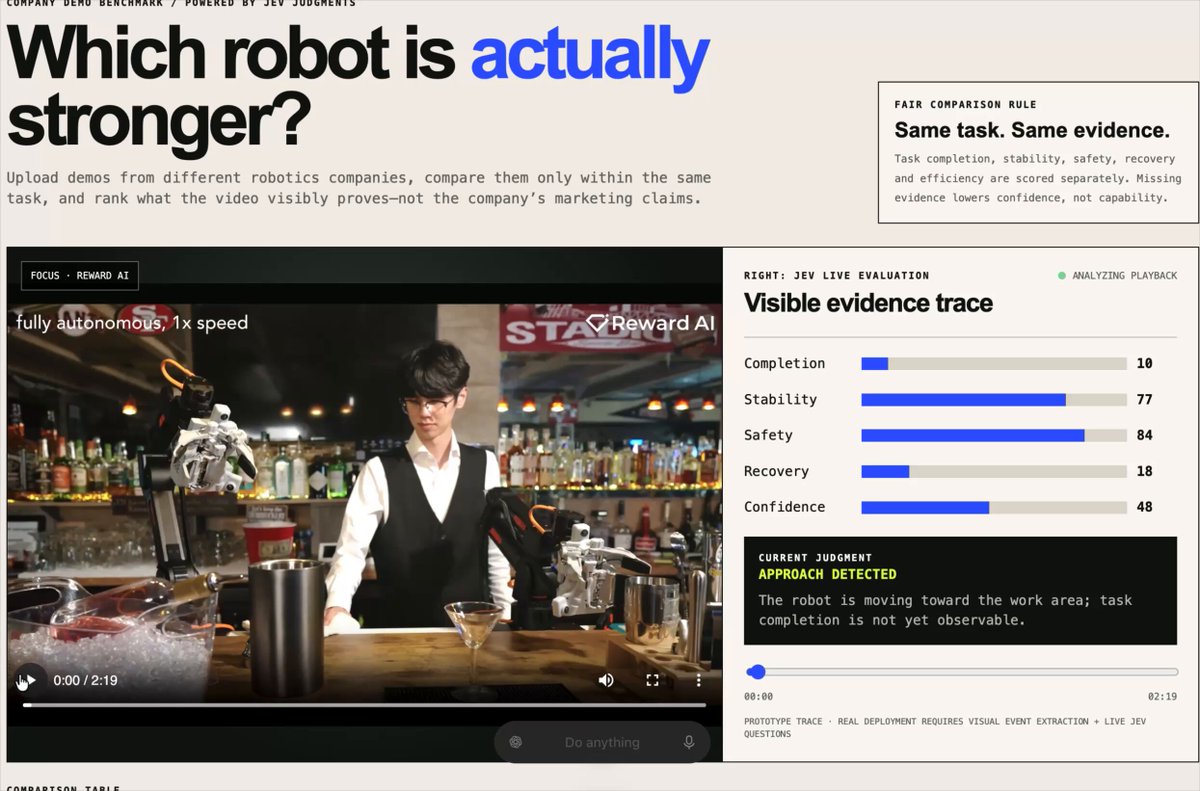
Acompanhar conclusão, estabilidade, segurança, recuperação e incerteza em demos de robótica
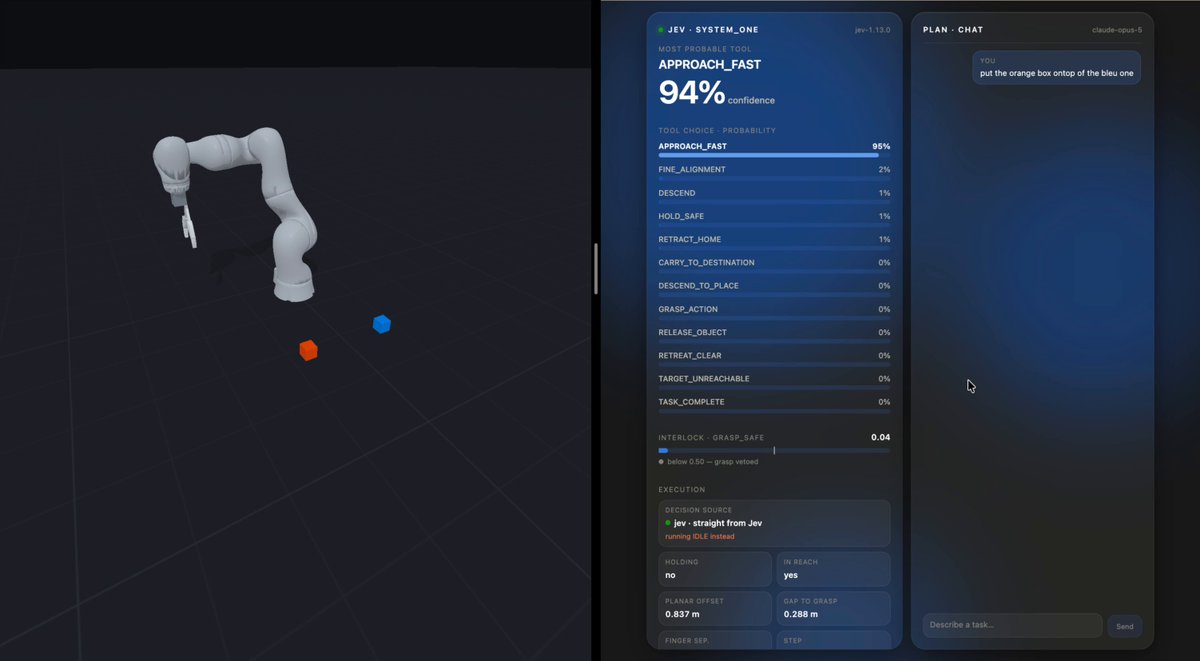
Planejar cubos com Claude e adaptar ações do robô PyBullet em menos de 100 ms com Jev
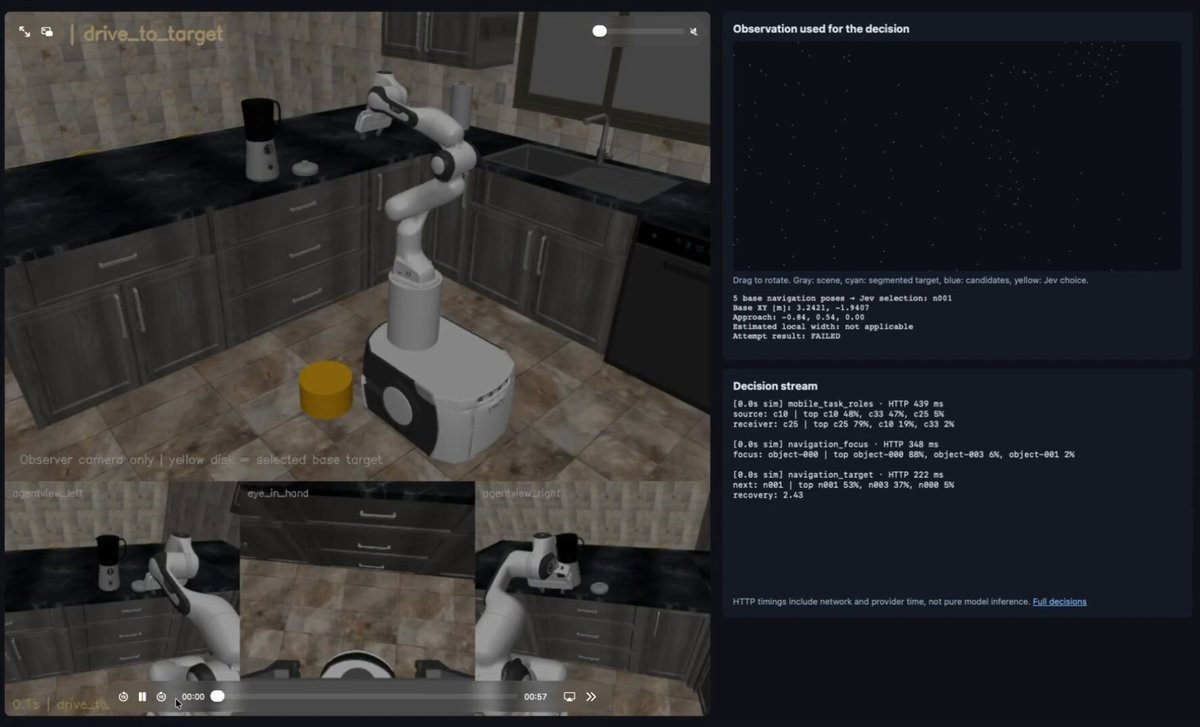
Combinar observações de profundidade do SAM 3 com poses de movimento, preensão e colocação e classificar ações para um robô móvel simulado
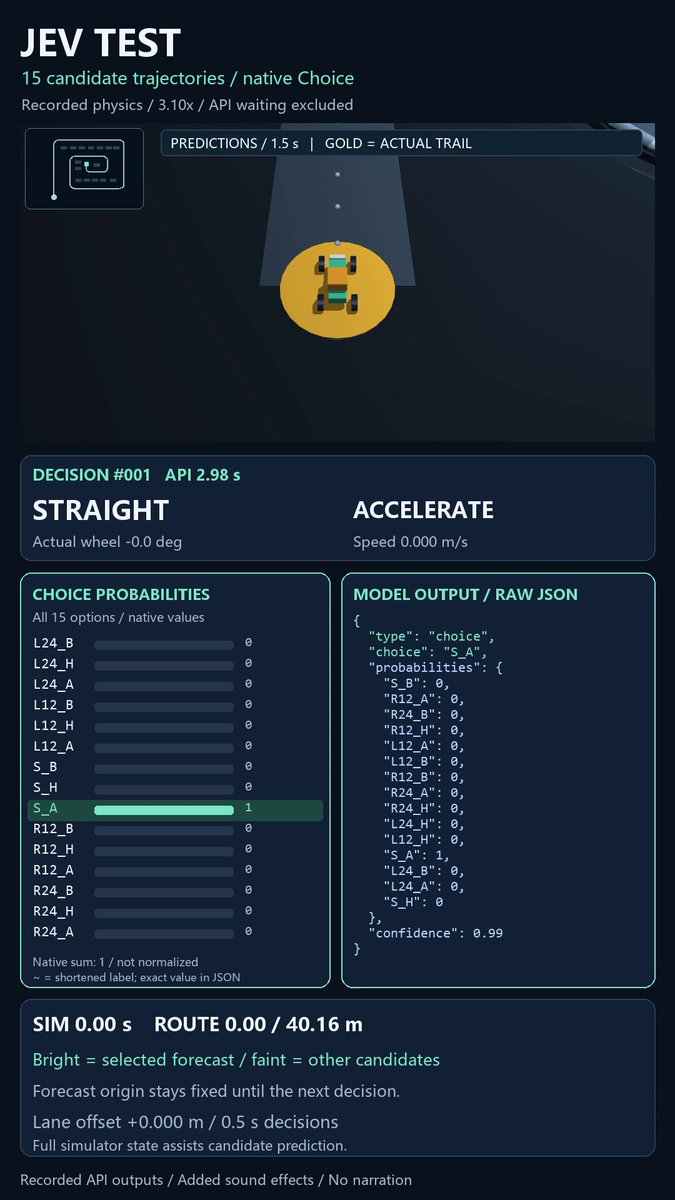
Escolhendo entre 15 trajetórias simuladas a cada 0,5 segundo e concluindo 261 chamadas sem colisões relatadas por US$ 0,18
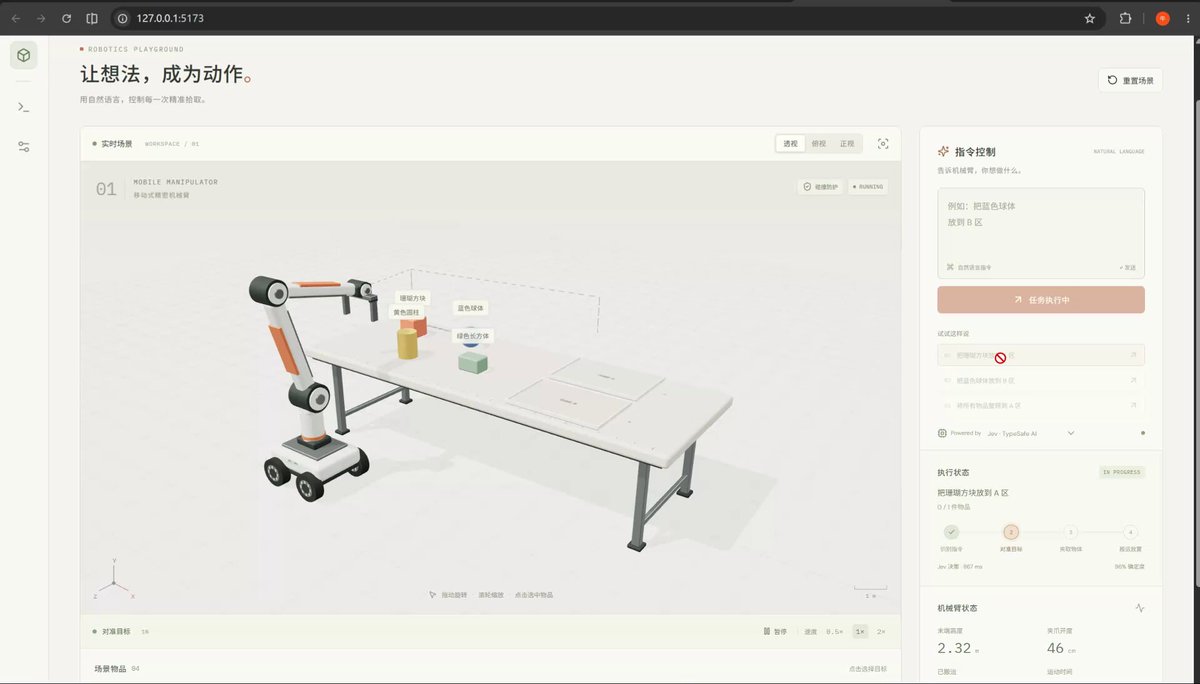
Executar tarefas por texto com um braço robótico usando cinemática e modelagem geradas pelo GPT 6 Astra
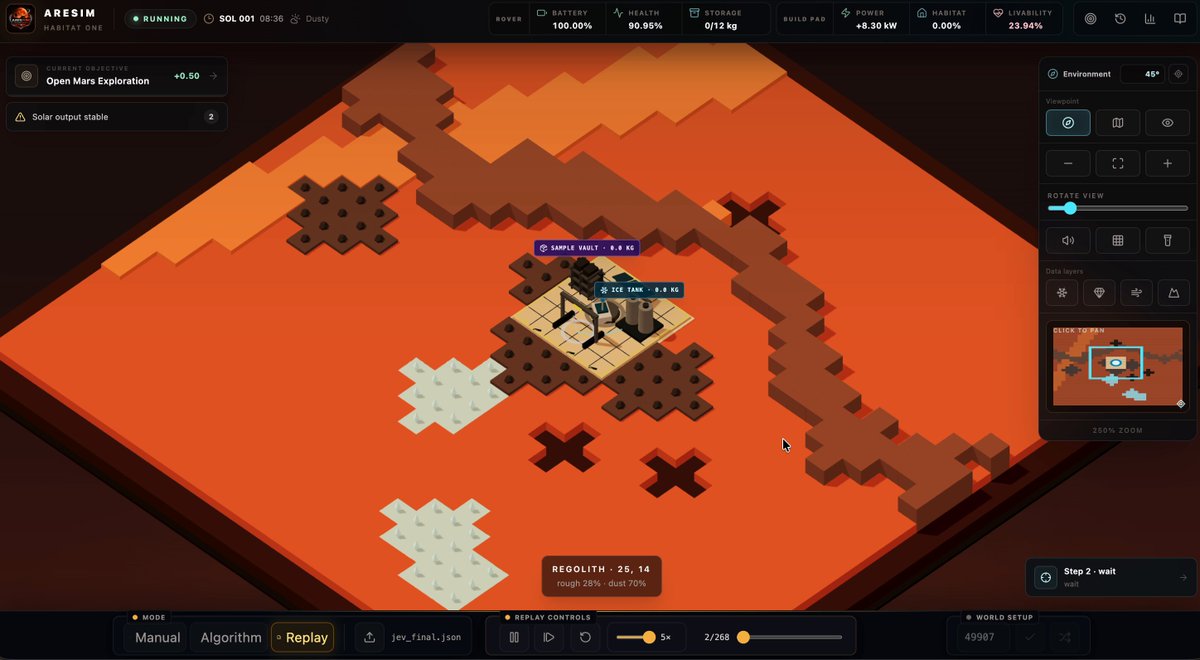
Guiando um rover no AresSim por 50 passos e igualando, segundo o relato, uma política Masked PPO
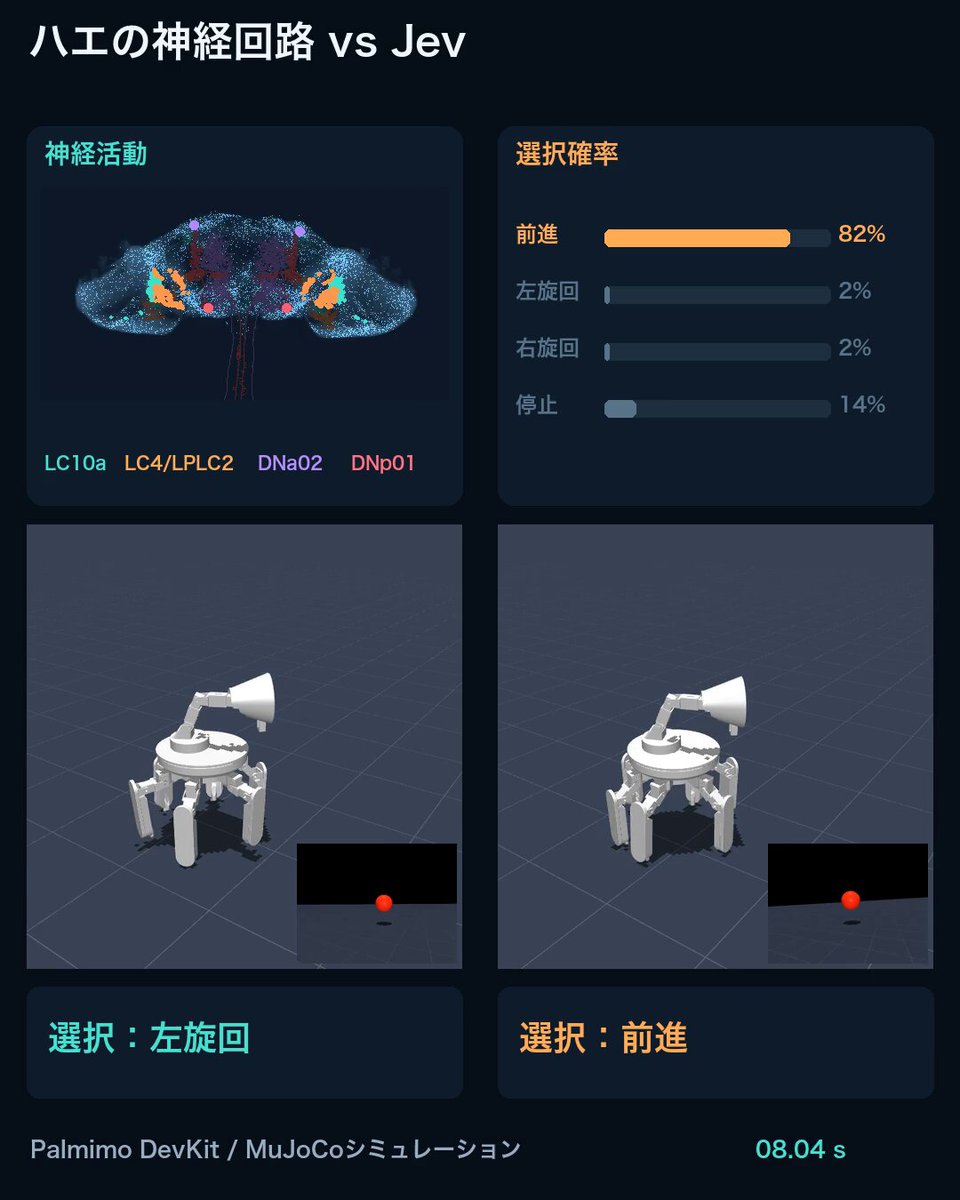
Comparar o Jev com um modelo de mosca de cerca de 160 mil neurônios ao seguir uma bola vermelha e parar ao se aproximar no MuJoCo, com vitória relatada do Jev
Planejar a rota de um robô após cada movimento substituindo o Claude em um experimento antigo do RobotClaw
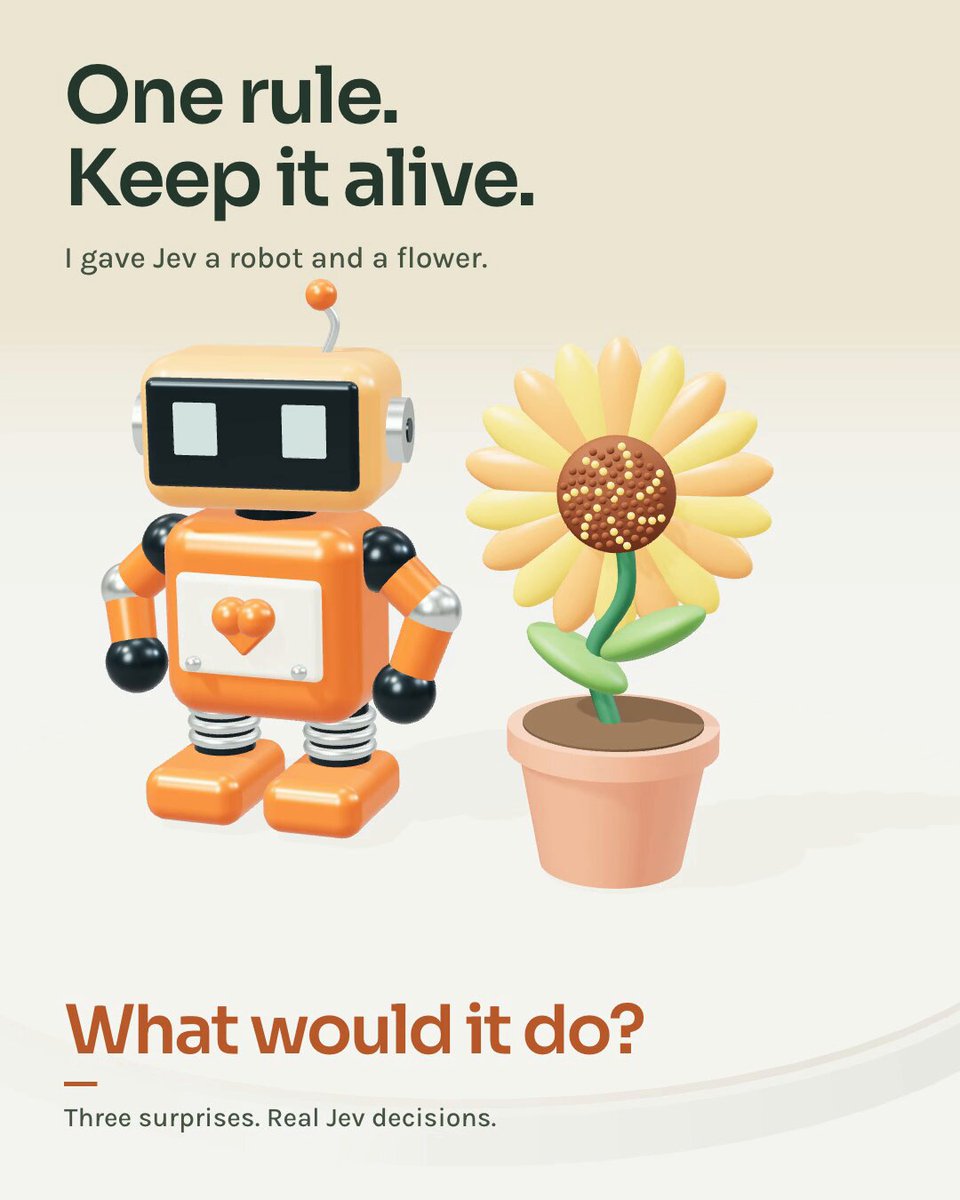
Manter uma flor viva com um robô que apaga fogo, aquece a geada e deixa uma abelha passar
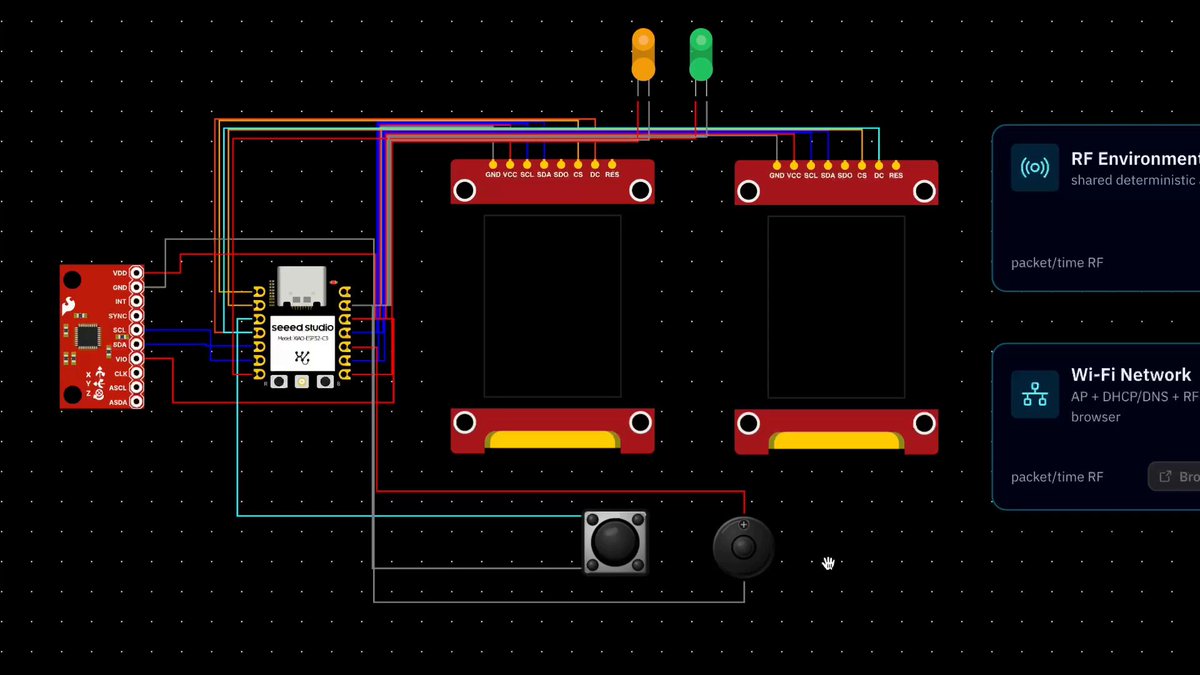
Jogar Snake com Jev em um firmware ESP32-C3 simulado usando a API do OpenRouter
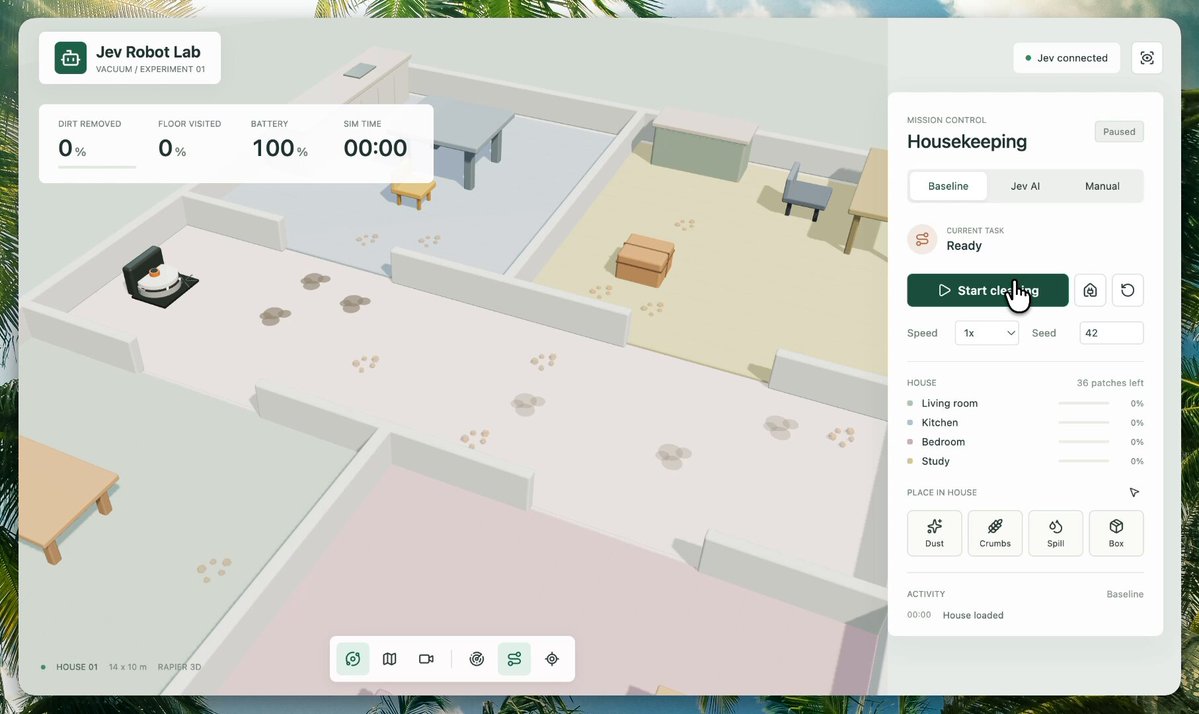
Controlar uma simulação de robô aspirador pelo estado sensorial em um experimento one-shot gerado pelo Astra
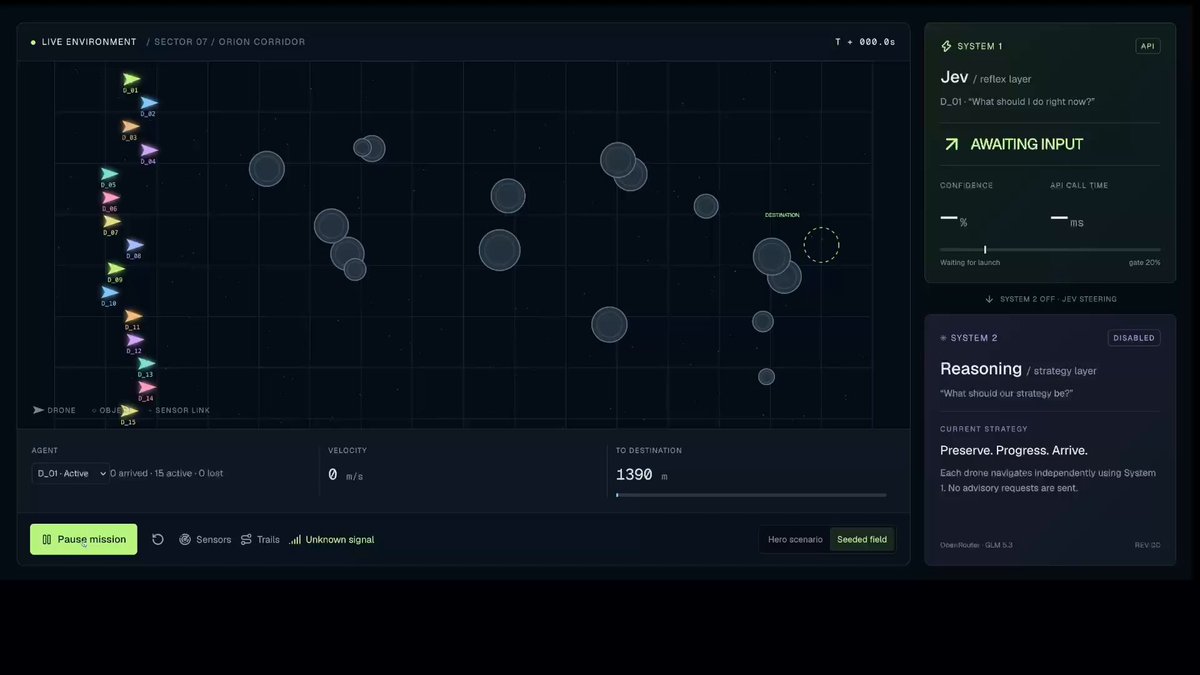
Guiar 15 drones autônomos por um campo de asteroides com latência abaixo de 300 ms e 100% de sobrevivência relatadas
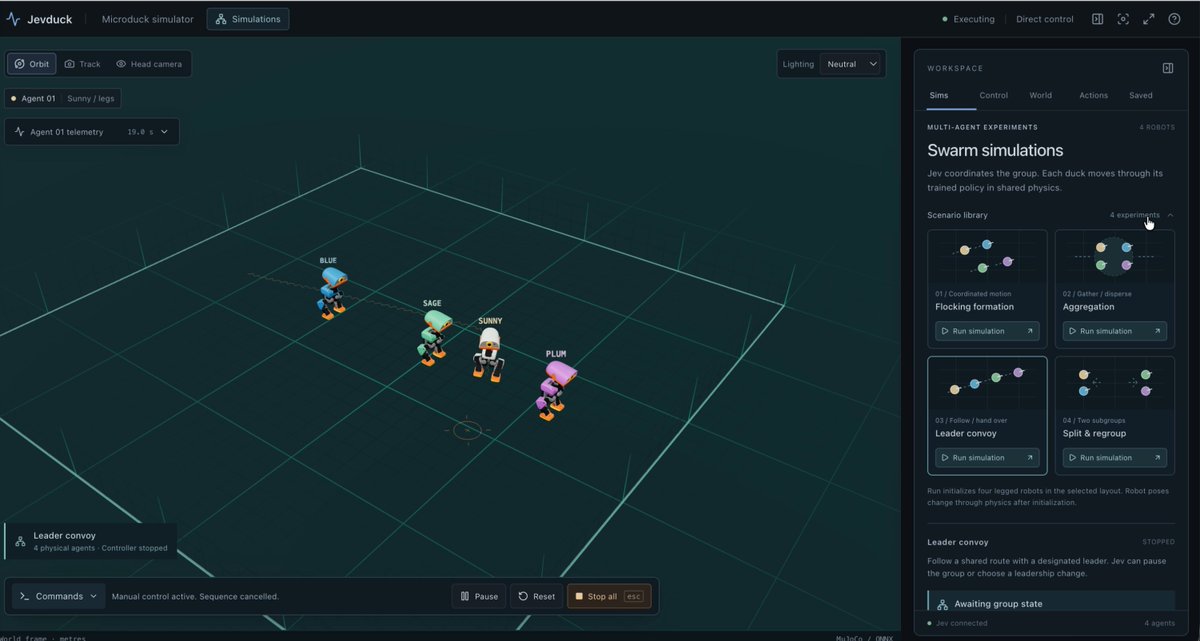
Conectar decisões tipadas ao simulador Microduck enquanto o MuJoCo calcula a dinâmica e políticas ONNX controlam articulações
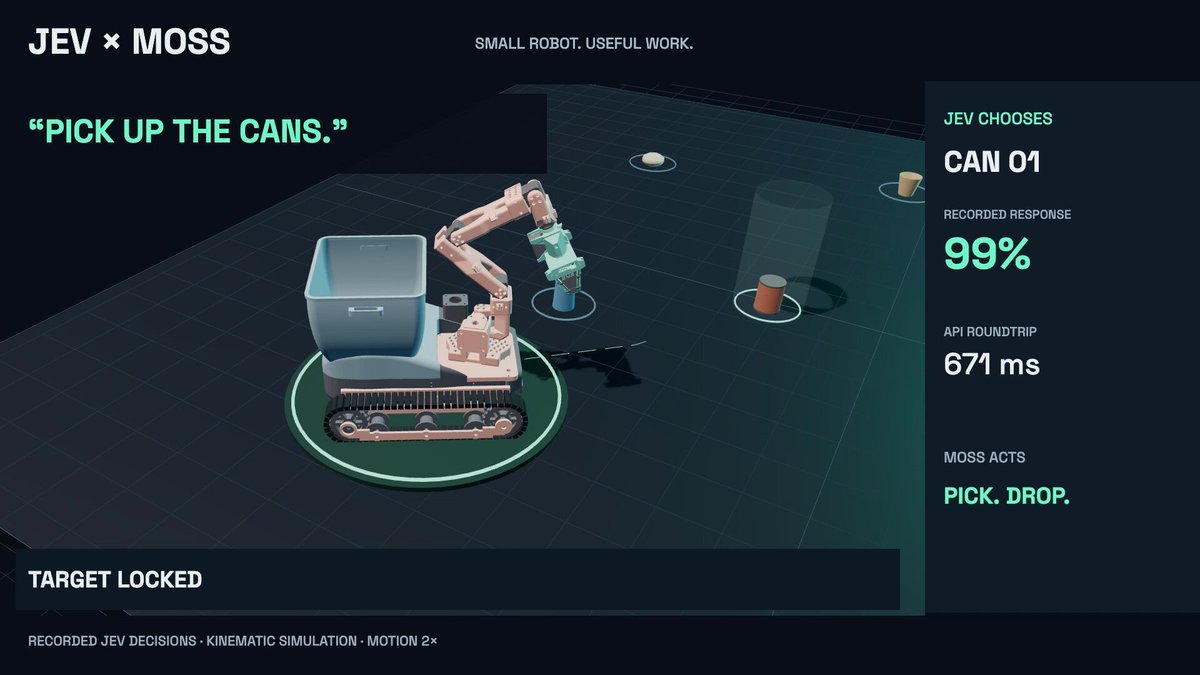
Selecionar latas ou garrafas como lixo-alvo para o robô MOSS recolher os objetos pedidos em simulação
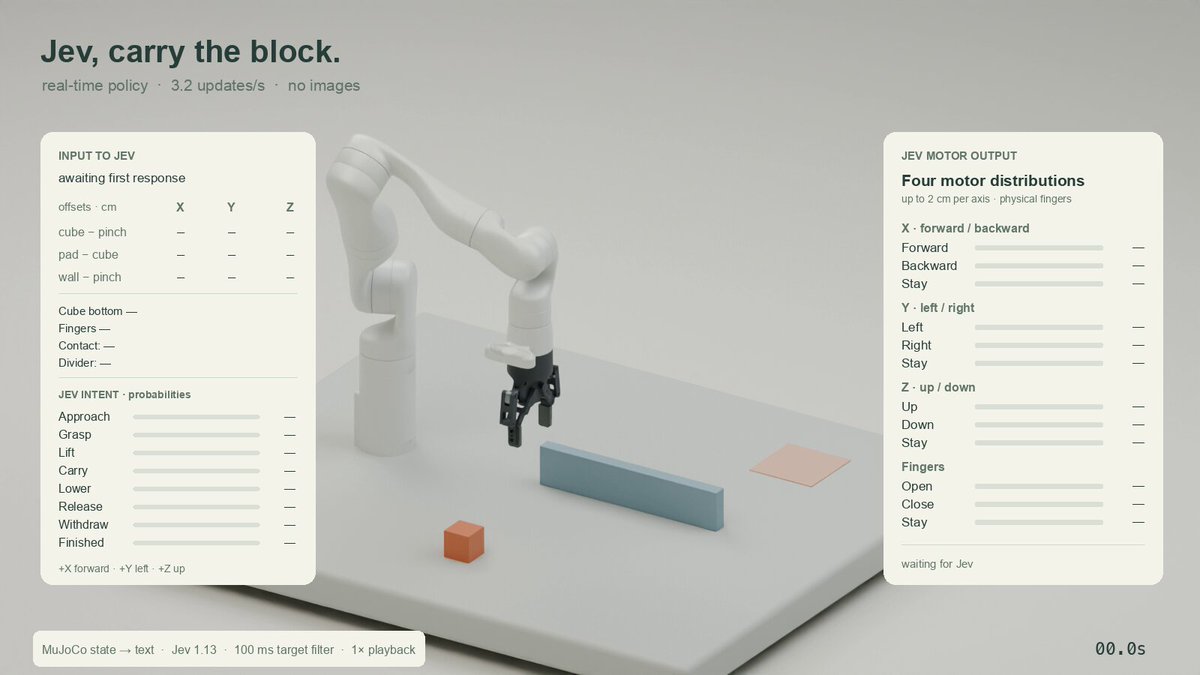
Controlar um robô MuJoCo a partir de geometria e contatos em texto com decisões separadas de tarefa e movimento do braço
Nenhuma demonstração encontrada
Tente outra palavra-chave ou volte para a categoria Tudo.